Simulation von Lackierrobotern: Wie OLP technische Machbarkeit vor der Produktion sicherstellt
Lackierroboter erfordern präzise Kontrolle über Pistolenausrichtung, Abstand, Geschwindigkeit und Überlappung, um eine gleichmäßige Schichtdicke auf komplexen 3D-Oberflächen zu erzielen. Sie können weder auf Punkt-zu-Punkt-Programmierung noch auf in CAD-Dateien eingebettete Bahndaten zurückgreifen, was Roboter-Offline-Programmierung (OLP) unverzichtbar macht. Dieser Artikel zeigt, wie lackierspezifische OLP Trial and Error reduziert, Materialverschwendung senkt und robotische Machbarkeit sicherstellt. Damit wird die Simulation von einem praktischen Hilfsmittel zu einem unverzichtbaren Werkzeug für den zuverlässigen Einsatz von Lackierrobotern.
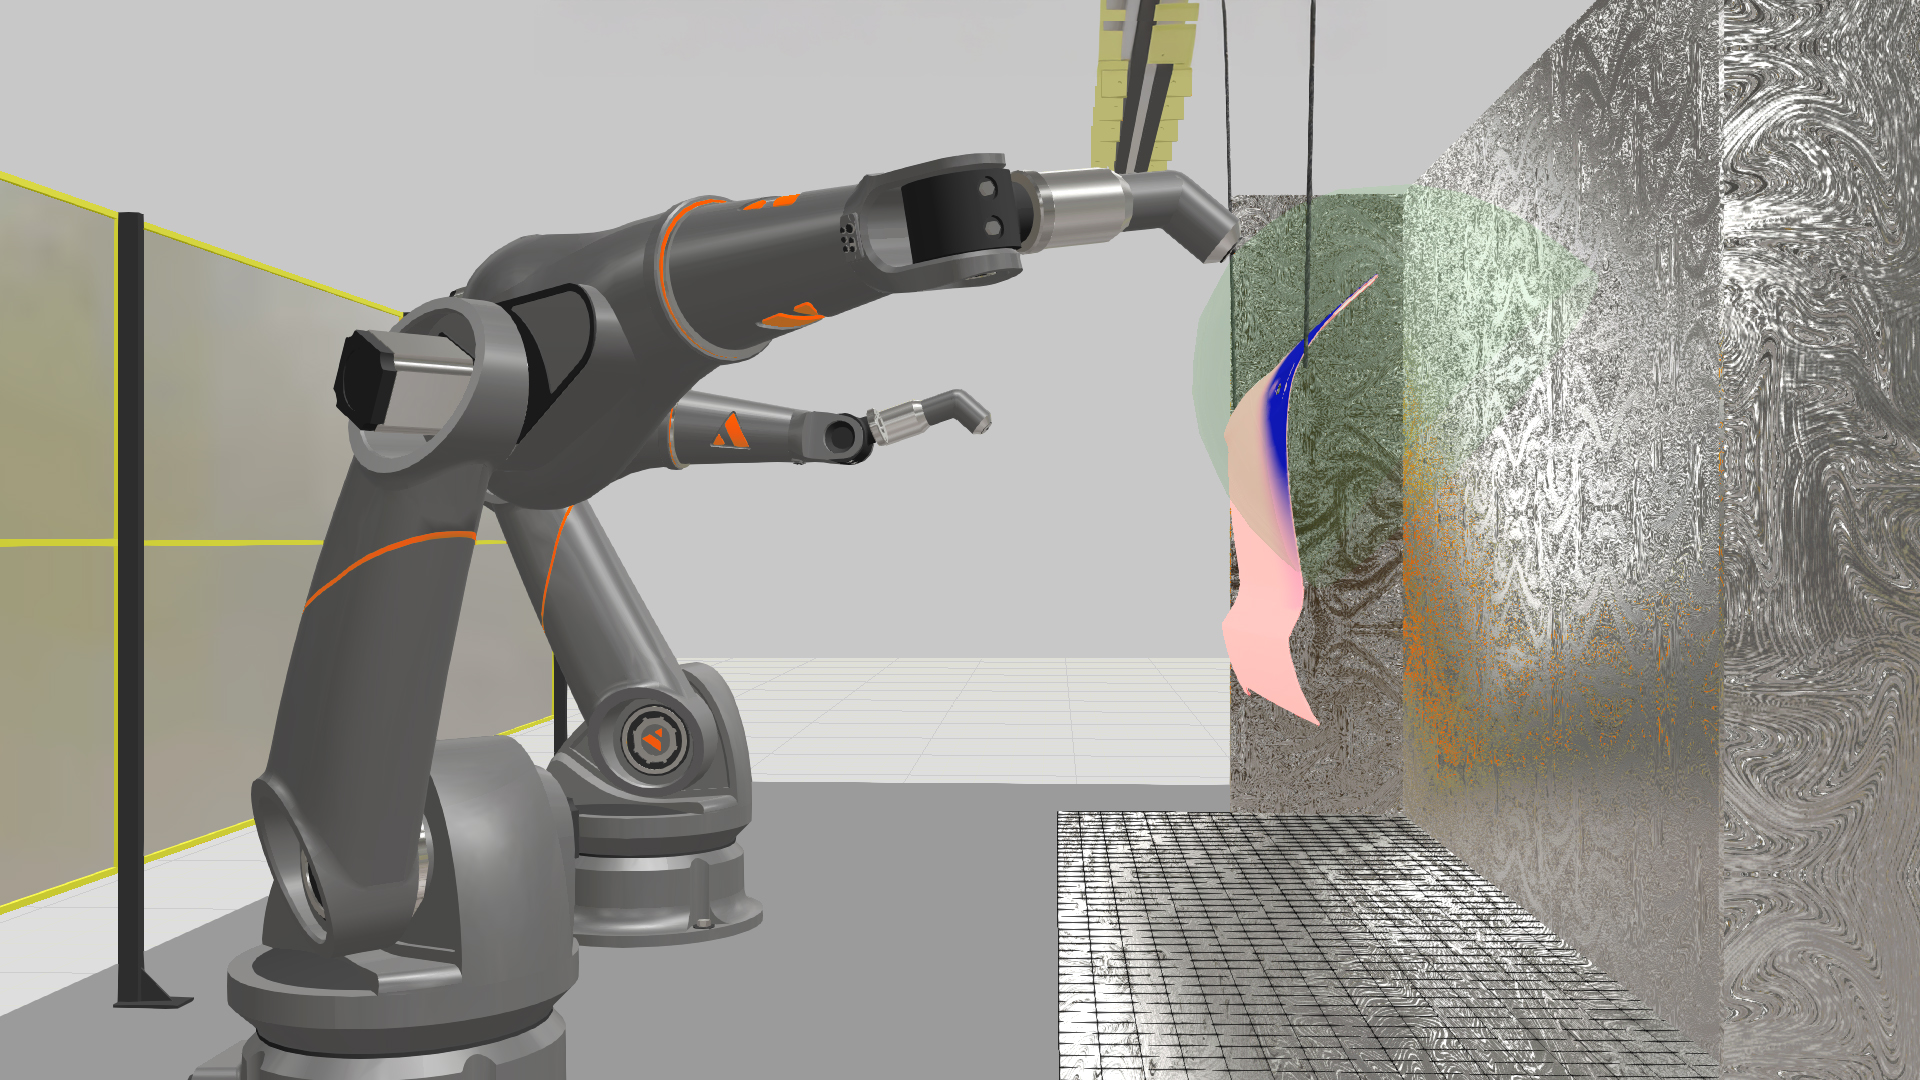
Ein Lackierroboter muss auf einer komplexen 3D-Oberfläche eine gleichmäßige Schichtdicke einhalten. Die Spritzpistole bleibt senkrecht zur Oberfläche, im richtigen Abstand, mit der richtigen Geschwindigkeit. Alles gleichzeitig. Stimmt einer dieser Parameter nicht, wird das Werkstück abgezogen und neu gestartet.
Punkt-zu-Punkt-Bahnplanung funktioniert gut für Schweißen und Schneiden. Lackieren ist anders. Es geht um die Geometrie des Sprühkegels, die Überlappung zwischen den Bahnen, Flächennormalen, die sich auf gekrümmten Teilen ständig verändern, und die Einschränkungen der Kabinengröße. Deshalb braucht das Lackieren Roboter-Offline-Programmierung (OLP), die für oberflächenbasierte Prozesse entwickelt wurde.
Dieser Artikel behandelt den OLP-Workflow für das Lackieren in Visual Components OLP, vom CAD-Import bis zur Abdeckungsvalidierung. Wie Sprühparameter funktionieren, was Visual Components OLP simuliert und wo die Grenzen liegen, und wie die Lernkurve aussieht. Ich bin Severi Keisala, Application Engineering Manager bei Visual Components. Mein Team und ich schulen Kunden und implementieren diese Systeme täglich, daher basiert alles hier auf praktischer Projekterfahrung.
Lackierbahnen kommen nicht aus dem CAD
Anders als beim Schweißen, wo Nahtdefinitionen über PMI- oder MBD-Standards direkt in der CAD-Datei hinterlegt werden können, gibt es beim Lackieren kein Äquivalent. Es ist nicht möglich, eine Oberfläche im nativen Modell zu taggen und Visual Components OLP daraus Sprühbahnen extrahieren zu lassen. Die CAD-Standards für Lackierdaten existieren schlicht noch nicht.
Die gesamte Bahnplanung findet also innerhalb der OLP-Umgebung statt, nachdem das Modell importiert wurde. Der Workflow:
- CAD-Modell importieren (Visual Components unterstützt alle gängigen CAD-Formate).
- Die zu beschichtenden Oberflächen auswählen.
- Ein Sprühmuster wählen: Zickzack, Spirale, konturfolgende Bahn oder Freiform.
- Visual Components OLP generiert Bahnen senkrecht zur Flächennormalen (90°) über das gesamte Werkstück.
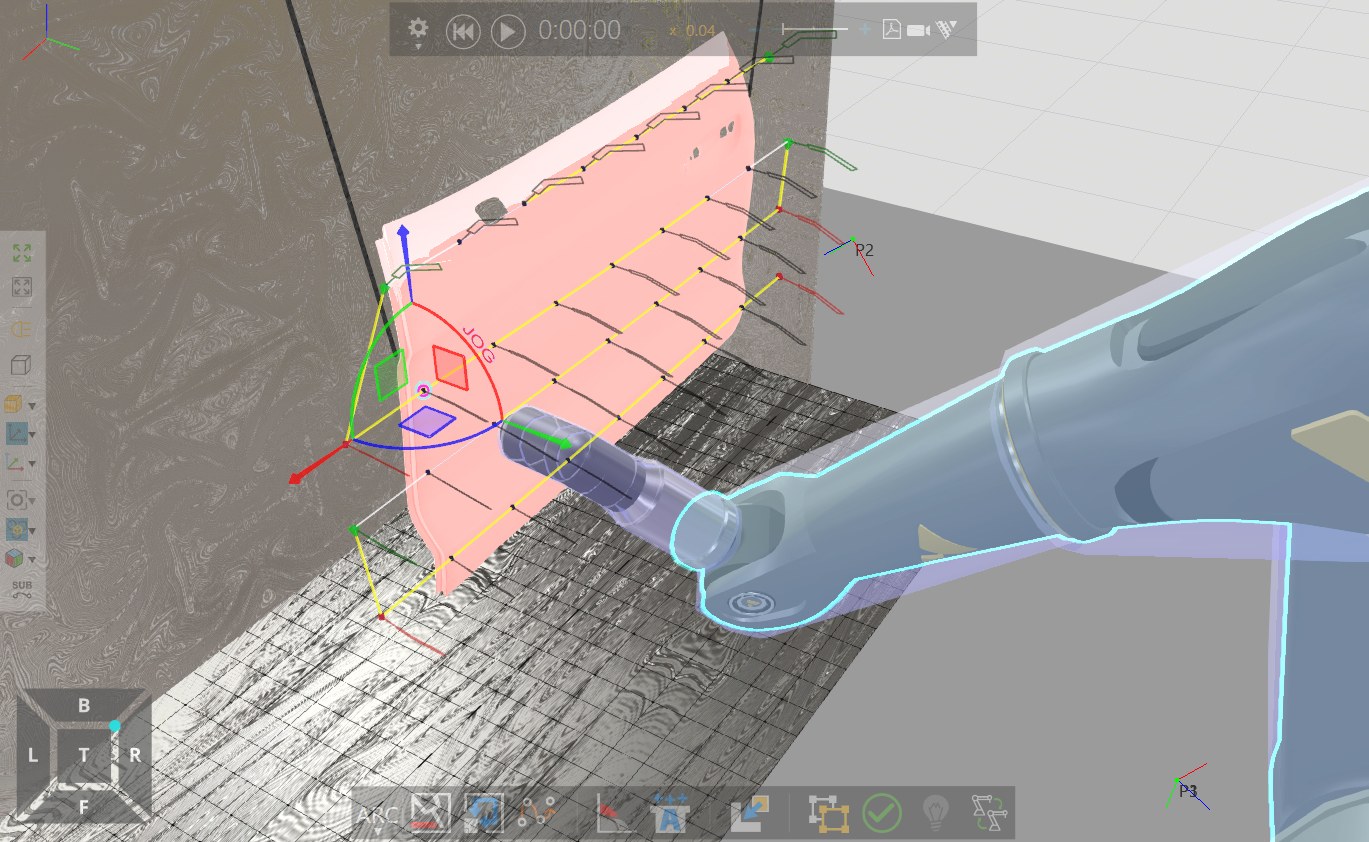
Im Vergleich dazu muss beim manuellen Teachen am realen Roboter jeder Punkt einzeln gesetzt werden, der Pistolenwinkel wird dabei per Augenmaß geschätzt. Visual Components OLP berechnet die Senkrechte exakt. Jedes Mal.
Es gibt jedoch eine Besonderheit. Visual Components OLP erzwingt eine 90°-Ausrichtung relativ zur Oberfläche, auch wenn das den Roboter an seine Achsgrenzen bringt. Wenn der Roboter an einer bestimmten Stelle der Geometrie die Senkrechte physisch nicht einhalten kann, passt der Ingenieur die Konfiguration an oder lockert die Winkeltoleranz leicht. Die Toleranz lässt sich so anpassen, dass sie innerhalb dessen bleibt, was der Prozess tatsächlich erfordert. Das ist eine bewusste Entscheidung, kein Raten.
Sprühsimulation auf die reale Spritzpistole abstimmen
Visual Components OLP verwendet ein direktes Sprühsimulationsmodell, kein CFD-Verfahren (Computational Fluid Dynamics). Die Software verfolgt nicht, wie sich einzelne Lackpartikel innerhalb des Sprühkegels verhalten. Sie schätzt den Materialauftrag auf Basis der Sprühprofilform, des Durchflusses, des Abstands zur Oberfläche und der Verfahrgeschwindigkeit. Diese Schätzung wird auf die Werkstückoberfläche projiziert, um die Schichtdicke an jedem Punkt zu berechnen.
Du konfigurierst das Spritzpistolenprofil (Fächerbreite und -form), den Durchfluss, den Abstand, die Robotergeschwindigkeit und den Musterabstand. Das sind die Eingabeparameter für die Auftragberechnung.
Kalibrierung
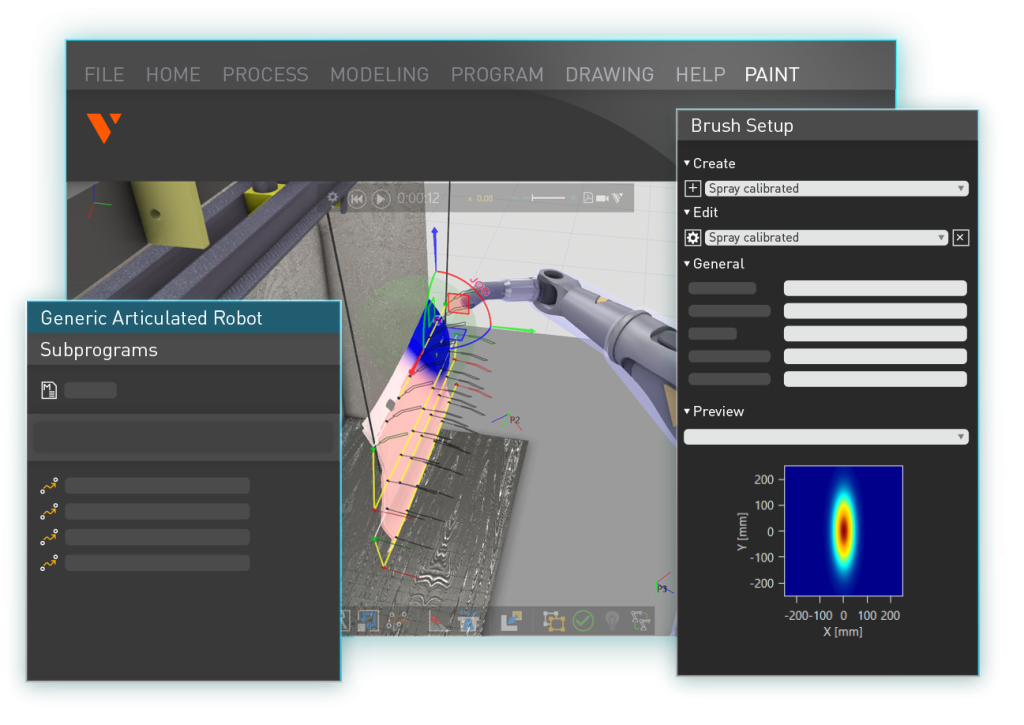
Du kalibrierst die Spritzpistole, indem du einen Sprühtest auf eine ebene Fläche ausführst und die Materialverteilung horizontal und vertikal misst. Diese Messung wird zu einer „Simulations-Spritzpistole”, einem digitalen Profil, das abbildet, wie deine reale Pistole bei einem bestimmten Abstand Material aufträgt.
Bei konventionellen Nasslackpistolen sind die Ergebnisse präzise. Simulation und Shopfloor stimmen gut überein.
Bei elektrostatischer Pulverbeschichtung gelten andere Bedingungen. Geladene Lackpartikel wickeln sich aufgrund der elektrostatischen Anziehung um die Rückseite des Werkstücks. Ein direktes Sprühmodell kann das nicht erfassen. Visual Components OLP behandelt den Sprühkegel als geradlinige Projektion von der Pistole zur Oberfläche. Wenn etwas den Weg blockiert, wird der Lack blockiert. Aber Partikel, die sich aufgrund der Ladung um Kanten biegen? Dafür wäre CFD-Physik nötig, etwa ANSYS.
Das verschweigen wir nicht. Für herkömmliche Nasslackierung ist die Simulation präzise. Für elektrostatischen Wrap-around nicht.
Beschichtung prüfen, bevor der Roboter in die Kabine fährt
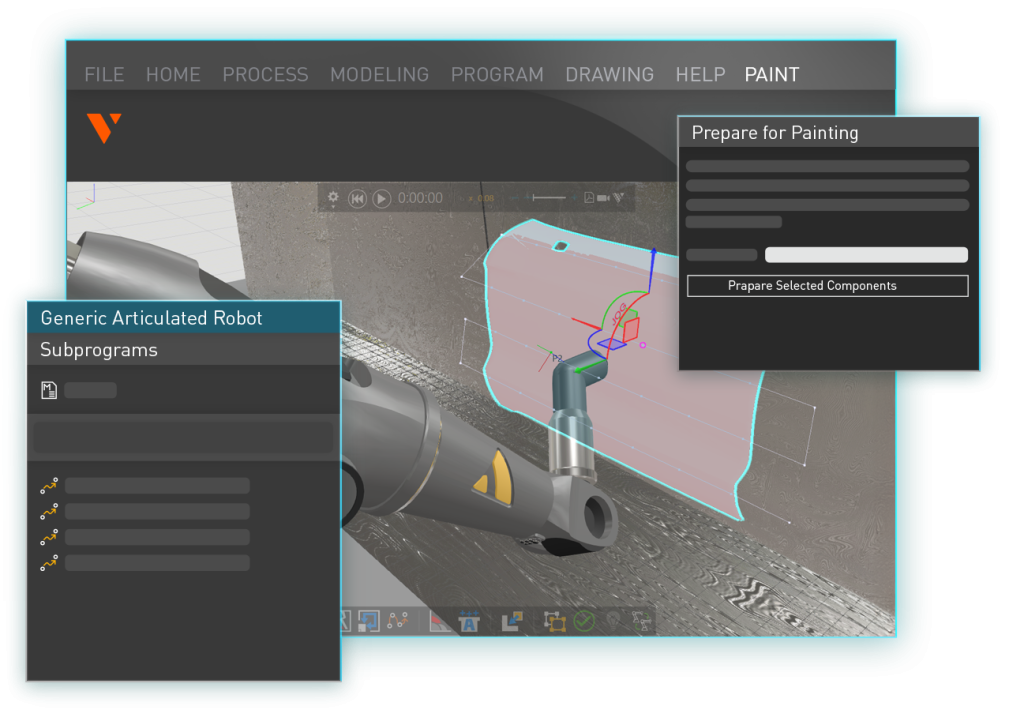
Sobald Bahnen und Parameter festgelegt sind, bietet Visual Components OLP mehrere Möglichkeiten, das Beschichtungsergebnis zu visualisieren:
Abdeckungskarten bestätigen, dass jede Zielfläche lackiert wird. Eine farbcodierte Schichtdickenansicht zeigt, wie dick die Beschichtung über das gesamte Werkstück verteilt ist. Du kannst jeden Punkt anklicken und den genauen Schichtdickenwert abrufen. Außerdem kannst du zwei Punkte auswählen und ein Querschnittsprofil der Schichtdicke zwischen ihnen anzeigen lassen, im Wesentlichen eine Kurve, die zeigt, wie sich die Beschichtung entlang dieser Linie verteilt.
Wenn du dünne Stellen erkennst, passt du den Bahnabstand, den Durchfluss oder die Geschwindigkeit an. Wenn irgendwo zu viel Material aufgetragen wird, änderst du die Dichte oder den Pistolenabstand. Du iterierst in der Simulation statt auf dem Shopfloor.
Bevor es OLP-Tools gab, war das alles Trial and Error. Eine Bahn programmieren, das Werkstück sprühen, es begutachten, feststellen, dass es nicht stimmt, die Beschichtung abziehen, anpassen und erneut sprühen. Bei teuren Verfahren wie dem thermischen Spritzen verbrennt jeder fehlgeschlagene Test echtes Geld. Selbst bei herkömmlicher Nasslackierung summieren sich wiederholte Durchläufe.
Visual Components OLP eliminiert physische Tests nicht vollständig. Du wirst den Prozess nach wie vor in der realen Produktion validieren. Aber du setzt ein Programm ein, das bereits auf Abdeckung, Schichtdicke und robotische Machbarkeit geprüft wurde. Weniger Überraschungen, weniger Runden des Abziehens und erneuten Sprühens.
Lackierspezifische Einschränkungen
| Maskierung |
|---|
| Du definierst Ausschlusszonen in Visual Components OLP, damit auf Oberflächen, die nicht beschichtet werden sollen, keine Bahnen generiert werden. Wichtig zu wissen: Wenn eine Bahn nahe an einer Ausschlusszone verläuft, formt die Software den Sprühkegel nicht so, dass Overspray aus dem maskierten Bereich ferngehalten wird. Physische Maskierung (Klebeband, Abdeckungen, Vorrichtungen) auf dem Shopfloor ist nach wie vor erforderlich. Visual Components OLP plant die Bahnen. Maskierung ist eine Produktionsangelegenheit. |
| Mehrere Schichten |
|---|
| Die meisten Lackieraufgaben umfassen mehrere Schichten: Grundierung, Basislack, Klarlack. Du kannst dieselben Bahnen für jede Schicht wiederverwenden und nur die Parameter anpassen (Durchfluss, Geschwindigkeit, Pistoleneinstellungen). Wenn die Pistolen über die Schichten hinweg ähnlich sind, ist das Duplizieren und Anpassen unkompliziert. Wenn eine andere Schicht eine Pistole mit einem deutlich schmaleren Fächer verwendet, musst du möglicherweise Bahnen mit engerem Abstand neu generieren. Gleicher Workflow, andere Eingaben. |
| Roboterkinematik |
|---|
| Lackierroboter sind anders aufgebaut als Standard-Industrieroboter. Mehr Freiheitsgrade, größere Gelenkbereiche, andere Armgeometrie. Visual Components OLP verfügt über eine Bibliothek mit Lackierrobotermodellen und vorkonfigurierten Kinematiken. Kollisionen sind selten das Problem. Lackierroboter arbeiten mit ausreichend Abstand zum Werkstück. Singularitäten sind das eigentliche Problem: Positionen, an denen der Arm vollständig ausgestreckt ist und die Steuerung keine gültige Gelenklösung finden kann. In den meisten Fällen behebt eine kleine Änderung des Anfahrwinkels das Problem. |
Wenn OLP vom nützlichen zum unverzichtbaren Werkzeug wird
Eines der schwierigeren Projekte, an denen ich gearbeitet habe, umfasste thermisches Spritzen mit einem 2.000 °C heißen Plasmastrahl, der Material auf eine Werkstückoberfläche auftrug.
Der Aufbau war invertiert. Der Roboter hielt das Werkstück und bewegte es an einer stationären Plasmapistole vorbei. Thermisches Spritzen erfordert nahezu perfekte Senkrechte. Wenn der Winkel auch nur minimal abweicht, prallen Metallpartikel ab, anstatt zu haften.
Bei gekrümmten Oberflächen mit engen Radien ändert sich die Senkrechtenanforderung schnell. Visual Components OLP berechnete einen Haftkoeffizienten, der ab etwa ±15° von der Senkrechten stark abfällt, basierend auf veröffentlichten Materialdaten.
Diesen Prozess kann man nicht beobachten, während er läuft. Bei 2.000 °C steht niemand daneben und prüft die Beschichtung. Die Simulation war die einzige Möglichkeit zu wissen, dass das Programm funktionieren würde, bevor das Werkstück beschichtet wurde.
Bei Prozessen wie diesem, bei denen eine physische Kontrolle während des Betriebs nicht möglich ist, hört OLP auf, ein Nice-to-have zu sein.
Lernkurve
Das Standard-Onboarding für Visual Components OLP dauert drei Tage. Danach arbeiten die Ingenieure selbstständig mit der Software.
Manche kommen schnell voran. Jüngere Ingenieure, die routiniert mit Computern umgehen, finden sich schnell zurecht. Andere brauchen mehr Zeit. Mein Team hat alle möglichen Leute eingearbeitet: von Ingenieuren, die bereits am zweiten Tag Sprühbahnen generierten, bis hin zu einem Studenten, der in der ersten Trainingsstunde lernen musste, wie man Dateien kopiert und einfügt. Drei Tage später programmierte dieselbe Person Schweißnähte.
Skepsis gegenüber der Genauigkeit
Viele fragen, ob Lackiersimulation wirklich genau genug sein kann, um einen Unterschied zu machen. Für Nasslackierung mit herkömmlichen Spritzpistolen lautet die Antwort: ja. Kalibrierte Pistolenprofile stimmen gut mit dem realen Materialauftrag überein.
Bei elektrostatischen Anwendungen hat die Skepsis eine gewisse Grundlage. Aber der Großteil der Lackierarbeiten ist Nasslackierung, und dafür liefert Visual Components OLP eine solide Vorhersage dessen, was du am Werkstück sehen wirst.
Lohnt sich OLP für das Lackieren?
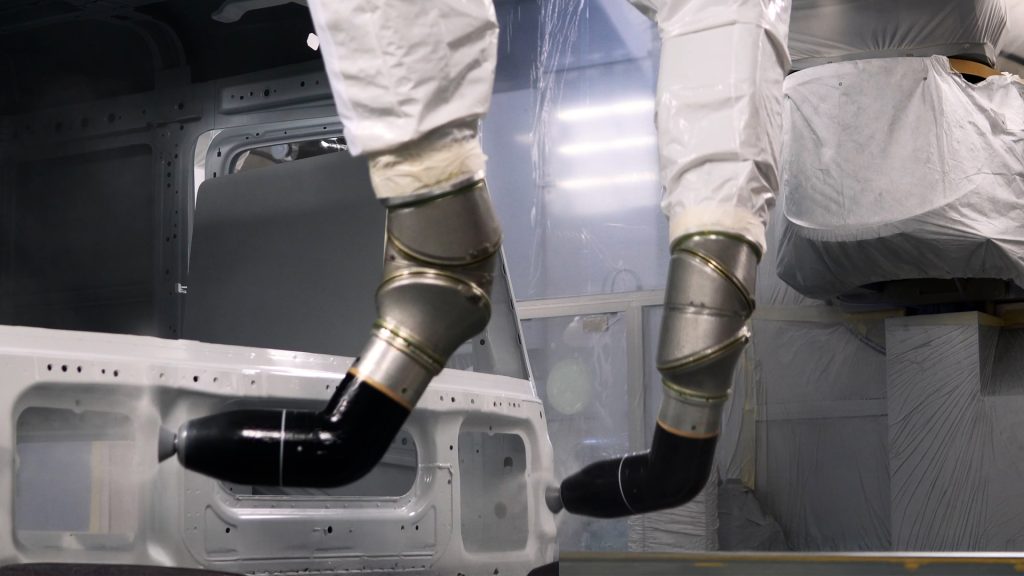
Das ist eine Frage, die wir skeptischen Kunden stellen: Wie programmiert ihr heute Lackierroboter? Wie stellt ihr sicher, dass ihr minimalen Ausschuss habt?
Ohne Simulation lautet die Antwort: Trial and Error. Sprühen, bewerten, abziehen, wiederholen. Dieser Zyklus kostet Material, Testteile und Kabinenzeit.
Visual Components OLP wird nicht jeden Testlauf eliminieren. Aber es reduziert die Anzahl erheblich. Weniger Materialverschwendung, schnellere Programmbereitstellung, weniger Ausfallzeiten. Für Teams, die mit Fachkräftemangel zu kämpfen haben, gibt es noch einen weiteren Aspekt: Ein weniger erfahrener Bediener kann ein validiertes Programm einsetzen, anstatt sich auf das Gespür eines erfahrenen Lackierers für den Prozess verlassen zu müssen.
So startest du
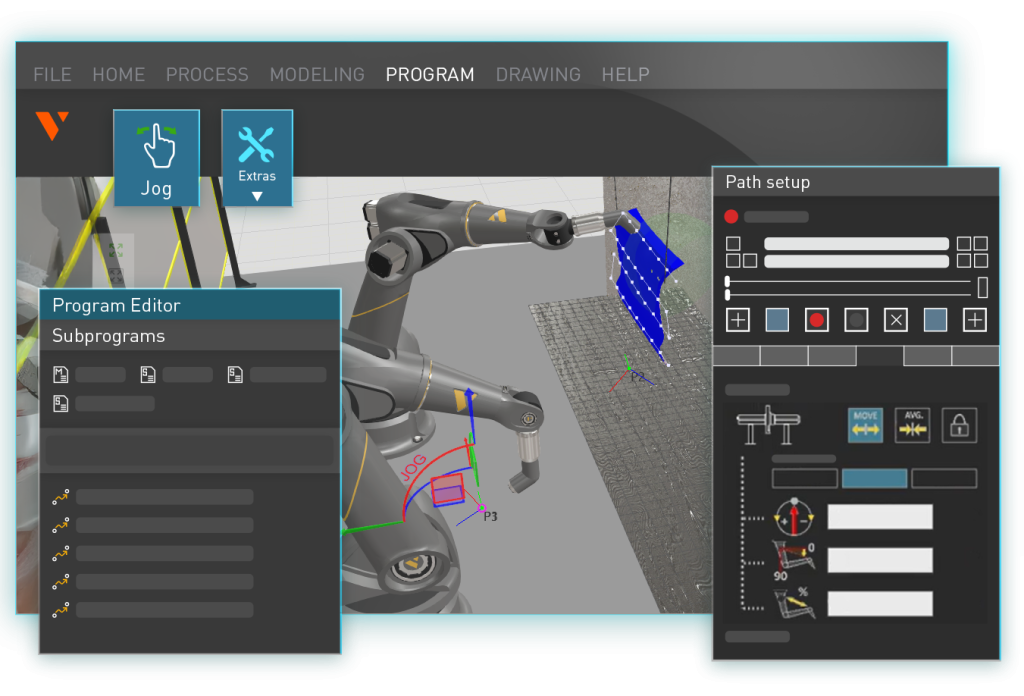
Für herkömmliche Nasslackierung ist die Visual Components OLP Simulation präzise und der Workflow direkt: Geometrie importieren, Bahnen auf Oberflächen generieren, Sprühparameter konfigurieren, Beschichtung prüfen, robotische Machbarkeit bestätigen, in Betrieb nehmen. Die Lernkurve ist eine Frage von Tagen, nicht Wochen.
Für elektrostatische Anwendungen und thermisches Spritzen gilt derselbe Workflow, jedoch mit Einschränkungen, die du kennen solltest, bevor du dich festlegst.
Möchtest du es mit deinem eigenen Lackierprozess testen? Fordere eine Demo an und bring ein CAD-Modell mit. Wir zeigen dir, was Visual Components OLP mit deinen Werkstücken macht.
Häufig gestellte Fragen
Roboter-Offline-Programmierung für das Lackieren bedeutet, Sprühbahnen zu erstellen, Pistolenparameter zu konfigurieren und die Beschichtung in der Simulation zu prüfen, bevor der Roboter in die Lackierkabine fährt. Sie ersetzt die manuelle Teach-Pendant-Programmierung durch oberflächenbasierte Bahngenerierung, die die Werkzeugorientierung automatisch berechnet.
Du importierst ein CAD-Modell, wählst die zu beschichtenden Oberflächen aus und wählst ein Muster (Zickzack, Spirale, konturfolgende Bahn oder Freiform). Visual Components OLP generiert Bahnen senkrecht zur Flächennormalen über die gesamte Geometrie. Wenn der Roboter an einer Stelle die perfekte Senkrechte nicht einhalten kann, lässt sich die Winkeltoleranz anpassen.
Fächerbreite und -form, Durchfluss, Abstand zur Oberfläche, Roboterverfahrgeschwindigkeit und Musterabstand. Diese Parameter definieren das Sprühprofil, das Visual Components OLP für die Schichtdickenberechnung verwendet.
Bei Nasslackierung mit herkömmlichen Spritzpistolen ist die Genauigkeit hoch, wenn das Pistolenprofil anhand realer Sprühtests kalibriert wurde. Bei elektrostatischer Pulverbeschichtung ist die Genauigkeit geringer, da der elektrostatische Wrap-around-Effekt nicht modelliert wird.
Ja. Du erhältst Abdeckungskarten, farbcodierte Schichtdickenansichten, Punktmessungen (beliebige Stelle anklicken) und Querschnittsprofile zwischen zwei ausgewählten Punkten.
Ausschlusszonen verhindern, dass Bahnen auf Oberflächen generiert werden, die nicht beschichtet werden sollen. Mehrere Lacklagen verwenden dieselben Bahnen mit angepassten Parametern. Wenn ein anderes Pistolenprofil einen deutlich schmaleren Fächer hat, können neue Bahnen mit engerem Abstand erforderlich sein.
Alle großen Lackierroboterhersteller werden über die integrierte Bibliothek und Postprozessoren abgedeckt. Roboter mit nicht standardmäßiger Kinematik erfordern möglicherweise ein individuelles Setup.
Dreitägiges Onboarding. Danach arbeiten die Ingenieure selbstständig. Die meisten Nutzer sind innerhalb einer Woche voll einsatzfähig, abhängig von ihren Computerkenntnissen und der Komplexität des Prozesses.
Zum Weiterlesen

Synchronisierte Roboterbewegungen: Wie OLP die Programmierung mehrerer Roboter beherrschbar macht
Mehrroboterzellen können große Bauteile so schweißen, handhaben und umpositionieren, wie es ein einzelner Roboter nicht kann. Mit der Roboter-Offline-Programmierung programmieren Ingenieure das gesamte System an einem Ort und erkennen Probleme...
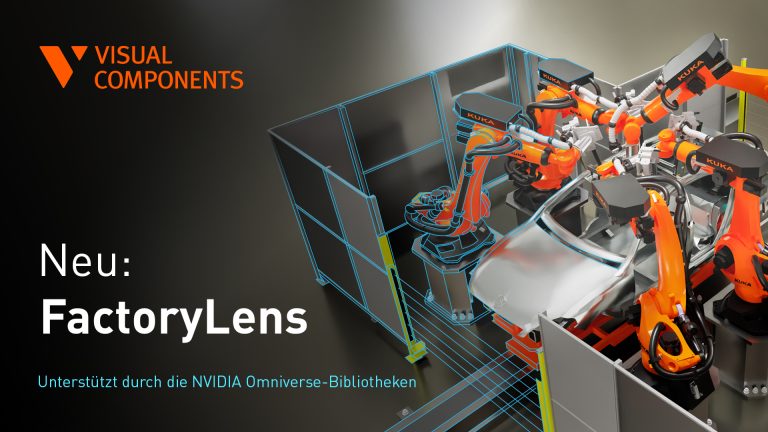
Neu: FactoryLens macht aus Fabriksimulationen realistische Kundenerlebnisse
Visual Components stellt FactoryLens vor und erweitert damit die Zusammenarbeit mit NVIDIA bei industriellen digitalen Zwillingen. Mit FactoryLens können Systemintegratoren und Maschinenbauer ihre Simulationen aus Visual Components mit realistischen Materialien,...
Fertigungssimulation: Worauf du 2026 achten solltest
Ein objektiver Blick auf Features, Preisüberlegungen und Bewertungskriterien für Simulationssoftware. Erfahre, worauf du achten solltest und wie du die passenden Tools für deine Fertigungsanforderungen findest.