塗装ロボットシミュレーション:OLPを活用し、生産前に技術的な実現可能性を検証
ロボットによる塗装では、スプレーガンの角度、距離、速度、重複を精密に制御することが求められます。複雑で立体的な表面に、均一な厚さの膜を塗装するためです。点間ティーチングやCADに組み込まれたパスデータに頼ることができないため、OLP(オフラインティーチング)が不可欠となります。本記事では、塗装専用のOLPにより試行錯誤や資材の無駄を削減し、ロボット動作の実現可能性を確保する方法をご紹介します。今やシミュレーションは、単なる便利なツールではなく、安定した塗装ロボットの導入に不可欠なツールとなっています。
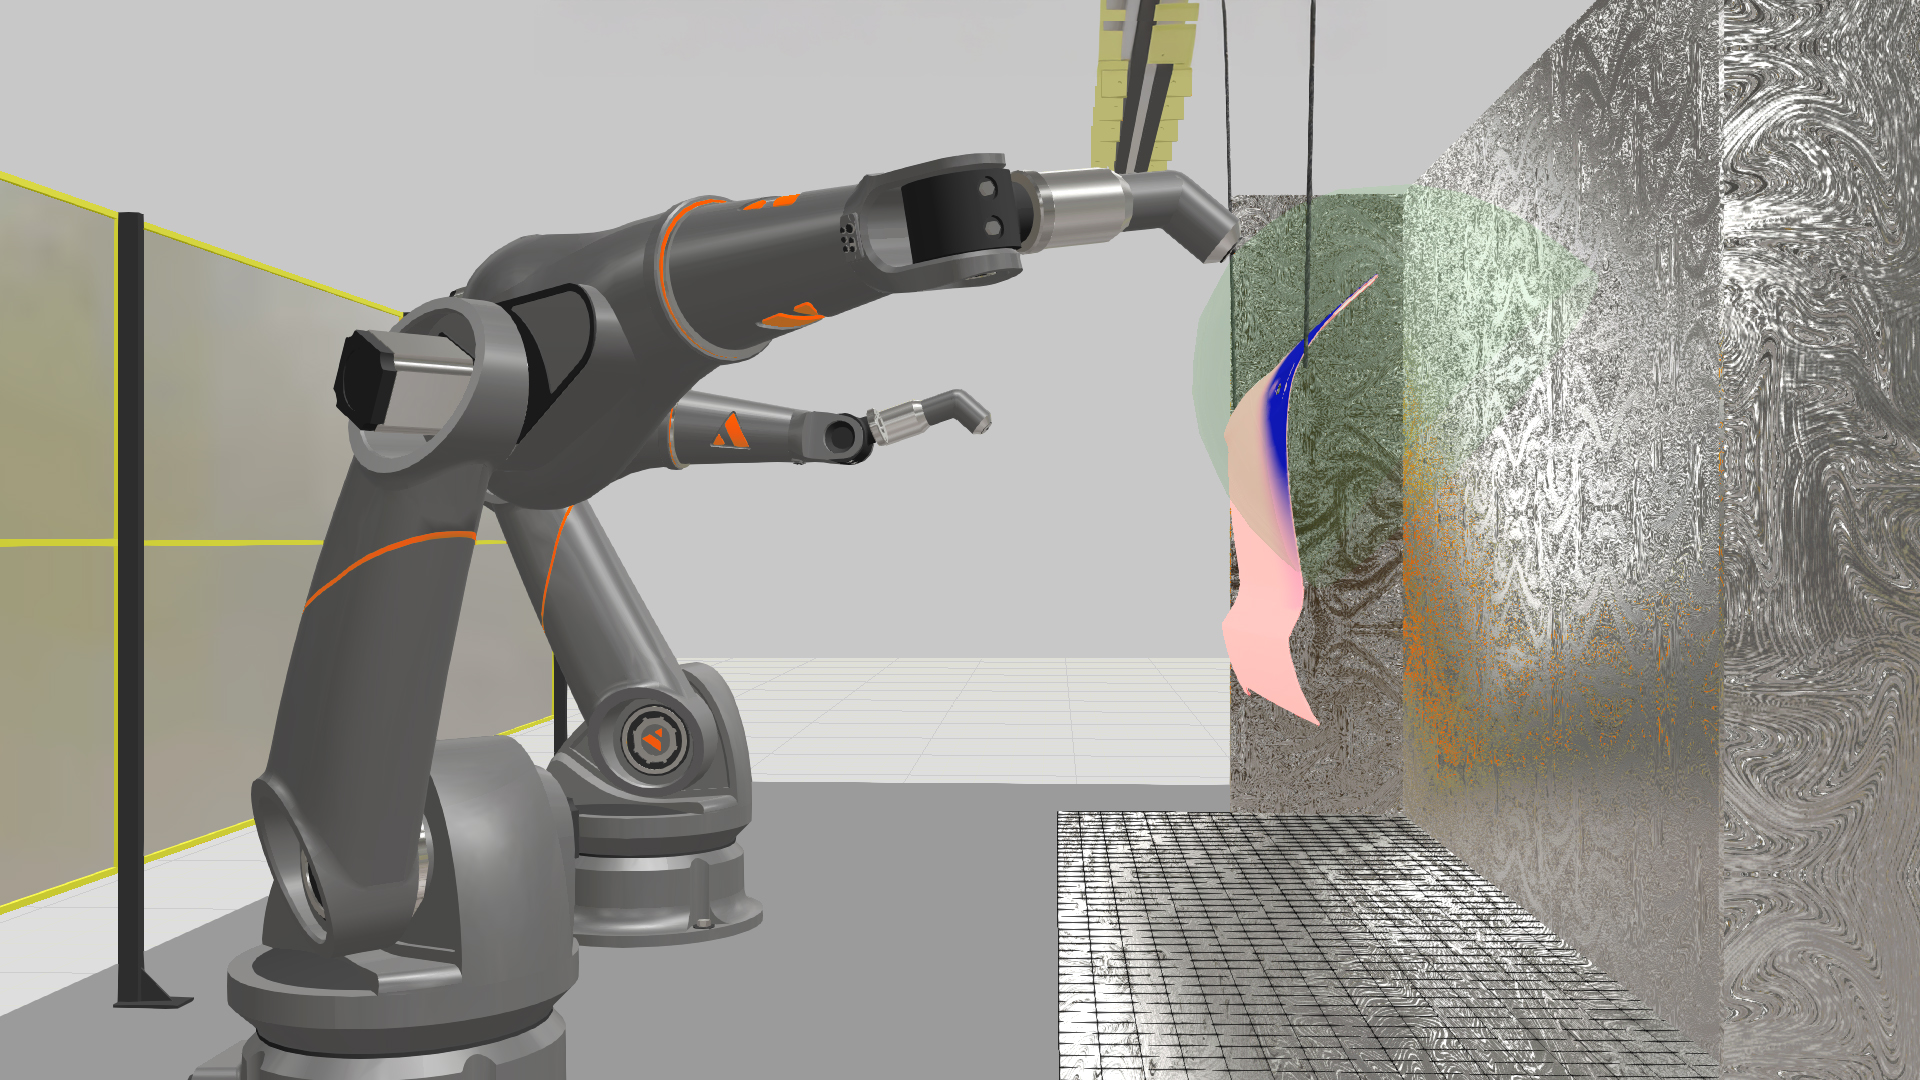
ロボットによる塗装では、複雑で立体的な表面の全体にわたり、塗膜厚を均一にすることが求められます。スプレーガンを表面から適切な距離で垂直に保ちつつ、同時に適切な速度で動かします。1つでも誤ると、塗膜を剥がして最初からやり直す必要があります。
点間のパス計画は溶接や切断には適していますが、塗装には不向きです。スプレーコーンの形状、パス間の重複、曲面のある部品における法線方向の変化、ブース形状による制約など、多くの要素を考慮する必要があります。だからこそ塗装には、表面に応じたプロセス向けのOLP(オフラインティーチング)ソフトウェアが必要です。
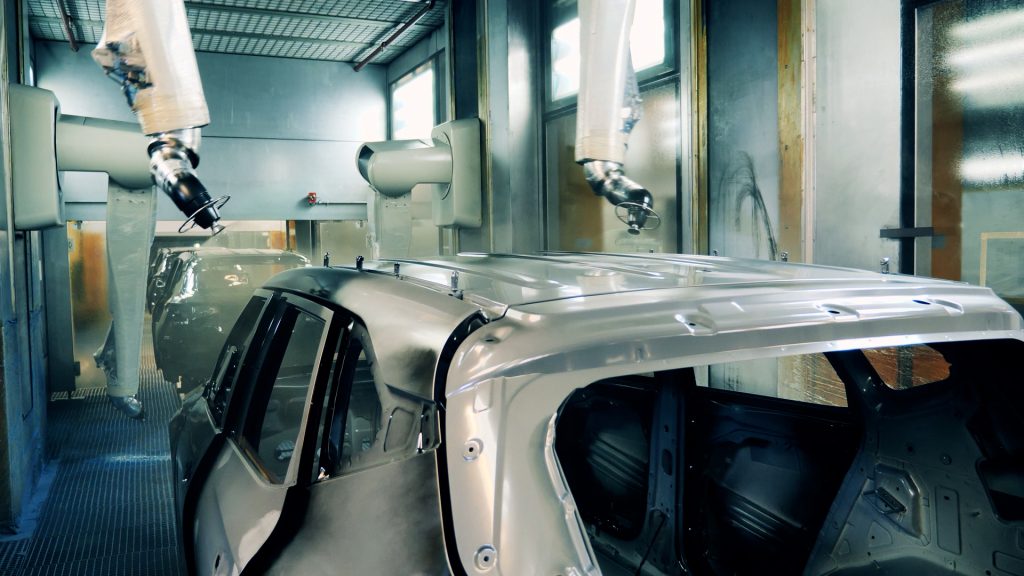
本記事では、CADのインポートから塗装範囲の検証まで、Visual Components OLPにおける塗装OLPのワークフローを解説します。スプレーパラメーターの仕組み、Visual Components OLPによるシミュレーション範囲と限界、習得までの期間についても扱います。本記事の執筆者は、Visual ComponentsのApplication Engineering Manager、Severi Keisalaです。チームを率いて顧客へのトレーニングや設備導入を日々行っています。本記事の内容は、すべて実際のプロジェクト経験に基づくものです。
CADから生成されない塗装パス
溶接の場合、PMI規格やMBD規格により、CADファイル内に継ぎ目の定義を含めることができます。一方で、塗装ではこのような仕組みがありません。ネイティブモデル上で表面にタグを付け、Visual Components OLPでスプレーパスを抽出することはできないのです。現状、塗装データに対応したCAD規格はまだ存在しません。
そのため、パスの作成はモデルをインポートした後にOLP環境内で行う必要があります。ワークフローは以下の通りです。
- CADモデルをインポートします(Visual Componentsは、あらゆる主要なCAD形式に対応しています)。
- コーティングしたい表面を選択します。
- スプレーのパターン(ジグザグ、スパイラル、輪郭追従、または任意の形状)を選択します。
- Visual Components OLPにより、部品全体にわたって表面法線に対して垂直(90°)なパスが生成されます。
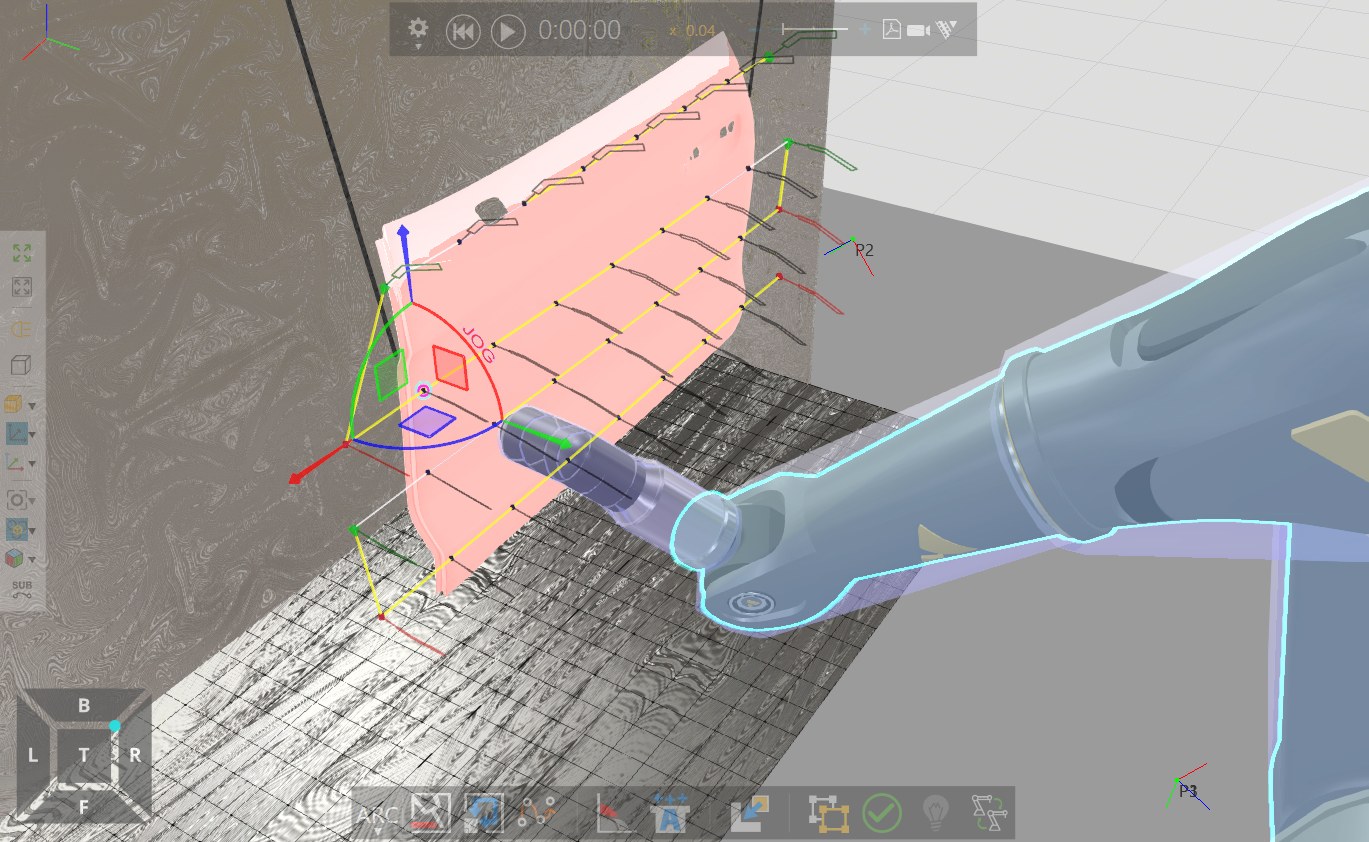
実機ロボットにより手動でティーチングした場合と比較してみましょう。手動の場合、スプレーガンの角度を目視で確認しながら、点を1つずつ設定する必要があります。Visual Components OLPであれば、常に垂直な角度を正確に計算できます。
ただし、注意すべき点もあります。Visual Components OLPでは、ロボットの関節制限を超えてしまう場合でも、強制的に表面に対して90°の角度が維持されます。ロボットが物理的に垂直を維持できない箇所がある場合、エンジニア側で構成を調整するか、角度の制約条件を若干緩める必要があります。つまり、実際の溶接プロセスで必要とされる範囲内に収まるよう、許容値を意図的に調整できるということです。勘や経験に頼るのではなく、明確な判断に基づいて設定を行います。
実際のスプレーガンに合わせたスプレーのシミュレーション
Visual Components OLPでは、CFD(計算流体力学)ではなく、スプレーのシミュレーションモデルを直接使用します。スプレーコーン内の個々の塗料粒子の挙動は、ソフトウェアで追跡されません。スプレーのプロファイル形状、流量、表面からの距離、移動速度に基づき、材料の付着量が推定されます。これを部品の表面にマッピングすることで、各点の塗膜厚を計算します。
スプレーガンのプロファイル(ファンの幅や形状)、流量、距離、ロボット速度、パターン間隔を設定すると、その値に基づき付着量が計算されます。
キャリブレーション
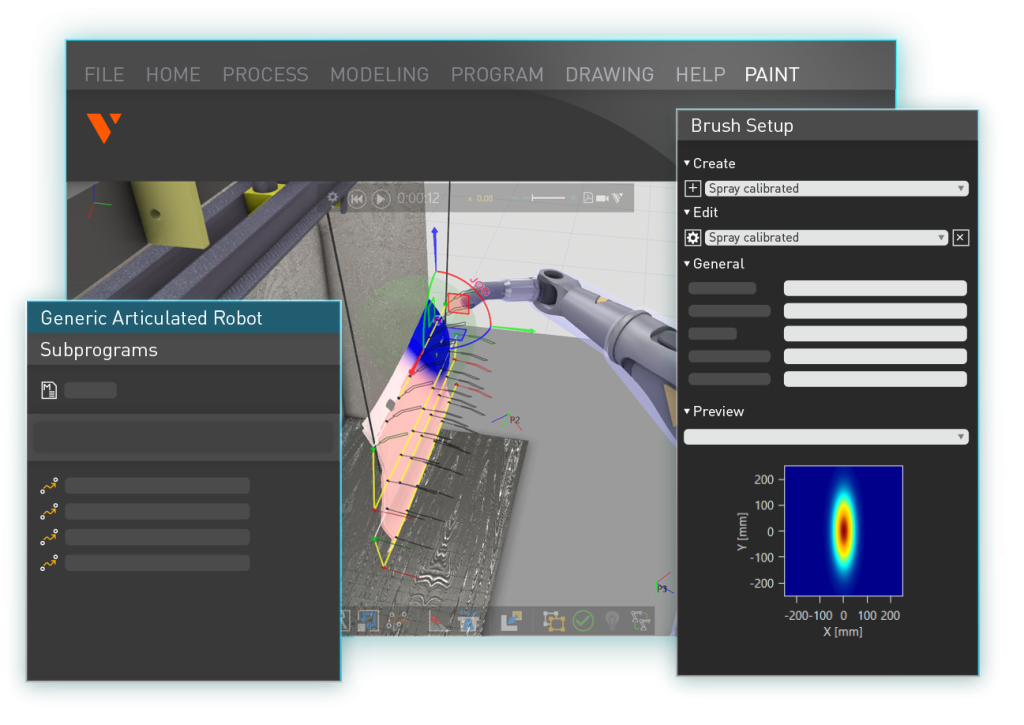
平面に対して実際にスプレーのテストを行い、水平方向と垂直方向の材料分布を測定することで、スプレーガンのキャリブレーションを行います。その測定結果が「シミュレーションスプレーガン」となります。これは、特定の距離における実際の材料付着を再現したデジタルプロファイルです。
従来のウェット塗装ガンであれば、精度の高い結果が得られます。シミュレーションの結果と現場における結果は一致したものとなります。
一方で、静電粉体コーティングの場合は状況が異なります。帯電した塗料粒子は、静電引力により部品の裏面に回り込みます。直接的なスプレーモデルでは、この点を反映させることができません。Visual Components OLPでは、スプレーコーンがスプレーガンから表面に対して直線的に投影されるものとして扱われます。パスがふさがれた場合、塗料もふさがれてしまうのです。帯電によって粒子がエッジに回り込む場合、AnsysのようなCFDレベルの物理演算が必要となります。
Visual Components OLPでも、標準的なウェット塗装であれば正確なシミュレーションを行えますが、静電気による回り込みには対応していません。
ブースへのロボット設置前に塗装範囲を確認
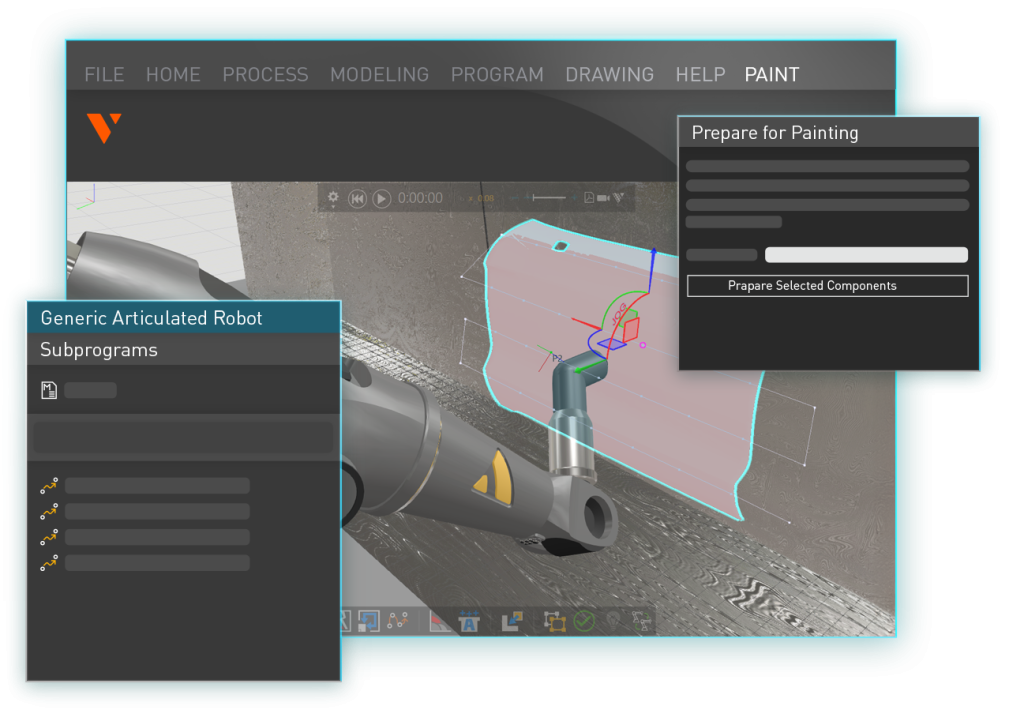
パスとパラメーターの準備が整ったら、コーティングの仕上がりを確認します。Visual Components OLPでは、いくつかの方法で確認が可能です。
まず、塗装範囲マップにより、対象となるすべての表面に塗料が塗布されるかどうかを確認できます。カラーコードによる塗膜厚ビューで、部品全体のコーティング厚みが表示されます。任意の点をクリックすると、正確な厚さの値がわかります。また、2つの点を選択すると、点間の断面厚さプロファイルを確認できます。これは基本的に、その直線に沿ったコーティング分布を示すグラフとして表示されます。
塗装の薄い箇所が見つかった場合は、パス間隔、流量、速度を調整します。塗料が多すぎる箇所があれば、密度やスプレーガンの距離を変更します。現場ではなく、シミュレーション上で繰り返し調整可能です。
OLPツールが登場する以前は、こうした作業はすべて試行錯誤で行われていました。まず、パスをティーチングして部品にスプレーします。確認して問題があれば塗膜を剥がし、調整して再度スプレーするというプロセスです。溶射のような高価なプロセスでは、テストが失敗するたびにコストが増加してしまいます。標準的なウェット塗装でも、繰り返せばコストは高くなっていきます。
Visual Components OLPを使用したとしても、物理的なテストを行う必要が完全になくなるわけではありません。ライン上での確認は引き続き必要です。とはいえ、塗装範囲、塗膜厚、ロボット動作の実現可能性はすでに検証されており、プログラムを展開するだけで対応できます。これにより予期せぬトラブルが減り、部品を取り外して再度スプレーする回数を減らすことができます。
塗装方法ごとの制約条件
| マスキング |
|---|
| Visual Components OLPで除外する部分を定義することで、コーティングすべきでない表面にパスが生成されないようにします。ただし、パスが除外部分の近くを通る場合に、マスクされた部分へのオーバースプレーを防ぐようにソフトウェア側でスプレーコーンの形状が自動調整されるわけではありません。現場で実際にマスキング(テープ、カバー、治具)する必要があります。パスはVisual Components OLPで計画します。マスキングは生産における課題の1つであるといえます。 |
| 複数のコーティング |
|---|
| ほとんどの塗装作業には、プライマー、ベース、クリアなどの層があります。各層に同じパスを適用することで、パラメーター(流量、速度、スプレーガンの設定)を変更するだけで対応可能です。各層で類似したスプレーガンが使用される場合、複製して調整するだけで簡単に対応できます。 他の層に比べ、ファンの幅が非常に狭いスプレーガンを使用する層がある場合、間隔をより詰めたパスの再生成を要する場合もあります。この場合もワークフローは同様ですが、入力する内容が異なります。 |
| ロボットの運動学 |
|---|
| 塗装ロボットの構造は、標準的な産業用ロボットとは異なります。高い自由度、関節の可動範囲の広さ、アーム形状が異なる点が特徴です。Visual Components OLPでは、塗装ロボットモデルとその運動学がプリセットされたライブラリを使用できます。 衝突が問題になることはほとんどありません。塗装ロボットは部品から十分な距離を保ったまま動作します。実際に問題となるのは特異点です。これは、アームが完全に伸びた位置で、コントローラーが有効な関節角度の解を見つけられない状態を指します。ほとんどの場合、アプローチ角度をわずかに変えることで解決します。 |
OLPは「あると便利なもの」から「必需品」に
これまでに扱った特に難しいプロジェクトの1つに、2,000℃のプラズマで部品の表面に材料を付着させる溶射コーティングがありました。
レイアウトは通常の逆向きとなり、ロボットがワークを保持し、固定されたプラズマガンの前で動かします。溶射はほぼ完全に垂直な角度で行う必要があります。角度がわずかでもずれると、金属粒子が付着せず弾かれてしまいます。
また、曲率半径の小さい曲面では、垂直を維持するための条件が急激に変化します。そこでVisual Components OLPを活用し、公表されている科学的な材料データに基づいて、垂直から約±15°を超えると急激に低下する付着係数を計算しました。
このプロセスでは、稼働を監視することができません。2,000℃に達する環境では、横に立ってコーティングを確認することはできないためです。部品をコーティングする前に、プログラムが機能することを確認するには、シミュレーションを行うしかありません。
このように、稼働中にプロセスを実際に確認できない場合、OLPは「あると便利なツール」ではなくなります。
習得までの期間
Visual Components OLPの標準的な導入トレーニングは3日間です。その後は各エンジニアが自力でソフトウェアを使えるようになります。
中には、飲み込みが速い人もいます。特に、コンピューターに慣れている若手エンジニアであれば、習熟スピードが速くなります。一方で、もう少し時間がかかる人もいます。実際に、2日目にはスプレーパスを生成できるようになったエンジニアもいれば、最初の1時間はファイルのコピー&ペースト方法の学習に費やした学生もいました。ですが3日後には、みな溶接プログラムを作成できるようになったのです。
精度への懐疑的な見方
塗装シミュレーションの精度が十分であるかどうかを疑問視する声もあります。従来のスプレーガンを使用したウェット塗装の場合、十分な精度が得られます。キャリブレーションされたスプレーガンのプロファイルは、実際の材料付着と整合しています。
静電塗装の場合、こうした懐疑的な見方には一定の根拠があります。しかし、塗装作業のほとんどはウェット塗装であるため、Visual Components OLPを活用することで部品の塗装結果をしっかりと予測できます。
塗装OLPを導入する価値
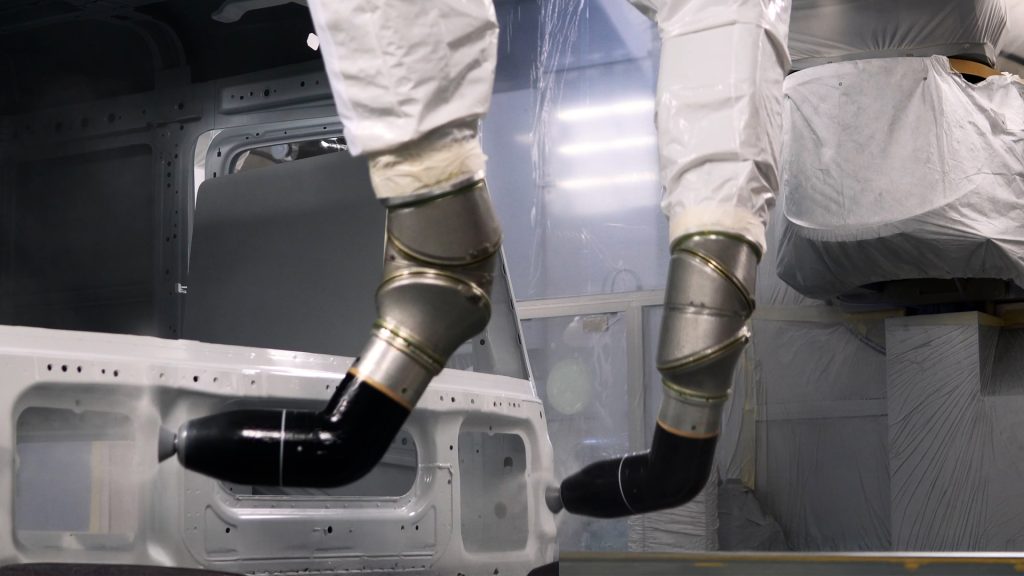
塗装OLPの導入に慎重なお客様に対しては、現在の塗装ロボットのプログラム作成方法や、どのように無駄を最小限に抑えているかを尋ねています。
シミュレーションがない場合、試行錯誤で対応するほかありません。スプレーし、評価し、除去する手順を繰り返す必要があります。これを繰り返すことで、材料、テスト部品、ブースの使用時間といったコストが増加していきます。
Visual Components OLPを導入したからといって、テストをまったく実行しなくて良いわけではありません。ですが、その回数を大幅に減らすことができます。材料の無駄が減り、プログラムを素早く展開でき、ダウンタイムを削減できます。また、人材不足が課題となっている場合、もう一つ大きな利点があります。経験の少ないオペレーターでも、ベテランの感覚に頼ることなく、検証済みのプログラムを展開できるのです。
どこから始めるか
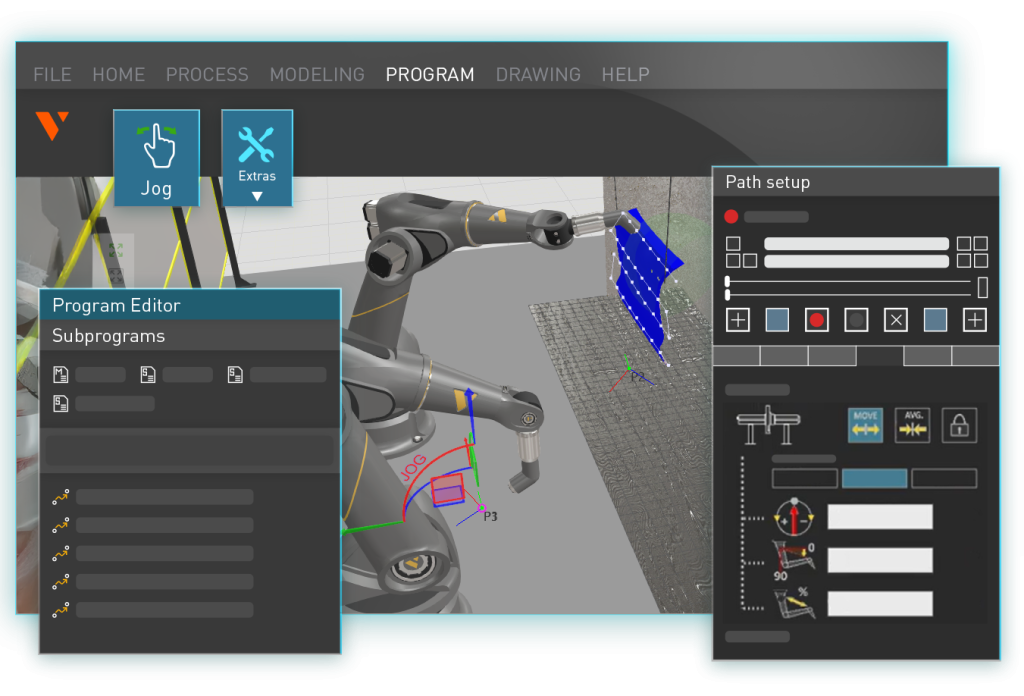
標準的なウェット塗装の場合、Visual Components OLPで正確なシミュレーションを行うことができます。ワークフローもシンプルです。まず、形状をインポートして表面上にパスを生成します。次に、スプレーパラメーターを設定し、塗装範囲を確認します。最後にロボット動作の実現可能性を確認して展開します。操作は数日で習得でき、数週間かかることはありません。
静電塗装や溶射の場合もワークフローは同様です。ただし、制限事項を導入前に理解しておく必要があります。
実際の塗装プロセスでテストを希望される場合、デモをお申し込みいただいたうえで、CADモデルをご持参ください。お客様の部品を使用し、Visual Components OLPの機能をご確認いただけます。
よくあるご質問
塗装向けOLPとは、ロボットが塗装ブースに設置される前に、シミュレーション上でスプレーパスを作成してスプレーガンのパラメーターを設定し、塗装範囲を確認することです。ティーチペンダントにより手動でティーチングするのではなく、表面ベースでパスを生成し、ツールの角度を自動的に計算します。
CADモデルをインポートしてコーティングする表面を選択し、パターン(ジグザグ、スパイラル、輪郭追従、または任意の形状)を選択します。Visual Components OLPにより、形状全体にわたって表面法線に垂直なパスが生成されます。ロボットが完全な垂直性を維持できない箇所では、角度の許容値を調整できます。
ファン幅、形状、流量、表面からの距離、ロボットの移動速度、パターンの間隔を設定できます。これにより、Visual Components OLPで塗膜厚の計算に使用されるスプレーのプロファイルが定義されます。
従来のスプレーガンを使用したウェット塗装の場合、スプレーガンのプロファイルが実際のテストスプレーに基づいてキャリブレーションされていれば、高い精度を実現できます。静電粉体コーティングの場合、粒子の回り込み効果がモデル化されていないため、精度は低くなります。
はい。塗装範囲マップやカラーコードによる塗膜厚ビューを確認できるほか、任意の点をクリックすることによるポイント測定や、選択した2点間の断面プロファイルの取得も可能です。
除外ゾーンを設定することで、コーティングしない表面上にパスが生成されるのを防ぎます。コーティング層が複数ある場合、パラメーターを調整してパスを流用します。ファン幅が非常に狭いスプレーガンのプロファイルでは、より間隔の狭いパスが新しく必要となる場合があります。
組み込みライブラリやポストプロセッサーにより、すべての主要な塗装ロボットメーカーに対応しています。ただし、ロボットの運動学的構成が非標準の場合、カスタム設定が必要になることがあります。
導入トレーニングは3日間です。その後は、エンジニア自身で使用できるようになります。コンピューターに関するスキルやプロセスの複雑さにもよりますが、多くのユーザーは1週間以内に実際の業務で活用できるようになります。
Further reading

設計サークルによる、治具設計者とロボットエンジニアの連携強化
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。

治具の作成前に製造性や溶接性をデジタルで検証する方法
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。