Wie man Herstellbarkeit und Schweißbarkeit digital testet, bevor auch nur eine einzige Vorrichtung gebaut wird
Bevor du auch nur eine einzige Vorrichtung baust, ermöglicht die Roboter-Offline-Programmierung zu testen, ob ein Bauteil tatsächlich von einem Roboter geschweißt werden kann. Überprüfe Nahtzugänglichkeit, Vorrichtungskollisionen, Brennerzugang, Kollisionen, Wärmeverzug und Zykluszeit digital – und vermeide so kostspielige Überraschungen auf dem Shopfloor und Nacharbeit.
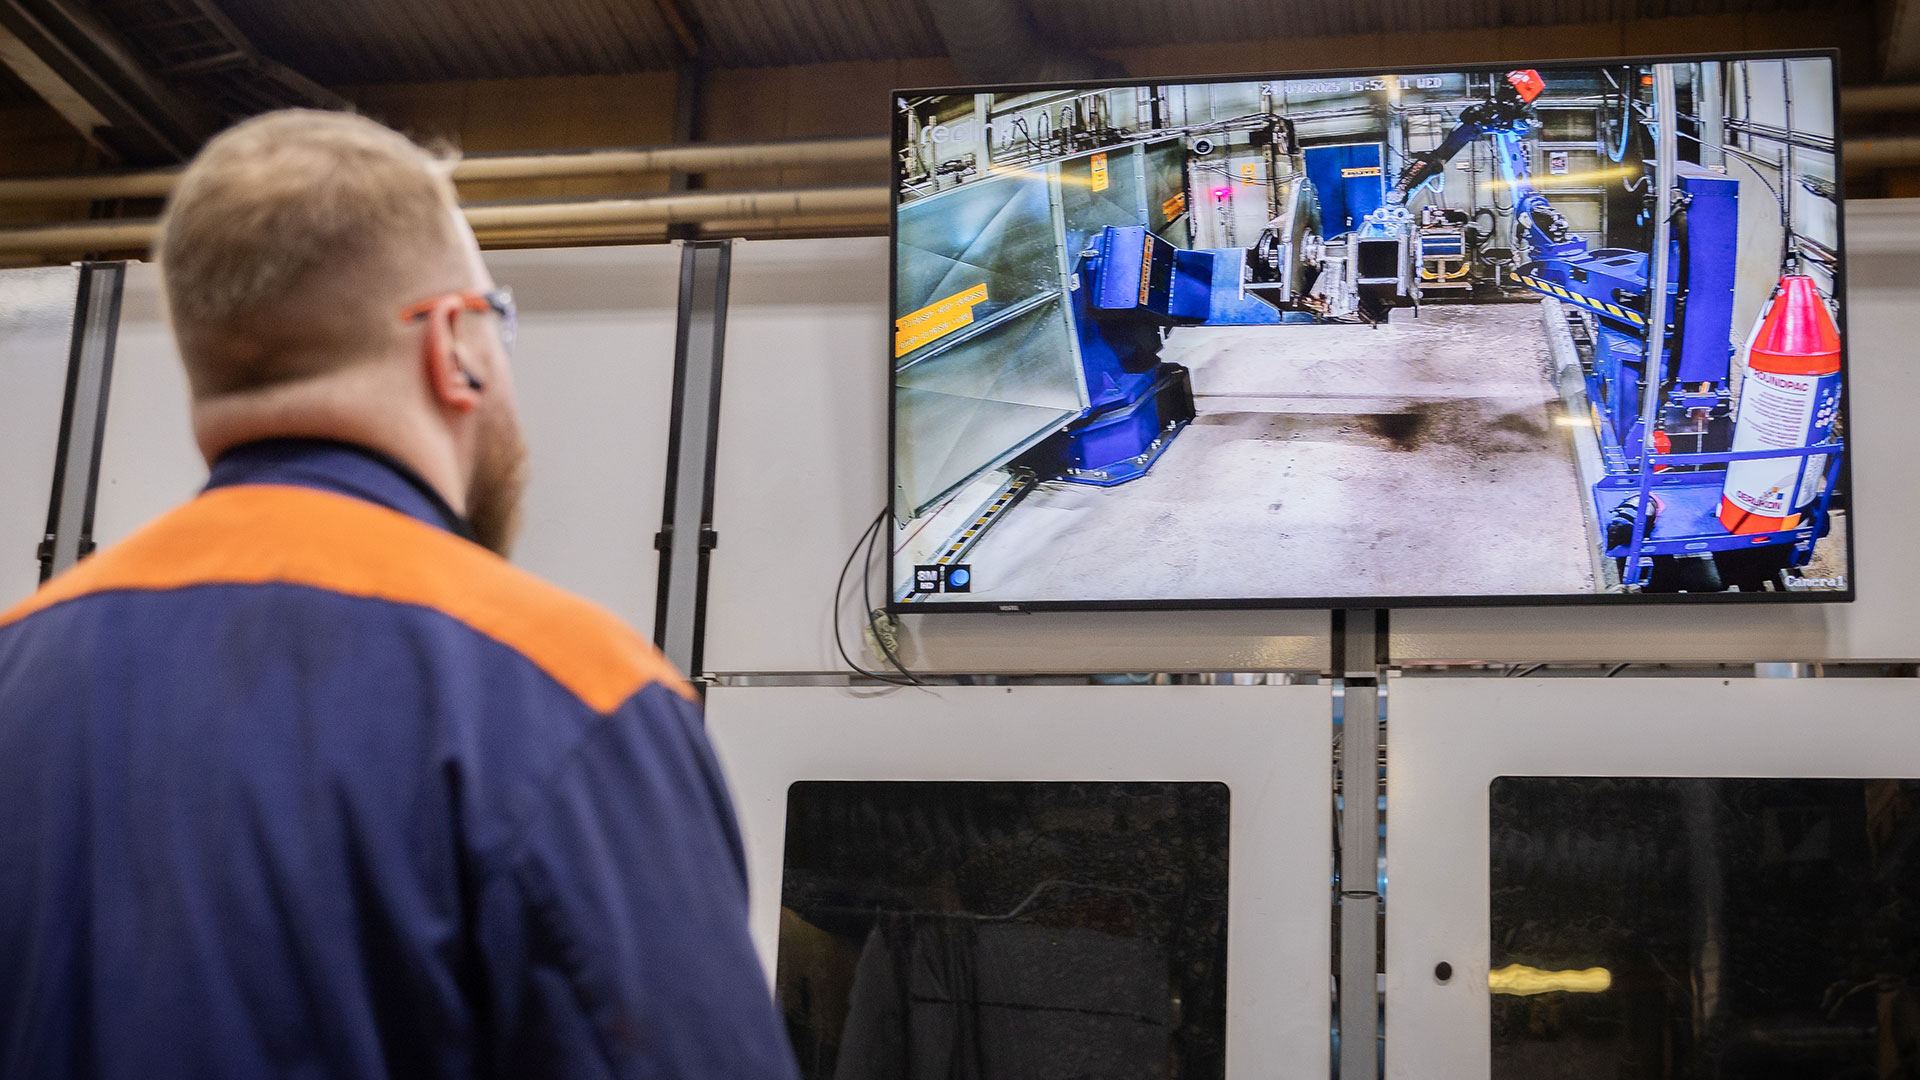
Eine Vorrichtungsklammer direkt auf einer Schweißnaht. Ein Brenner, der eine tiefe Aussparung nicht erreichen kann, ohne dass der Roboterarm das Werkstück trifft. Dünnes Blech, das sich durch Wärme verzieht, bevor das Programm auch nur zur Hälfte abgeschlossen ist.
So etwas passiert. Auf dem Shopfloor ist es teuer, solche Probleme zu entdecken, in der Offline-Programmierung sind sie vermeidbar.
Herstellbarkeit beim Schweißen beschreibt, ob ein Teil physisch von einem Roboter gefertigt werden kann – mit der richtigen Nahtzugänglichkeit, Vorrichtungsgestaltung, Werkzeugausstattung und Prozessparametern – bevor überhaupt Stahl geschnitten wird. Roboter-Offline-Programmierung (OLP) kann diese Fragen Monate vor der Inbetriebnahme beantworten.
Was Herstellbarkeit beim Roboterschweißen bedeutet
Digitale Herstellbarkeit lässt sich auf einige wenige Fragen herunterbrechen. Kann der Roboter jede Schweißnaht physisch erreichen? Lässt die Vorrichtung den Zugang des Brenners aus den richtigen Winkeln zu? Gibt es Kollisionsrisiken zwischen Roboter, Brenner, Werkstück und Vorrichtung? Kann das Bauteil innerhalb der Zielzykluszeit geschweißt werden? Führt der Wärmeeintrag zu Verzug?
Die Antworten hängen vom Bauteil ab. Gefräste Teile mit geraden Kanten und flache Platten sind unkompliziert. Merkmale sind leicht zu identifizieren, die Programmierung ist selten kompliziert. Aber Teile mit gekrümmten Oberflächen, kleinen Details und vielen Unterbaugruppen sind eine andere Geschichte. Die Komplexität nimmt schnell zu.
Auch das Material spielt eine Rolle. Stahl ist beim Brennerwinkel relativ tolerant. Aluminium und Edelstahl erfordern engere Kontrolle. Das beeinflusst, ob der Roboter über die gesamte Schweißbahn hinweg stabile Prozessparameter einhalten kann.
Dann gibt es noch den blinden Fleck bei der Vorrichtungsplanung. Konstrukteure sind in der Regel gut darin, Schweißnähte selbst zu planen. Wo viele Teams Schwierigkeiten haben, ist die Frage, wie das Werkstück eingespannt und positioniert wird. Vorrichtungskollisionen sind wahrscheinlich das häufigste Herstellbarkeitsproblem und dasjenige, das am häufigsten zu spät erkannt wird.
Warum digitales Testen der Schweißbarkeit wichtig ist
Eine Vorrichtungsklammer, die eine Schweißnaht blockiert und erst nach dem Zellenbau entdeckt wird, bedeutet Nacharbeit, Verzögerungen und möglicherweise eine komplette Werkzeugüberarbeitung. Die physische Prototypenerstellung von Zellen und Vorrichtungen ist zeitaufwendig. Produktvarianten verschärfen das Problem, da jede Variante andere Schweißbahnen, andere Vorrichtungspositionen und eine andere Reihenfolge erfordern kann.
So sieht das in der Praxis aus.
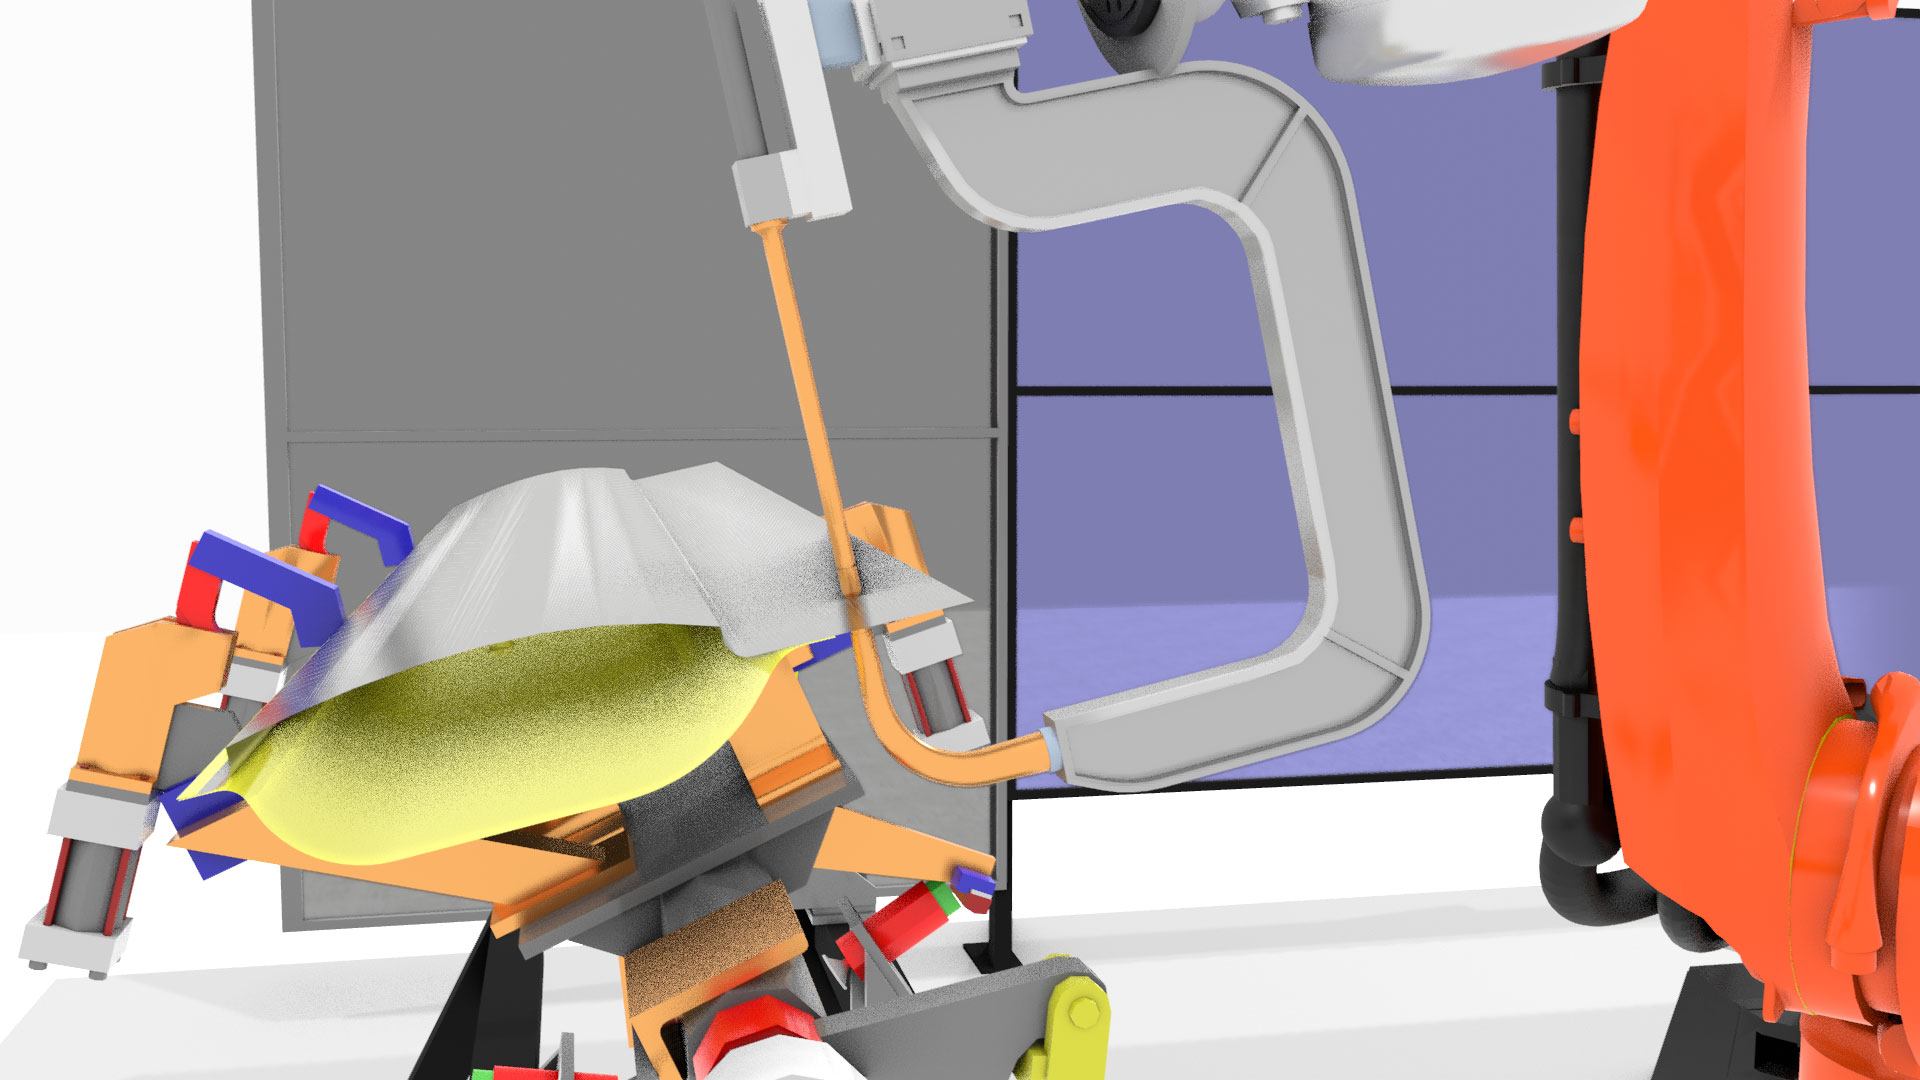
Eine Klemme, die direkt auf einer Schweißnaht sitzt. In der Roboter-Offline-Programmierung entdeckst du das früh und kannst entscheiden: Klemme umpositionieren, sie während des Schweißens per I/O-Befehl öffnen (sodass die Automatisierung sie mitten im Zyklus öffnet), oder die Vorrichtung neu konstruieren. Auf dem Shopfloor kostet jede dieser Lösungen Tage.
Oder ein kurzer Brenner, der eine tiefe Aussparung nicht erreichen kann, ohne dass der Roboterarm mit der Bauteilkante kollidiert. Du brauchst einen längeren Brenner, aber jeder Werkzeugwechsel verlängert die Produktionszeit. In der Roboter-Offline-Programmierung ermittelst du die minimale Anzahl an Werkzeugwechseln und planst entsprechend.
Oder Wärmeverzug. Schweißt man ein kleines Bauteil mit viel dünnem Blech durchgehend, sind die Bleche eine Stunde später verzogen und die Schweißnähte sehen aus wie Würmer. Eine geeignete Sequenzierung mit Abkühlpausen zwischen den Lagen verhindert das, und das alles lässt sich planen, bevor der Roboter sich auch nur in Bewegung setzt.
Jede Sekunde, die eine Produktionslinie stillsteht, kostet Geld. Diese Probleme in der Roboter-Offline-Programmierung zu finden, kostet keins.
Was du vor dem Bau überprüfen kannst
| Nahtzugänglichkeit und Brennerwinkel |
|---|
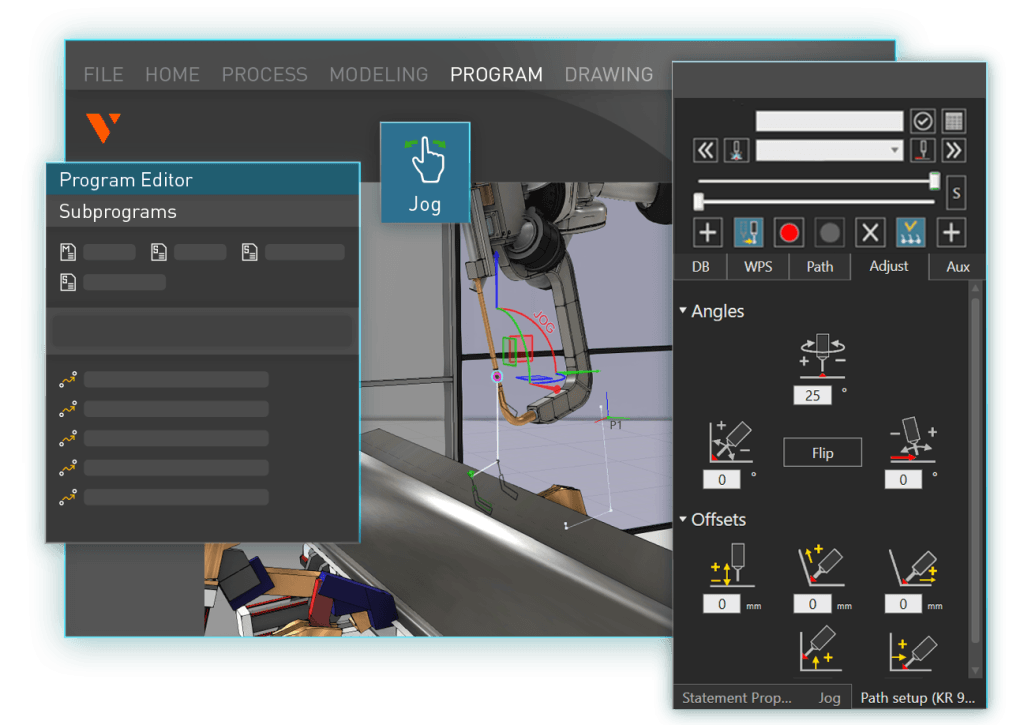
| Jede Schweißnaht wird gegen die tatsächliche Roboterkinematik getestet. Die Software berechnet exakte Winkel. Ein 90-Grad-Brennerwinkel ist immer genau 90 Grad, nicht 89 oder 91. Das menschliche Auge kann eine Ein-Grad-Abweichung auf einem Teachpendant-Bildschirm nicht erkennen, aber in der Roboter-Offline-Programmierung kann man heranzoomen und es klar sehen. Und das ist jedes Mal wiederholbar. Wenn die Kalibrierungen korrekt durchgeführt werden, liefert das digitale Zellenmodell produktionsgenaue Programme. |
| Vorrichtungen und Einspannung |
|---|
| Du kannst verschiedene Vorrichtungen, Baugruppen und Einspannpositionen digital testen. Du kannst automatische Vorrichtungssignalbefehle (Öffnen/Schließen per I/O) überprüfen und sogar vollständige SPS-Steuerungslogik für die Vorrichtungsautomatisierung ausführen. Einige Hersteller und Integratoren führen in der Software eine komplette virtuelle Inbetriebnahme des gesamten Vorrichtungssystems durch, bevor eine einzige physische Komponente installiert wird. |
| Werkzeugkollisionen vermeiden |
|---|
| Prüfe, ob Brenner, Drahtzuführung und Peripheriegeräte in keiner Position mit dem Werkstück oder der Vorrichtung kollidieren. Finde heraus, ob ein kurzer oder langer Brenner für bestimmte Aussparungen geeignet ist. Minimiere Werkzeugwechsel, um die Produktionszeit niedrig zu halten. |
| Mehrlagenschweißen |
|---|
| Definiere die Wurzellage, und die Software füllt die Fülllagen mit korrekter Schichtung und Sequenzierung automatisch auf. Sie berechnet die Schweißreihenfolge (zuerst alle Wurzellagen, dann zweite Lagen, dann dritte), um den Wärmeeintrag auszugleichen und Verzug zu minimieren. Kein manuelles Umsortieren erforderlich. |
| Zykluszeit |
|---|
| Erhalte Schätzungen der Schweißzeit pro Bauteil, bevor die Produktion beginnt, um die Kapazität zu planen. Echte Zahlen, keine Annahmen. |
| Produktvarianten |
|---|
| Zwei Ansätze machen Varianten handhabbar. Du kannst ein vollständiges Schweißprogramm speichern, es auf eine neue Werkstückvariante importieren und nur die geänderten Bahnen anpassen. Oder du gehst merkmalbasiert vor: Speichere ein Programm pro wiederkehrendem Merkmal (wie eine Versteifungsplatte), und wenn du dieses Merkmal an einem neuen Werkstück auswählst, wendet die Software dasselbe Programm auf jede übereinstimmende Instanz an. So entstehen Merkmalsbibliotheken statt produktspezifischer Programme. |
Programme sind an das Werkstück gebunden, nicht an den Roboter. Du kannst sie zwischen ähnlichen Zellen übertragen.
Wo das in einem neuen Roboterzellenprojekt seinen Platz hat
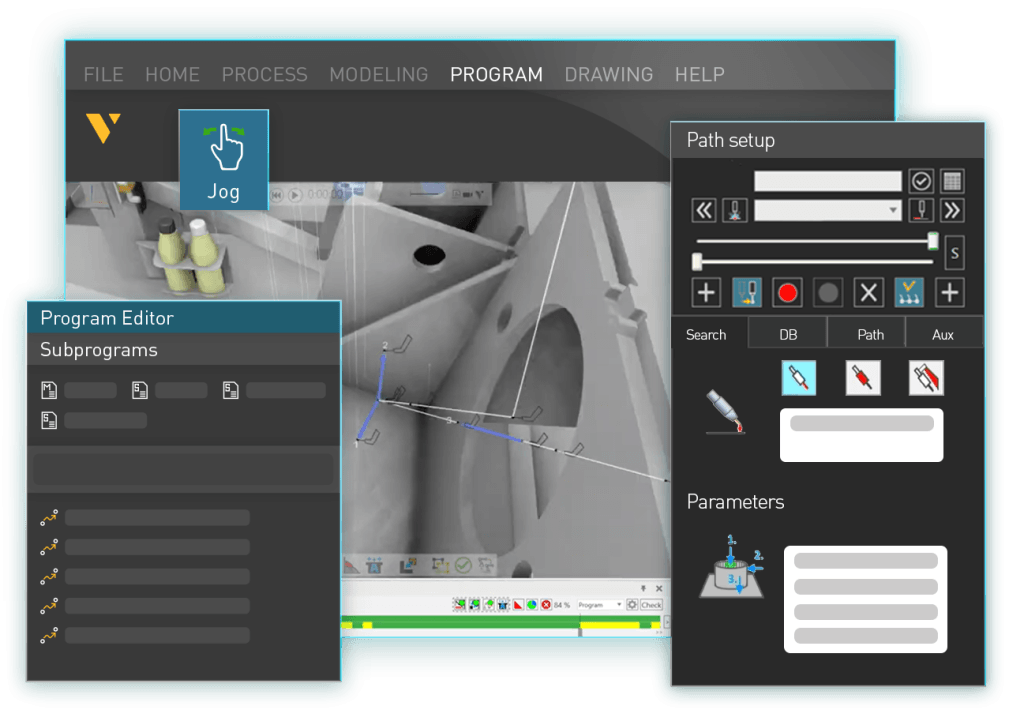
Starte früh mit der Roboter-Offline-Programmierung. Du kannst auf Konzeptebene arbeiten, bevor irgendwelche Hardwareentscheidungen getroffen wurden, bevor du überhaupt einen detaillierten Plan hast. Mit nur einem 3D-Modell des Produkts kannst du folgende Fragen beantworten: Ist das herstellbar? Wie lang ist die geschätzte Schweißzeit? Wie groß muss die Zelle sein?
Duun Industrier ist ein gutes Beispiel. Sie begannen mit der Roboter-Offline-Programmierung bereits in der Angebotsphase, während sie noch Angebote von Integratoren für eine neue Schweißzelle einholten. Sie nutzten die Roboter-Offline-Programmierung, um Vorrichtungsanforderungen und die Zellenkonfiguration zu ermitteln. Während sie auf die physische Zelle warteten, programmierten sie das gesamte Werkstück. Als der Roboter installiert wurde, hatten sie bereits ein fertiges Programm. Die Produktion startete am ersten Tag.
Es gibt auch einen langfristigen Aspekt, den Menschen manchmal übersehen. Roboterzellen werden oft für eine einzige Aufgabe angeschafft. Wenn diese Aufgabe wegfällt, steht der Roboter still. Und wenn du eine Person ausbildest, die die Zelle betreibt, und diese Person das Unternehmen verlässt, geht das Programmierwissen mit ihr. Wenn Programme und Prozessparameter in der OLP-Software gespeichert sind, kann die nächste Person dort weitermachen, wo die letzte aufgehört hat.
Wie Hersteller Schweißbarkeit in der Praxis validieren
Ponsse: Schweißdesigns und Mehr-Roboter-Zellen digital validieren
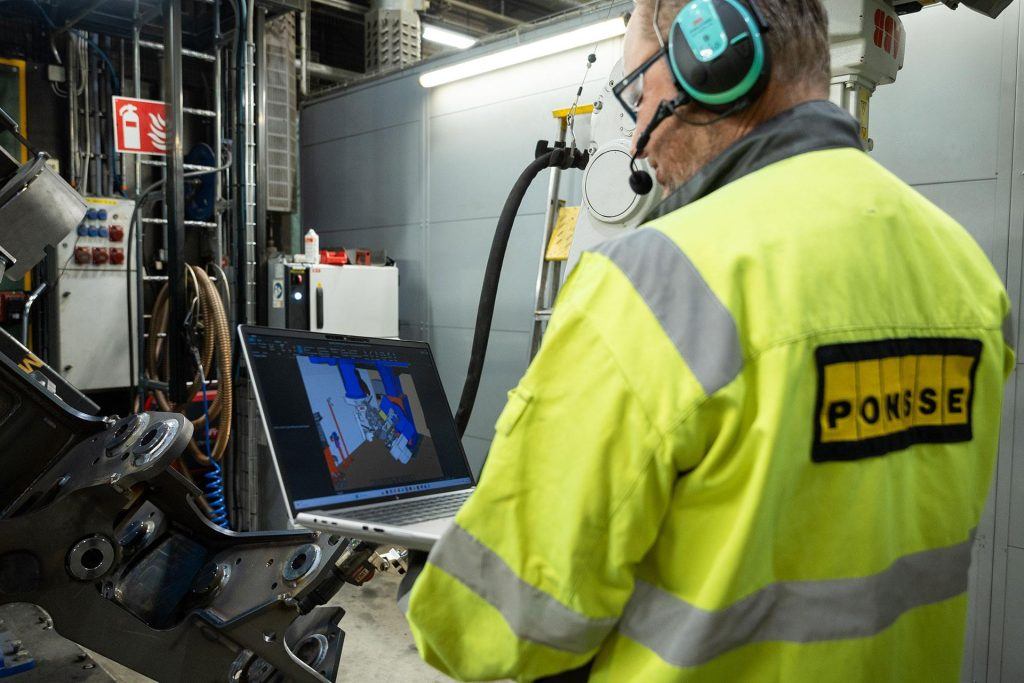
Ponsse baut Forstmaschinen in Finnland. Ihre Rahmen sind groß, mit Hunderten von Schweißnähten. Schwere Baumaschinen wie diese erfordern Präzision, korrekte Kalibrierung und sorgfältiges Wärmeeintragmanagement.
Was den Fall von Ponsse für die Herstellbarkeit relevant macht, ist die Art und Weise, wie sie die Roboter-Offline-Programmierung nutzen, um Schweißdesigns vor der Produktion zu validieren. Bei komplexen Baugruppen und engen Zugangsbereichen ist es unerlässlich, Brennerzugänglichkeit und Schweißbarkeit der Nähte digital zu überprüfen. Teile, die auf einer Zeichnung schweißbar aussehen, erweisen sich manchmal als problematisch, wenn die Roboterkinematik ins Spiel kommt.
Ponsse arbeitet außerdem mit Mehr-Roboter-Zellen und mehreren Robotermarken. Die Gestaltung und Kalibrierung dieser Stationen in der Roboter-Offline-Programmierung zu optimieren, anstatt das auf dem Shopfloor zu klären, verhindert kostspielige Verzögerungen der Inbetriebnahme. Wenn du vor dem Bau überprüfen kannst, dass jede Naht über verschiedene Roboter-Setups hinweg erreichbar ist, entfällt das Rätselraten.
Duun Industrier: Produktion ab Tag eins und ein digitaler WPS
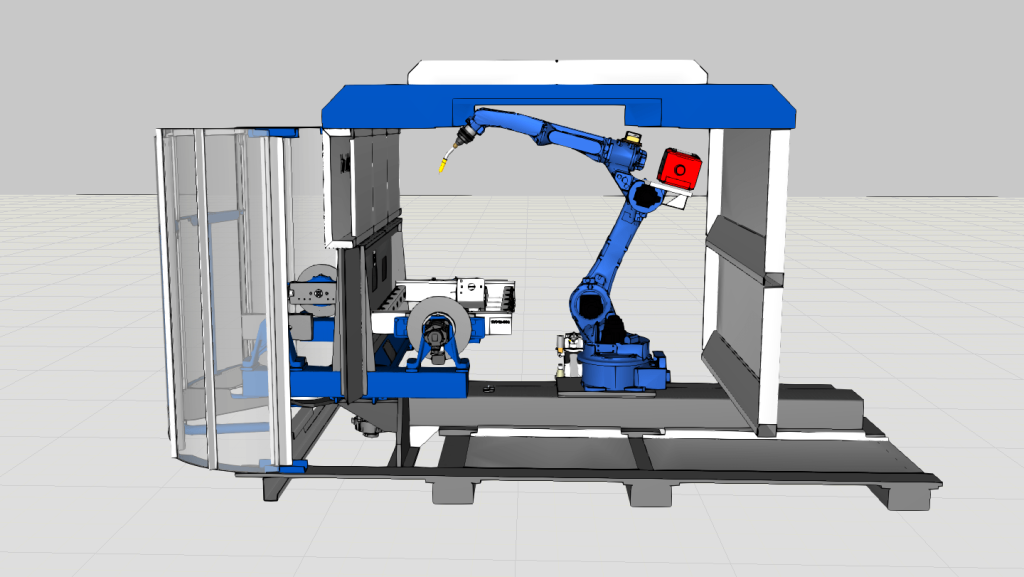
Duun hat ihre Zelle vorprogrammiert, bevor der Roboter ankam. Sie haben außerdem eine eigene WPS-Datenbank (Schweißanweisungen) direkt in der Software aufgebaut. Alle Schweißparameter, Positionen und Normen, die früher in Papierdokumenten oder PDFs in einem Qualitätsmanagementsystem gespeichert waren, befinden sich jetzt an einem Ort. Wenn du in der Software Schweißnähte erstellst, zeigt die Datenbank die richtigen Parameter für jede Position an. Konstrukteure, Schweißingenieure und Bediener arbeiten alle mit denselben Daten.
Sandvik: Von der Vorrichtungsplanung zur fertigungsgerechten Konstruktion
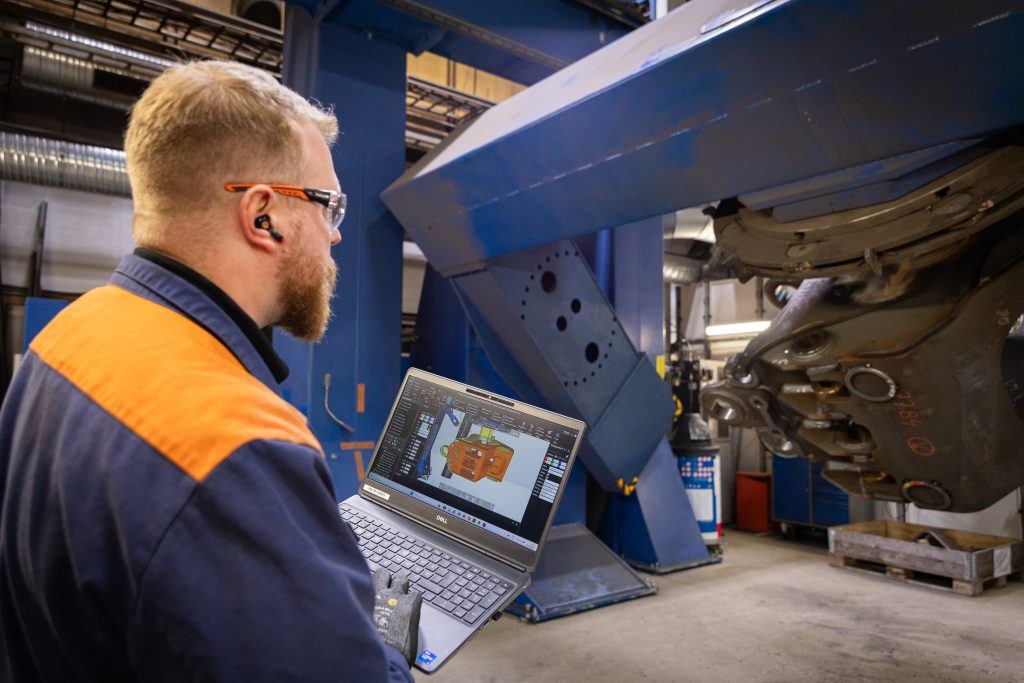
Sandvik hat seine Roboterschweißkapazität in den letzten Jahren verdoppelt. Besonders relevant ist hier, wie sie Visual Components über die Roboterprogrammierung hinaus nutzen, um Spannvorrichtungen vor der Produktion zu planen. Indem sie eine Punktwolke der Brennerbahnen erstellen und die optimale Rahmenmontageposition relativ zum Schweißpositionierer bestimmen, geben sie den Vorrichtungskonstrukteuren sehr genaue Randbedingungen vor. Dieser Ansatz hat ihnen geholfen, eine Vorrichtung zu entwickeln, die vollständige Erreichbarkeit und ideale Schweißpositionen für jede Naht gewährleistet.
Die Ergebnisse zeigen sich in der Hochlaufgeschwindigkeit. Die Programmierung für große Rahmen kann jetzt offline vorbereitet werden, wobei der Hochlauf in nur wenigen Wochen abgeschlossen ist. Bei kleineren Projekten ist die Roboter-Offline-Programmierung in wenigen Tagen erledigt, und die abschließende Feinabstimmung in der Roboterzelle dauert nur eine Schicht. Die Schweißqualität hat sich durch standardisierte Mehrlagen-Schweißvorlagen verbessert, und der Prozess ist über alle Baugruppen hinweg konsistenter.
Wenn wir eine neue Roboterzelle aufbauen, können wir den Hochlaufprozess mit Visual Components viel schneller durchführen.”
Markus Juntunen, Production Development Engineer, Sandvik
Für die Zukunft plant Sandvik, Prinzipien der fertigungsgerechten Konstruktion tiefer in seinen Designprozess zu integrieren. Indem OLP-Daten genutzt werden, um frühzeitig Rückmeldung zu Schweißbarkeit und Erreichbarkeit zu geben, können Konstrukteure automatisierungsfreundlichere Entscheidungen treffen und so Effizienz und Konsistenz in der Produktion weiter steigern.
Herstellbarkeit wird zur Designfrage
Der alte Ansatz: Produkt entwerfen, dann herausfinden, wie man eine Roboterzelle darum herum baut. Das beginnt sich zu verändern. Immer mehr Hersteller denken bereits in der Konstruktionsphase über Roboterzugänglichkeit und Schweißbarkeit nach, nicht erst danach.
Praktiken zur Einbettung von Produktfertigungsinformationen (PMI) in CAD-Modelle entwickeln sich weiter, was die Tür zum modellbasierten Engineering öffnet. Mit besserer Rechenleistung, flexibleren Zellendesigns und Roboter-Offline-Programmierung ist es realistisch, Herstellbarkeit deutlich früher zu bewerten. „Können wir das schweißen?” wird zur Frage in der Konstruktionsphase statt zur Überraschung auf dem Shopfloor.
Ratschläge aus jahrelanger Praxis
Nach jahrelanger Arbeit mit Herstellern aus verschiedenen Branchen sage ich es direkt: Kauft OLP-Software und validiert eure Designs im Voraus. Denkt an den gesamten Lebenszyklus der Zelle. Robotik und Automatisierung sind unvermeidbar, wenn ihr wettbewerbsfähig bleiben wollt. Denkt langfristig: Wie sieht die Produktion in einigen Jahren aus? Ist eure Roboterzelle flexibel genug, um euch in zehn Jahren noch zu dienen, oder ist sie nur eine Schnelllösung für einen einzigen Auftrag?
Sobald eine Zelle gebaut und in Betrieb ist, ist jede Änderung eine Produktionsunterbrechung. Bevor sie gebaut ist, kosten Änderungen fast nichts.
Bereit, eure nächste Schweißzelle zu prüfen, bevor sie gebaut wird?
Häufig gestellte Fragen
Prüfen, ob ein Bauteil mit korrekter Nahtzugänglichkeit, Vorrichtungsgestaltung, Brennerwinkeln und Prozessparametern robotergeschweißt werden kann, mithilfe von Roboter-Offline-Programmierung, bevor die physische Roboterzelle gebaut wird.
Genauer als ein Mensch mit einem Teachpendant. Die Software berechnet jedes Mal exakte Winkel und Positionen. Eine Ein-Grad-Abweichung ist für das menschliche Auge unsichtbar, in der Roboter-Offline-Programmierung jedoch klar erkennbar.
Vorrichtungskollisionen (Klemmen, die Schweißnähte blockieren), Werkzeugkollisionen (kurzer Brenner in tiefen Aussparungen), nicht erreichbare Nähte, Wärmeverzug durch schlechte Sequenzierung und Erreichbarkeitsgrenzen.
Vorrichtungskollisionen, Werkzeugkollisionen und nicht erreichbare Nähte zu erkennen, bevor die Zelle gebaut wird, vermeidet Nacharbeit, neu zu konstruierende Werkzeuge und Inbetriebnahmeverzögerungen. Sandvik nutzt Punktwolken der Brennerbahnen, um Vorrichtungskonstrukteuren genaue Randbedingungen zu geben und von Anfang an vollständige Erreichbarkeit sicherzustellen. Duun Industrier hatte die Produktion ab dem ersten Tag am Laufen, weil die gesamte Zelle in der Roboter-Offline-Programmierung validiert wurde, bevor der Roboter ankam.
So früh wie möglich. Bereits in der Konzept- und Angebotsphase. Duun Industrier begann damit, als sie noch Angebote für ihre Zelle einholten, und hatten ein fertiges Programm, bevor der Roboter ankam.
Nein. Du kannst ein bestehendes Programm auf eine neue Variante importieren und nur die geänderten Bahnen anpassen. Oder merkmalbasierte Programmierung nutzen, um Programme automatisch auf wiederkehrende Merkmale über verschiedene Werkstücke hinweg anzuwenden.
Eine digitale Schweißdatenbank mit Schweißanweisungen (WPS), die in die Software integriert ist. Sie speichert Schweißparameter, Positionen und Normen, sodass alle mit denselben Daten arbeiten statt mit Papierdokumenten.
Zum Weiterlesen

Synchronisierte Roboterbewegungen: Wie OLP die Programmierung mehrerer Roboter beherrschbar macht
Mehrroboterzellen können große Bauteile so schweißen, handhaben und umpositionieren, wie es ein einzelner Roboter nicht kann. Mit der Roboter-Offline-Programmierung programmieren Ingenieure das gesamte System an einem Ort und erkennen Probleme...
Neu: FactoryLens macht aus Fabriksimulationen realistische Kundenerlebnisse
Visual Components stellt FactoryLens vor und erweitert damit die Zusammenarbeit mit NVIDIA bei industriellen digitalen Zwillingen. Mit FactoryLens können Systemintegratoren und Maschinenbauer ihre Simulationen aus Visual Components mit realistischen Materialien,...
Fertigungssimulation: Worauf du 2026 achten solltest
Ein objektiver Blick auf Features, Preisüberlegungen und Bewertungskriterien für Simulationssoftware. Erfahre, worauf du achten solltest und wie du die passenden Tools für deine Fertigungsanforderungen findest.