治具の作成前に製造性や溶接性をデジタルで検証する方法
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。
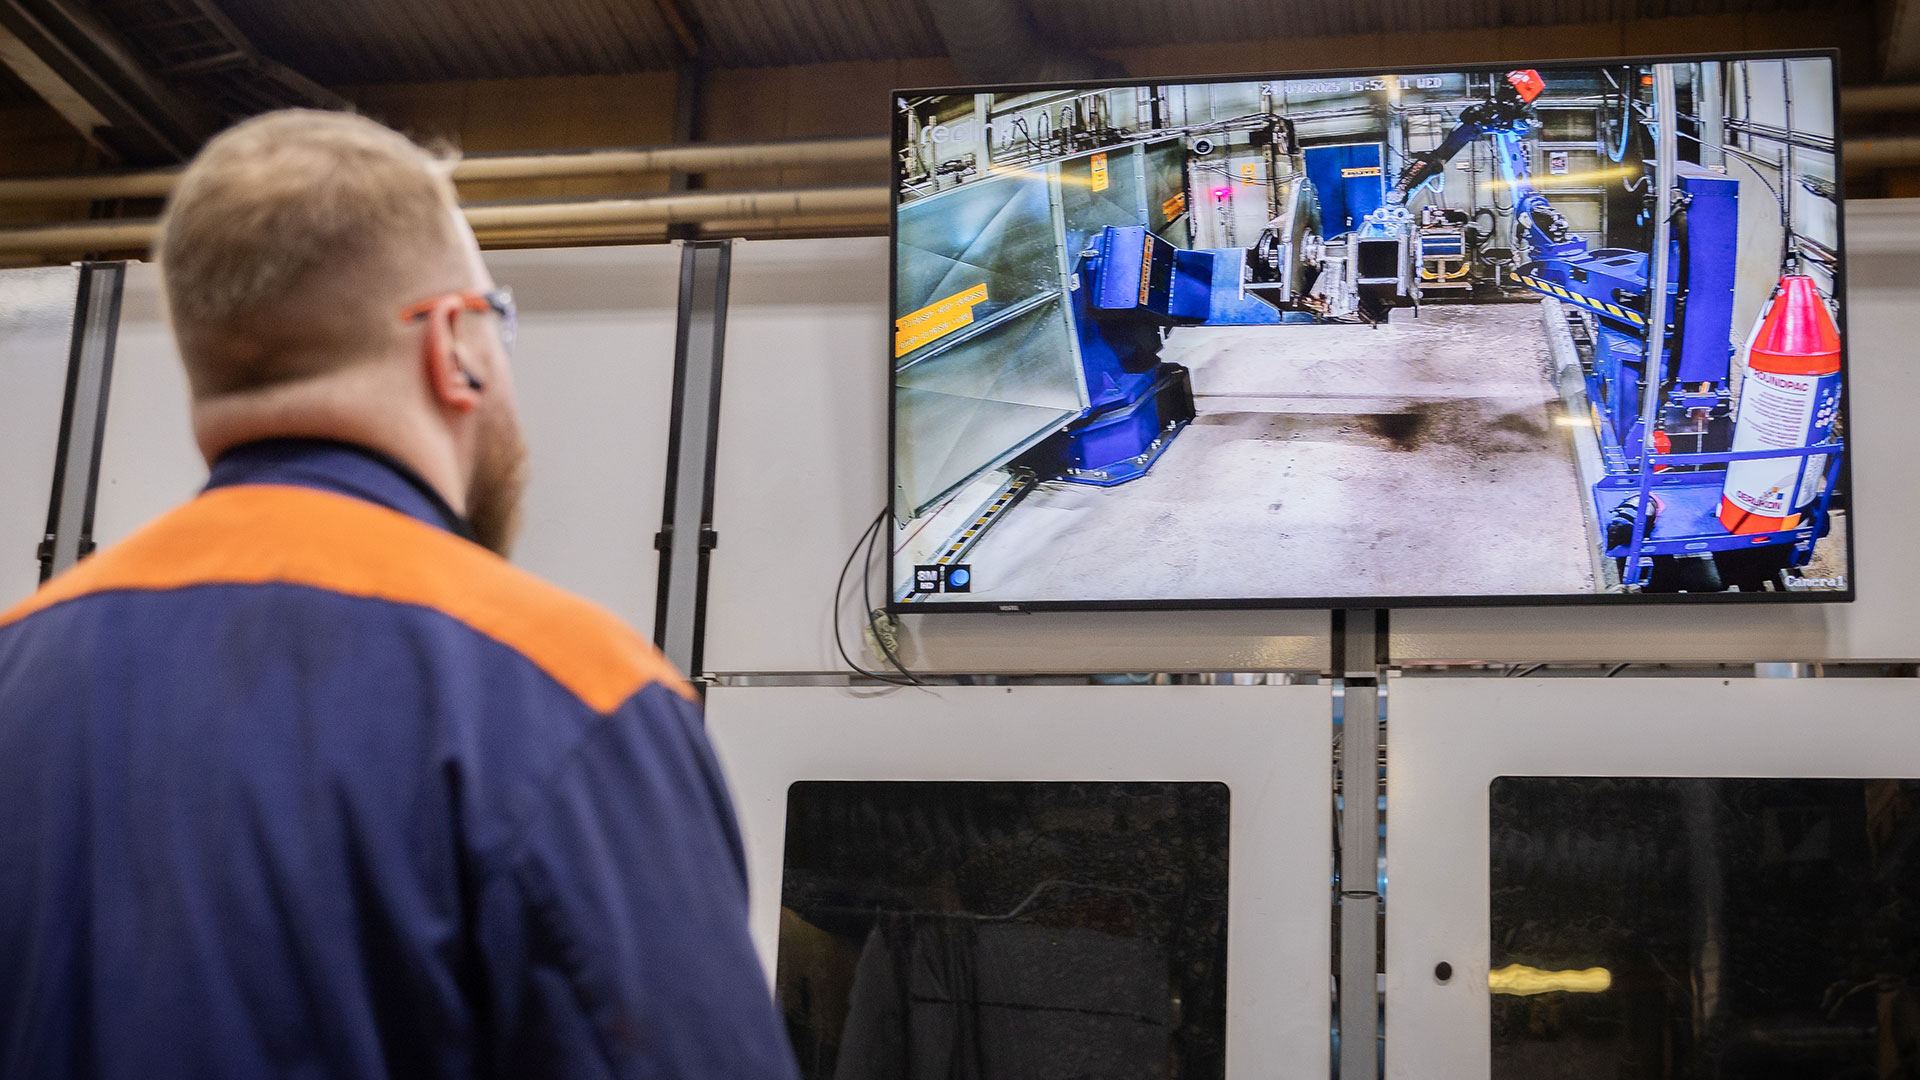
溶接継ぎ目の真上に治具クランプがあることもあれば、ロボットアームがワークに当たってしまい、空洞の奥までトーチが届かないこともあります。また、薄い金属板が作業途中で熱変形してしまう場合もあります。
こうした問題は頻繁に起こります。現場で発覚するとコストが高くなってしまいますが、オフラインティーチングにより事前に防ぐことができます。
溶接における製造性とは、部品がロボットで物理的に製造できるかどうかを指します。鋼材の加工を始める前に、継ぎ目への適切なアクセス性、治具設計、工具選定、プロセスパラメーターといった要素を考慮して判断する必要があります。こうした点は、ロボットのOLP(オフラインティーチング)を活用することで、コミッショニングの数か月前に確認できます。
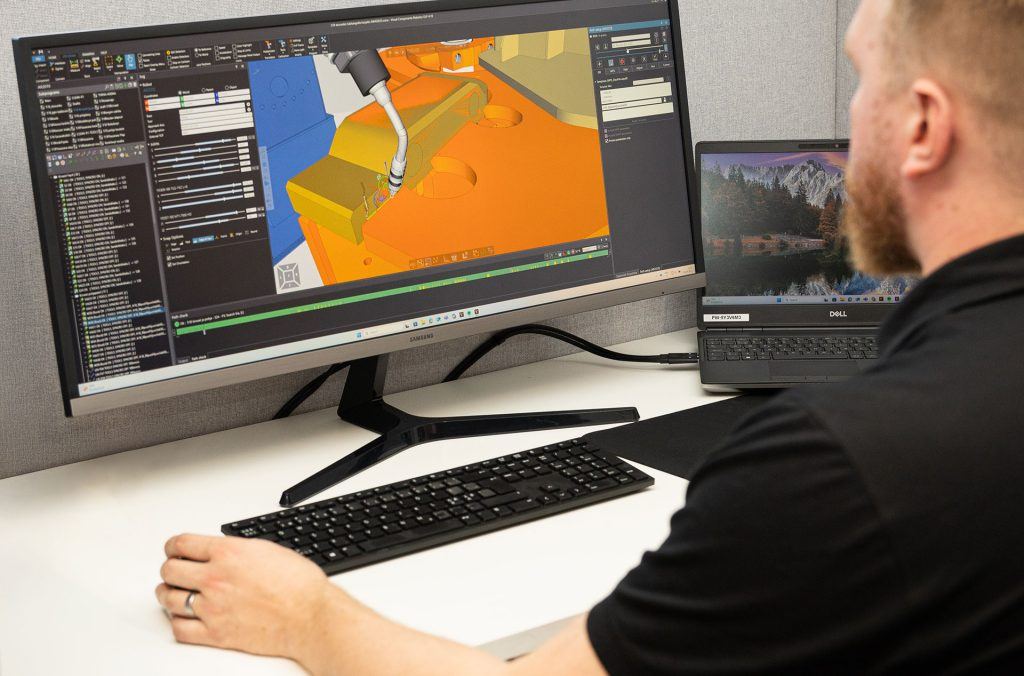
ロボット溶接における製造性とは
デジタルによる製造性の検証は、いくつかのポイントに集約されます。それは、ロボットがすべての溶接継ぎ目に物理的に到達できるか、治具が適切な角度からトーチへアクセスできるか、ロボット、トーチ、ワーク、治具が衝突するリスクはないか、目標のサイクルタイム内に部品を溶接できるか、入熱によって変形が生じないかといった点です。
こうした点は部品によって異なります。エッジが直線的で、面が平らである加工部品は比較的シンプルです。フィーチャーがわかりやすく、ティーチングが複雑になることはほとんどありません。対照的に、曲面や細かな形状があり、サブアセンブリが多い部品では複雑さが急速に増していきます。
また、材質も重要な要素です。鋼材であれば、トーチ角度の公差に対して許容範囲が比較的広くなります。これに対し、アルミニウムやステンレス鋼では、より厳密な管理が求められます。この点は、ロボットが溶接作業のパス全体にわたって適切なプロセスパラメーターを維持できるかどうかに影響します。
さらに、「治具の死角」と呼ばれる問題もあります。設計エンジニアは、溶接継ぎ目そのものの設計には長けている傾向にあります。一方で、多くのチームが苦労するのは、ワークをいかにクランプし、所定の位置に固定するかという点です。治具の干渉は、製造性において最も発生しやすい問題です。また、発見が遅れることが最も多い問題でもあります。
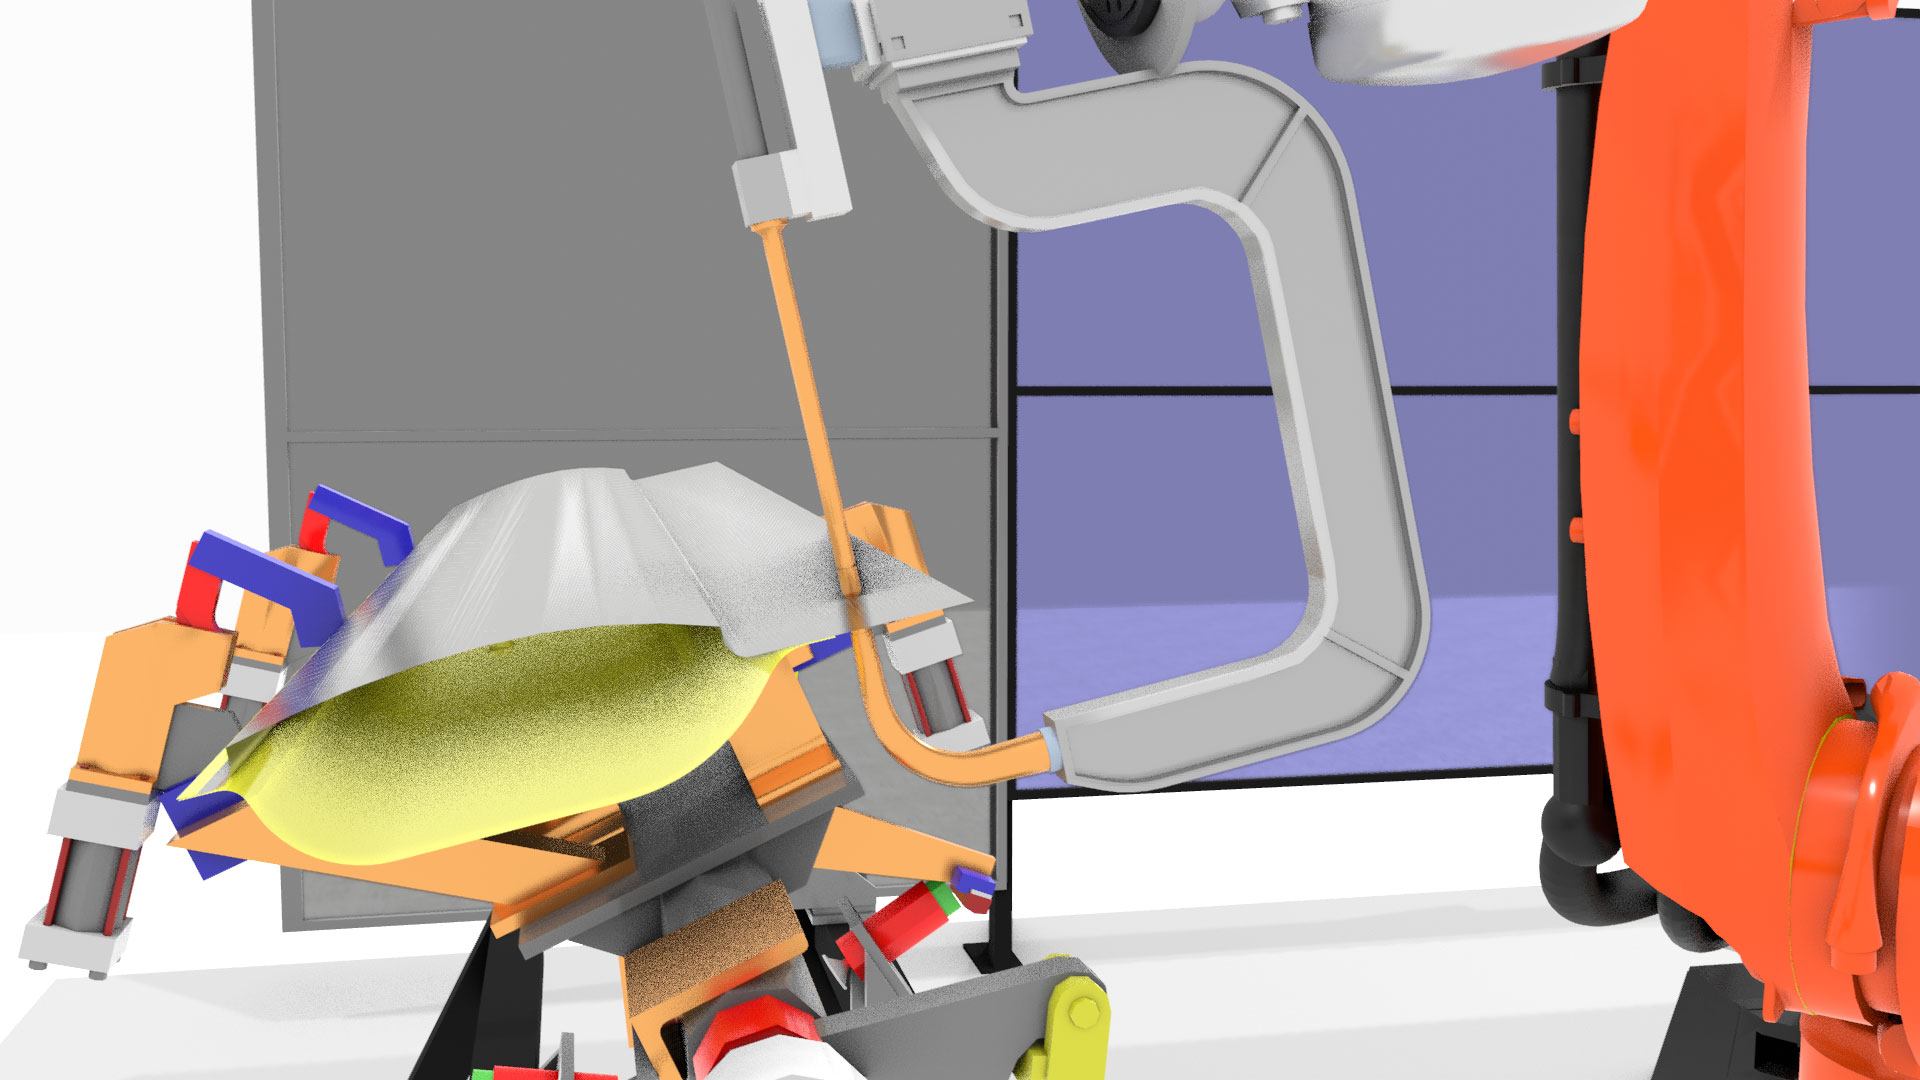
溶接性をデジタルで検証する重要性
治具クランプが溶接継ぎ目をふさいでいることがセルの完成後に判明した場合、手戻りや遅延、さらには工具の再設計が生じる可能性があります。セルや治具を実際に試作するには時間がかかります。また、製品バリエーションにより、さらに複雑な問題が発生します。バリエーションごとに異なる溶接作業のパス、治具位置、シーケンスが必要になる場合があるためです。
実際の例を見てみましょう。
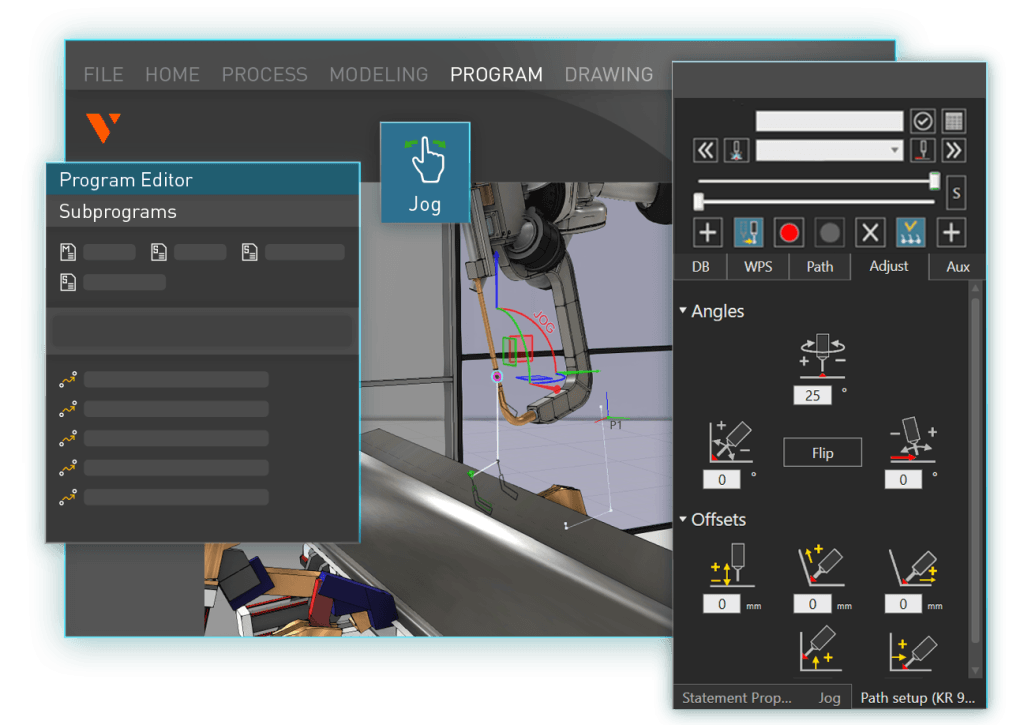
まず、溶接箇所の真上にクランプが来てしまう問題です。オフラインティーチングであれば、こうした問題を早期に発見することが可能です。クランプの位置変更、I/Oコマンドによる溶接中のクランプ除去(サイクルの途中で自動的に開放)、治具の再設計といった対策を取ることができます。もしこうした修正を現場で行うとなると、何日もかかってしまいます。
次に、トーチが短いためロボットアームが部品に当たってしまい、空洞の奥まで届かないという問題です。この場合、トーチを長くする必要がありますが、工具を交換するたびに生産時間が増加してしまいます。オフラインティーチング環境であれば、工具交換の最小回数を算出し、それに基づいて計画を立てられます。
最後に、熱変形が生じてしまう問題です。薄い金属板が多く使用された小さな部品を連続して溶接すると、1時間後には板が変形し、溶接部が波打った形になってしまいます。これは、適切なシーケンスにより、パスごとに冷却時間を設けることで防ぐことができます。ロボットの動作開始前にすべての計画を立てることが可能です。
生産ラインでは、1秒止まるごとにコストが増加します。上記のような問題をオフラインティーチングで発見できれば、コストを抑えることができます。
製造開始前に確認できること
| 継ぎ目への到達性とトーチ角度 |
|---|
| 実際のロボットの運動学に基づき、すべての溶接継ぎ目をテストできます。ソフトウェアにより正確な角度の計算が可能です。トーチ角度が90°ということは、常にちょうど90°となります。89°や91°になることはありません。ティーチペンダント画面では角度が1°ずれていても目視で判断できません。この点、オフラインティーチング環境であれば拡大して確認することができます。しかも、何度確認しても同じ結果が得られます。 キャリブレーションを正しく行うと、デジタルセルモデルから生産環境を正確に反映したプログラムを生成できます。 |
| 治具とクランプ |
|---|
| さまざまな治具、アセンブリ、クランプ位置をデジタルでテストできます。治具の自動信号コマンド(I/Oによる開閉)を確認できるほか、治具を自動化するPLC制御ロジックも実行できます。製造業者やインテグレーターによっては、実際にコンポーネントを設置する前に、治具設備全体のバーチャルコミッショニングをソフトウェア上で完了させる場合もあります。 |
| 工具のクリアランス |
|---|
| トーチ、ワイヤーフィーダー、周辺機器が、どの位置でもワークや治具と衝突しないことを確認できます。また、ある空洞部に対し、短いトーチと長いトーチのどちらが適しているかを判断します。工具の交換頻度を最小限に抑えることで、生産時間を短縮できます。 |
| 多層溶接 |
|---|
| ルートパスを定義すると、ソフトウェアが正しい積層順序で充填層を自動生成します。溶接順序を計算し(最初にルートパスをすべて溶接し、次に2層目、その後3層目を溶接)、入熱バランスを最適化することで変形を最小限に抑えます。手動で並べ替える必要はありません。 |
| サイクルタイム |
|---|
| 生産開始前にワークあたりの溶接時間を見積もることで、生産能力の計画立案に活用できます。勘ではなく、根拠のある数値です。 |
| 製品バリエーション |
|---|
| 2つのアプローチにより、バリエーションの管理を容易にすることができます。1つ目は、溶接プログラム全体を保存し、新しいワークのバリエーションにインポートする方法です。これにより、変更のあるパスのみを修正できます。2つ目は、フィーチャーベースのティーチングです。使用頻度の高いフィーチャー(補強板など)ごとにプログラムを保存し、新しいワークでそのフィーチャーをクリックします。するとソフトウェアにより、一致するすべての箇所に同じプログラムが適用されます。つまり、製品ごとに固有のプログラムではなく、フィーチャーごとのライブラリを構築できます。 |
プログラムはロボットではなくワークに紐付けられ、類似のセル間で移動させることができます。
新規のロボットセルプロジェクトへの導入
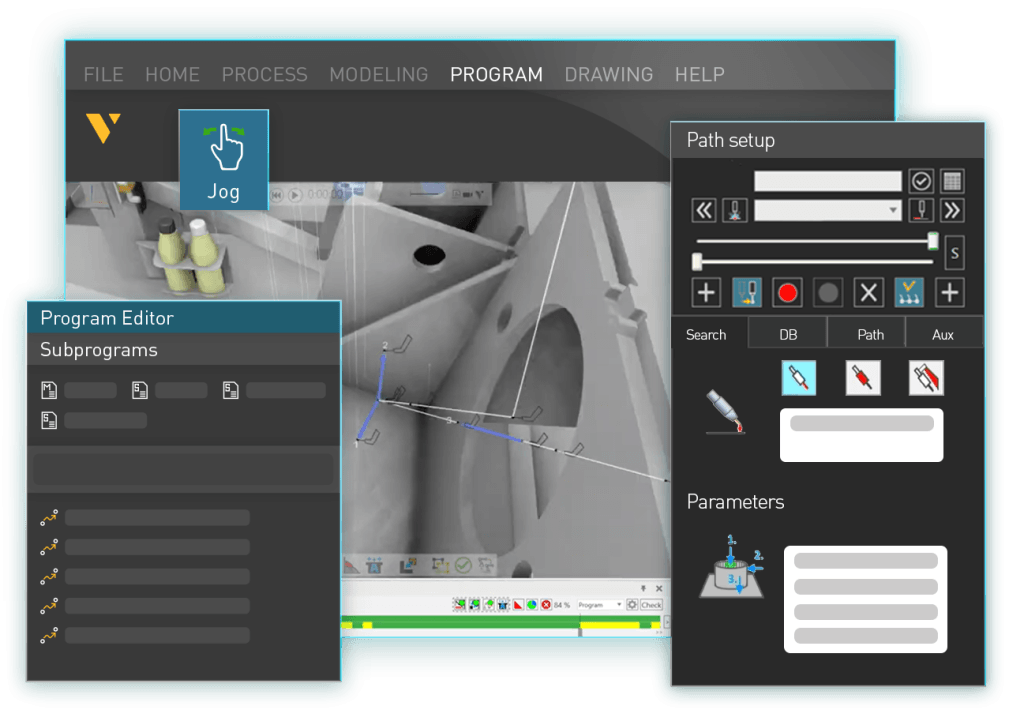
早い段階でOLPを開始しましょう。ハードウェアや計画の細部が決定する前でも、コンセプトレベルの作業には着手できます。製品の3Dモデルさえあれば、その製品の製造可否、推定溶接時間、必要なセルの大きさが判明します。
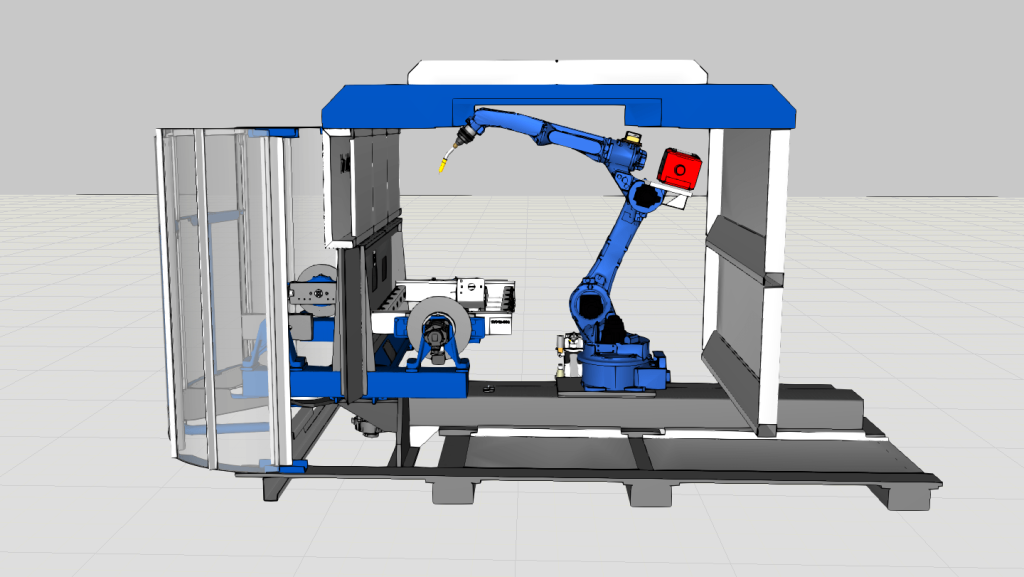
実例として、Duun Industrier社の事例をご紹介します。同社は新たな溶接セルを構築するため、インテグレーターに見積もりを依頼する段階で並行してOLPを開始しました。治具の要件やセルの構成を決定する際に、オフラインティーチングを活用したのです。また、実機セルを待つ間にワーク全体のティーチングを完了させていたため、ロボット設置と同時に生産を開始できました。
さらに、見落とされがちなポイントとして、長期的な視点があります。多くの場合、ロボットセルはある1つの作業のために購入されます。そのため、その作業が中止されると、ロボットは稼働せずに放置されてしまいます。また、セルの操作方法を1人しか習得していない場合、担当者の退職と同時にティーチングの知識も失われてしまいます。プログラムやプロセスパラメーターをOLPソフトウェアに保存しておけば、次の担当者が前任者の作業を引き継ぐことができます。
製造業者における溶接性の検証事例
溶接設計とマルチロボットセルをデジタルで検証するPonsse社の事例
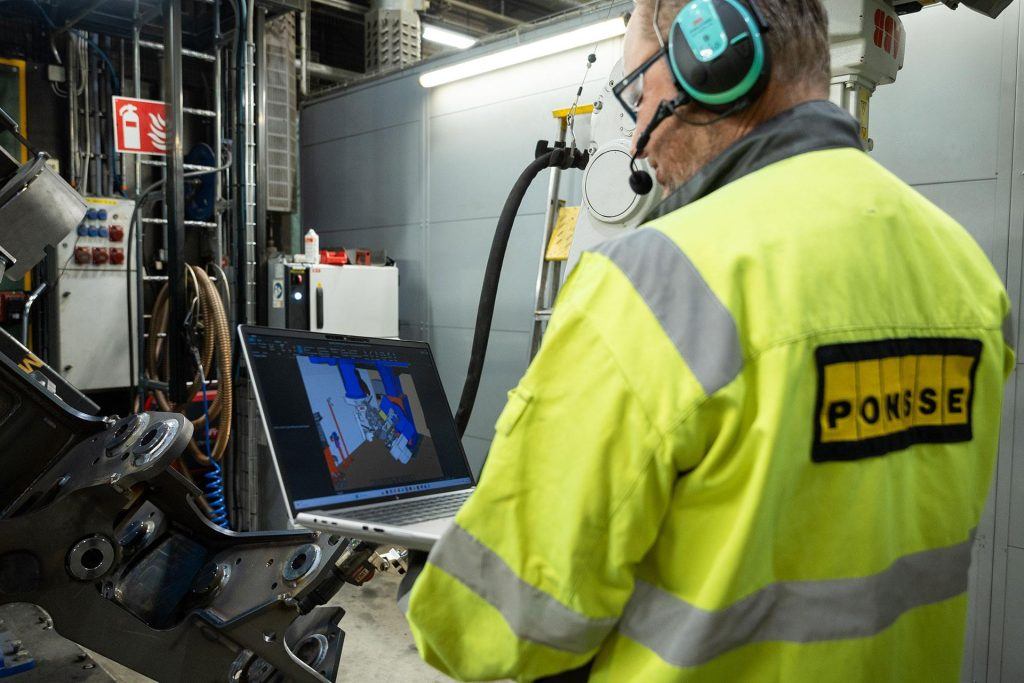
Ponsse社はフィンランドの林業機械製造業者です。フレームは大型で、溶接継ぎ目は数百か所にのぼります。このような重機には、高い精度や適切なキャリブレーション、慎重な入熱管理が求められます。
製造性の観点から特に注目すべきは、生産前に溶接設計を検証するため、同社がオフラインティーチングを活用している点です。アセンブリが複雑であり、アクセスできるエリアが狭いため、トーチへの到達性や溶接継ぎ目の実現可能性をデジタルで確認する必要があります。図面上では溶接できるように見える部品でも、ロボットの運動学を考慮すると、アクセス性に問題が生じることがあります。
また、Ponsse社はマルチロボットセルや複数のロボットブランドを扱っています。これらのステーションの設計とキャリブレーションを、現場で対処するのではなく、オフラインティーチング環境で効率化することで、コミッショニングの遅延によるコストの増加を防いでいます。実際に生産を始める前に、さまざまなロボットレイアウトですべての継ぎ目への到達性を検証できれば、不確実な要素を排除することができます。
初日から生産を開始し、デジタルWPSを活用するDuun Industrier社の事例
Duun Industrier社では、セルのティーチングをロボット設置前の段階で実施しました。また、カスタマイズしたWPS(溶接施工要領書)のデータベースを、ソフトウェア上で直接構築しました。これまで、溶接パラメーターや位置情報、規格情報は紙の文書や品質管理システム内のPDFファイルに分散していましたが、今ではすべて一元化されています。ソフトウェア上で溶接データを作成すると、各部分に適したパラメーターがデータベースに表示されます。これにより、設計者、溶接エンジニア、現場スタッフの全員が、同じデータをもとに作業できます。
治具計画から製造性を考慮した設計へと刷新したSandvik社の事例
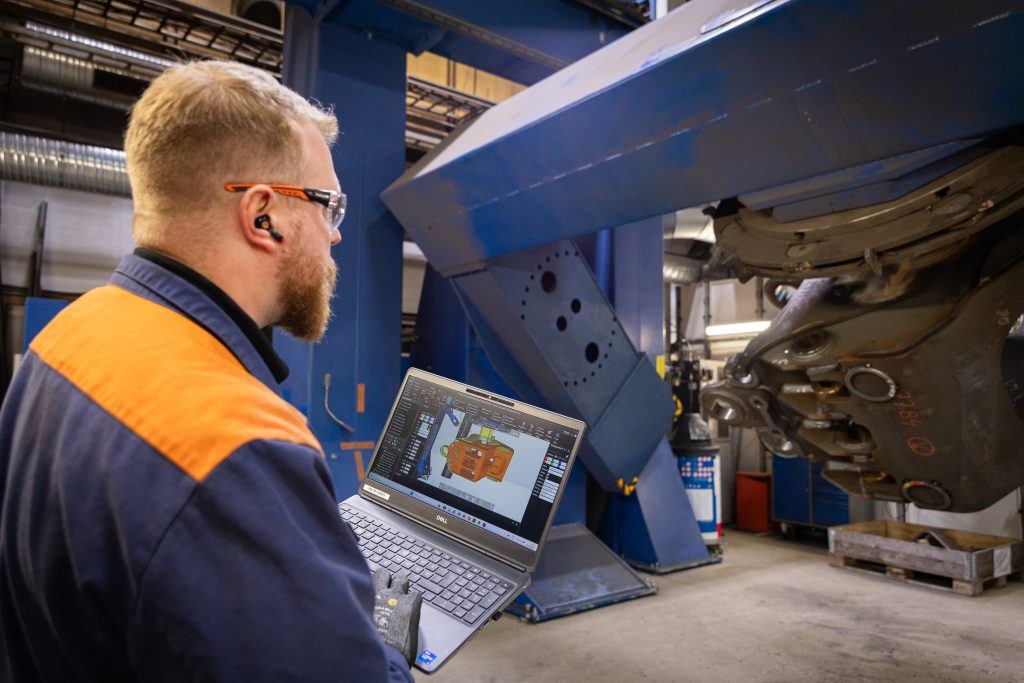
Sandvik社では、ここ数年でロボット溶接の生産能力が2倍に向上しました。特に注目すべきは、ロボットティーチングだけでなく、生産前の治具・治工具計画にもVisual Componentsを活用している点です。トーチ軌跡の点群を作成し、溶接ポジショナーに対するフレームアセンブリの最適位置を決定することで、治具設計者に対して非常に精度の高い境界条件を提示できます。このアプローチにより、すべての溶接箇所への到達性と、理想的な溶接姿勢を実現する治具を製作できるようになりました。
その成果は立ち上げ速度に表れています。大型フレームのティーチングもオフラインで実施でき、わずか数週間で稼働を開始できます。小規模プロジェクトであれば、オフラインティーチングの所要時間は数日程度で、ロボットセルでの最終調整も1シフトで完了します。多層溶接テンプレートを標準化することで溶接品質が向上し、アセンブリ全体で安定したプロセスを実現しています。
Visual Componentsを活用することで、新規ロボットセル構築時の立ち上げプロセスを、以前より格段に素早く進められるようになりました。
Sandvik社、Production Development Engineer、Markus Juntunen氏
Sandvik社は今後、DFM(製造性考慮設計)にさらに注力した設計プロセスを展開していこうとしています。OLPデータを活用して溶接性や可動範囲に関するフィードバックを早い段階で提供することで、より自動化に適した設計判断を行い、生産効率と一貫性のさらなる向上を目指します。
製造性を考慮した設計の広がり
従来のアプローチは、製品を設計し、その後にそれに合わせたロボットセルの構築方法を考えるというものでした。今、その状況が変わりつつあります。ロボットのアクセス性や溶接性を、設計後ではなく設計段階で考慮するメーカーが増えているのです。
CADモデルへのPMI(製品製造情報)の組み込み手法が進化するにつれ、モデルベースエンジニアリングがより手の届きやすいものとなっています。計算能力の向上、柔軟なセル設計、そしてオフラインティーチングにより、製造性をはるかに早い段階で評価できるようになりつつあります。溶接の可否は現場で突然判明する問題ではなく、設計段階で検討すべきものとなっているのです。
長年の現場経験から得られた知見
さまざまな業界の製造業者との長年にわたる経験から言えば、OLPソフトウェアを導入し、設計を事前に検証すべきです。セルのライフサイクル全体を考慮する必要があります。競争力を維持するためには、ロボットや自動化が不可欠です。長期的に見た場合、数年後の生産環境はどのような姿になっているでしょうか。今使用しているロボットセルは、10年後も使用できるでしょうか。それとも、ある作業のためにその場しのぎで導入したものに過ぎないでしょうか。
セルの完成後や稼働開始後に変更が生じると、そのたびに生産が中断されてしまいます。セルの構築前であれば、変更が生じてもコストはほとんどかかりません。
溶接セルを構築する前に、検証を行いませんか?
よくあるご質問
物理的なロボットセルが構築される前に、オフラインティーチングを使用して、適切な継ぎ目へのアクセス性、治具設計、トーチ角度、プロセスパラメーターによるロボット溶接の可否を検証することを指します。
ティーチペンダントを使用して人がティーチングを行うよりも正確です。ソフトウェアにより、常に正確な角度や位置を計算することができます。肉眼では角度が1°ずれていたとしても確認できませんが、オフラインティーチング環境では容易に確認できます。
治具の干渉(溶接継ぎ目がクランプでふさがれてしまう)、工具の衝突(空洞部の奥まで短いトーチが届かない)、継ぎ目に到達できない、不適切なシーケンスによる熱変形、到達性の限界といった問題が挙げられます。
セルの構築前に治具の干渉、工具の衝突、到達不能な継ぎ目を確認できるため、手戻り、工具の再設計、コミッショニングの遅延を回避できます。Sandvik社は、トーチ軌跡の点群を活用して治具設計者に精度の高い境界条件を提示し、最初からすべての箇所への到達性を実現しています。また、Duun Industrier社はロボットの納入前にセル全体をオフラインティーチングで検証することで、初日から生産を開始できました。
コンセプトや見積もりの段階など、できるだけ早い段階で開始することをお勧めします。Duun Industrier社はセルの見積もりを依頼する段階でOLPを開始し、ロボット納入前にプログラムを完成させました。
はい、対応可能です。既存のプログラムを新しい製品バリエーションにインポートし、変更のあるパスのみを修正することで対応できます。あるいは、フィーチャーベースのティーチングにより、複数のワークで繰り返し使用されるフィーチャーに対してプログラムを自動で適用することも可能です。
ソフトウェアに組み込まれた、デジタル溶接施工要領書のデータベースです。溶接パラメーター、位置情報、規格情報を保存することで、全員が紙の文書ではなく同じデータをもとに作業できます。
Further reading

設計サークルによる、治具設計者とロボットエンジニアの連携強化
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。
塗装ロボットシミュレーション:OLPを活用し、生産前に技術的な実現可能性を検証
ロボットによる塗装では、スプレーガンの角度、距離、速度、重複を精密に制御することが求められます。複雑で立体的な表面に、均一な厚さの膜を塗装するためです。点間ティーチングやCADに組み込まれたパスデータに頼ることができないため、OLP(オフラインティーチング)が不可欠となります。本記事では、塗装専用のOLPにより試行錯誤や資材の無駄を削減し、ロボット動作の実現可能性を確保する方法をご紹介します。今やシミュレーションは、単なる便利なツールではなく、安定した塗装ロボットの導入に不可欠なツールとなっています。