Der Design-Kreislauf: Wie Konstrukteure und Roboterprogrammierer besser zusammenarbeiten
Bevor du eine einzige Vorrichtung baust, kannst du mit Offline-Programmierung testen, ob ein Werkstück tatsächlich von einem Roboter geschweißt werden kann. Prüfe Nahtreichweite, Vorrichtungsinterferenzen, Brennerzugang, Kollisionen, Wärmeverzug und Taktzeit digital – und vermeide so kostspielige Überraschungen und Nacharbeit in der Fertigung.

In den meisten Fertigungsbetrieben laufen Vorrichtungskonstruktion und Roboterprogrammierung in getrennten Räumen, nach getrennten Zeitplänen und manchmal sogar bei verschiedenen Unternehmen ab. Der Vorrichtungskonstrukteur erstellt eine Spannvorrichtung. Wochen später importiert der Roboterprogrammierer das Modell und stellt fest, dass der Roboter die Hälfte der Schweißnähte nicht erreicht, weil eine Klemme im Weg ist.
Dann herrscht hektische Betriebsamkeit. Der eigentliche Grund ist meist kein schlechtes Engineering. Die beteiligten Personen sind kompetent. Das Problem ist, dass sich ihre Arbeitsabläufe nie überschneiden – bis etwas schiefläuft.
Wir nennen die Lösung den Design-Kreislauf: eine Arbeitsweise, bei der Vorrichtungskonstrukteur, Prozessingenieur und Roboterprogrammierer dasselbe Modell verwenden und miteinander sprechen, bevor das Design festgelegt wird. Das klingt naheliegend. In der Praxis passiert es von selbst fast nie.
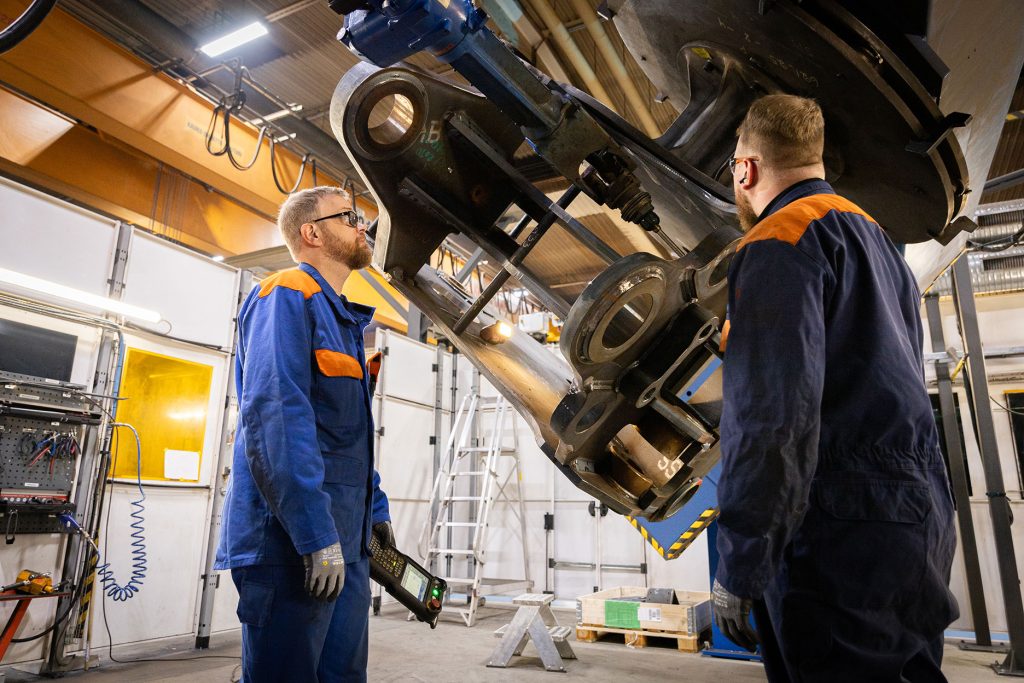
Der blinde Fleck ist nicht die Schweißnaht, es ist die Vorrichtung
Die meisten Konstruktionsteams planen Schweißnähte solide. Damit kennen sich die meisten aus. Wo es hingegen hakt, ist, wie das Werkstück eingespannt und positioniert wird.
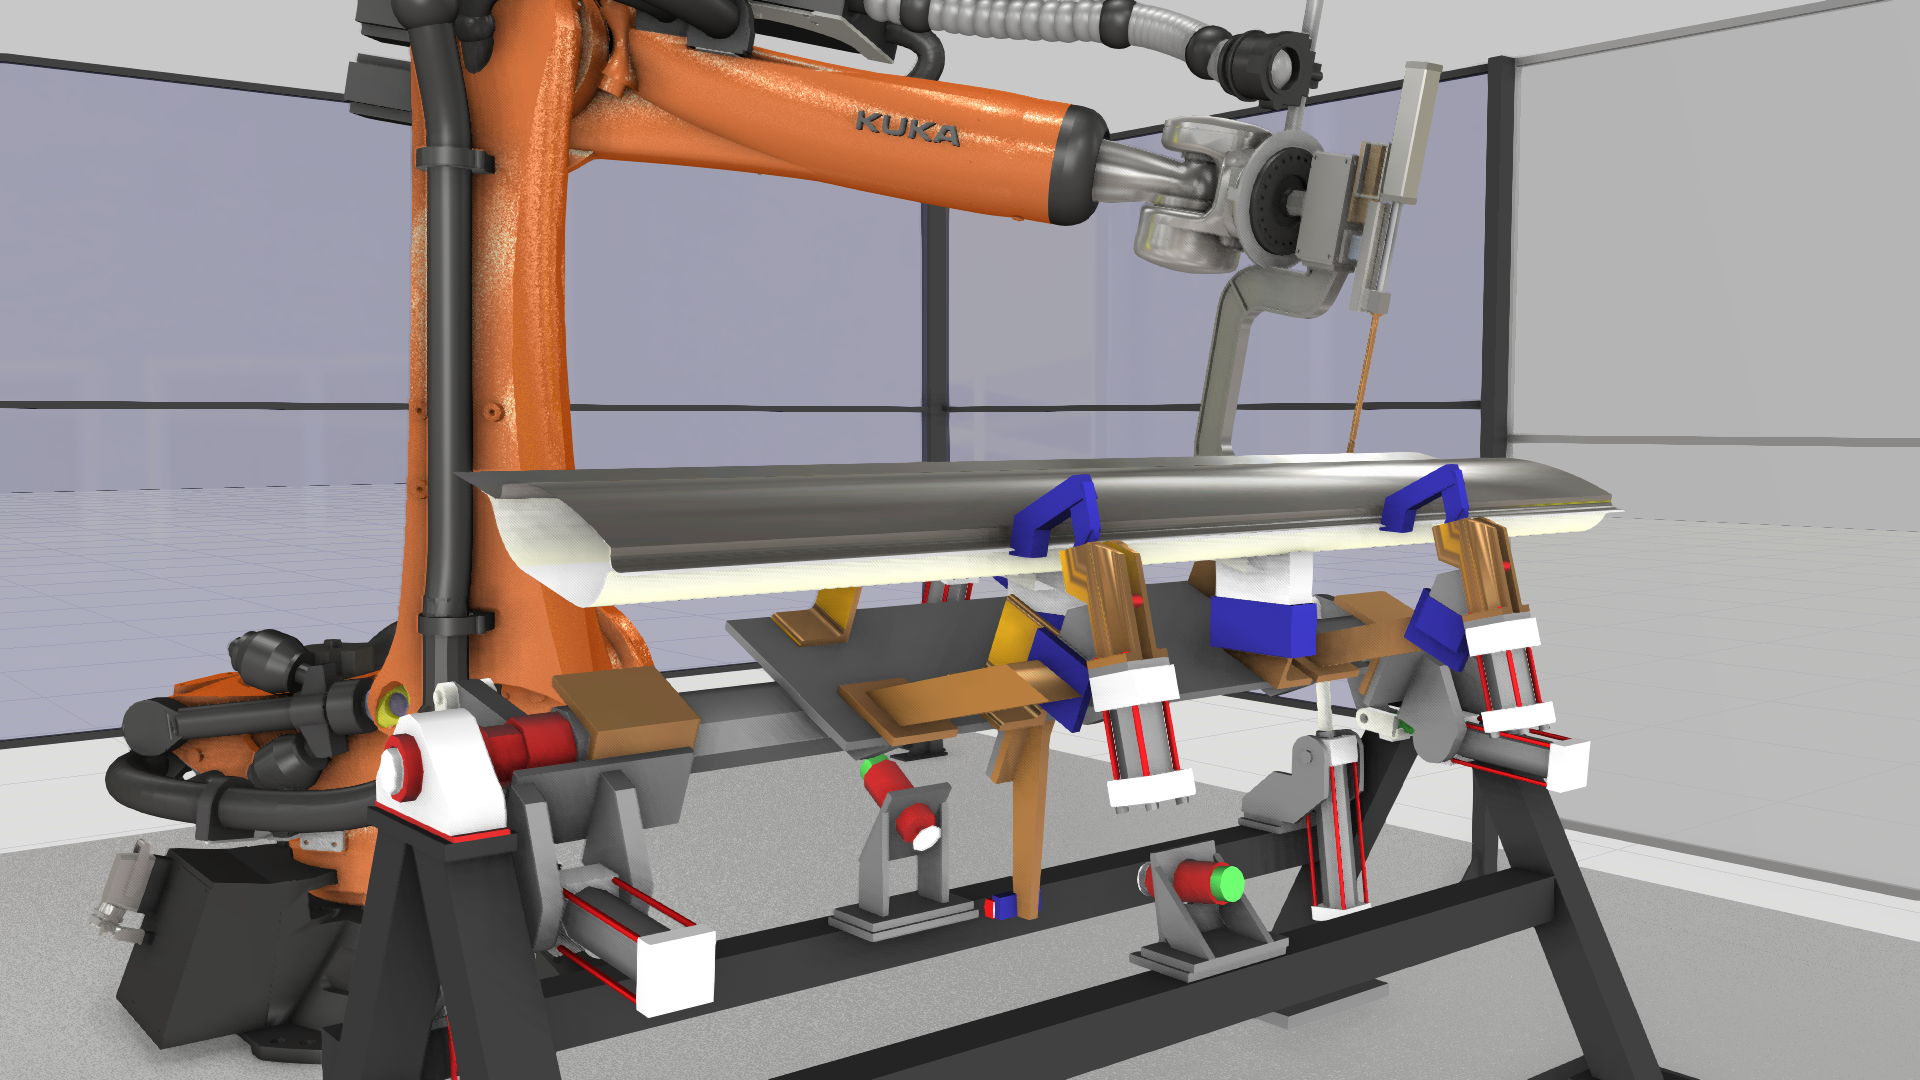
Vorrichtungsinterferenzen sind das häufigste Fertigbarkeitsproblem und werden am häufigsten zu spät erkannt. Eine Klemme sitzt auf einer Schweißnaht. Niemand hat den wärmebedingten Verzug berücksichtigt, sodass keine Vorrichtungspunkte vorhanden sind, um ihm entgegenzuwirken. Der Schweißbrenner passt physisch nicht durch den Spalt zwischen den Klemmen.
Wenn diese Probleme in der Fertigung auftauchen, improvisieren die Bediener. Sie fügen provisorische Klemmen hinzu, unterbrechen das Programm, passen den Pfad manuell an. Der Konstrukteur erfährt davon nie. Der Feedback-Kreislauf, der eigentlich vorhanden sein sollte, fehlt schlicht.
Was ist der Design-Kreislauf?
Drei Rollen, ein Modell, kontinuierliche Kommunikation. Das ist alles.
Der Vorrichtungs- oder Produktkonstrukteur erstellt die Bauteilgeometrie, Vorrichtungen und Spannpunkte. Der Prozessingenieur (in der Regel jemand mit Schweiß- oder Fertigungsexpertise) weiß, wie Verbindungen tatsächlich hergestellt werden, welche Parameter gelten und wie der Wärmeeintrag gesteuert werden muss. Der Roboterprogrammierer validiert, ob der Roboter den Plan in der realen Zelle umsetzen kann: Erreichbarkeit, Werkzeugfreigang, kollisionsfreie Pfade.
So sieht das in der Praxis aus:
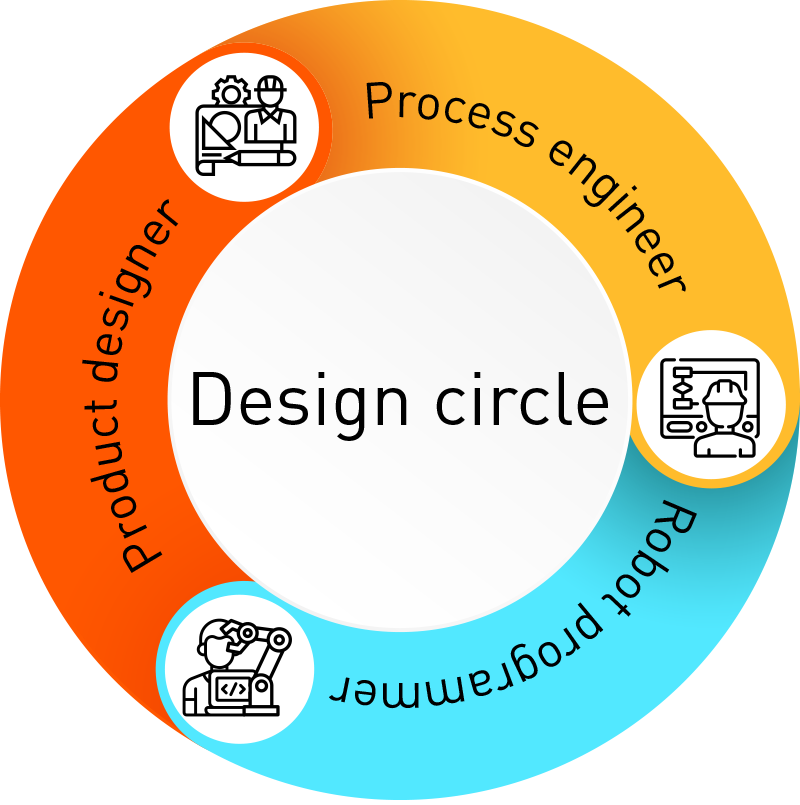
Der Output jeder Person fließt in die Arbeit der nächsten ein. Der Konstrukteur erstellt die Geometrie. Der Prozessingenieur entscheidet, wie sie geschweißt wird. Der Roboterprogrammierer prüft, ob der Roboter es tatsächlich ausführen kann. Wenn etwas nicht funktioniert, geht das Feedback sofort zurück an den Konstrukteur, nicht sechs Monate später während der Inbetriebnahme.
Die Alternative ist der „Over-the-Wall”-Ansatz: Die Konstruktion ist fertig, wirft das Modell an die Programmierung, die Programmierung findet Probleme, die Neukonstruktion beginnt von vorne. Das ist langsam und teuer, und die meisten Hersteller arbeiten immer noch so.
Wo die Reibung entsteht
| Die Seite des Vorrichtungskonstrukteurs |
|---|
| Vorrichtungskonstrukteure denken an Spannen, Positionieren und Bauteilzugang. Sie haben selten einen Überblick darüber, wie sich der Roboter um ihre Vorrichtung bewegt. Interne Konstruktionsteams haben tendenziell kürzere Feedback-Schleifen. Externe Konstruktionsbüros bringen oft tiefere Spezialisierung mit, aber Informationen fließen langsamer und Probleme brauchen länger, um ans Licht zu kommen. |
| Die Seite des Roboterprogrammierers |
|---|
| Roboterprogrammierer arbeiten mit Brennerpfaden, Orientierungen und Nahtsequenzen. Die Vorrichtungsgeometrie schränkt die Roboterbewegung ein oder blockiert sie. Eine häufige Entdeckung: Der Brenner kann eine Naht nicht erreichen, weil die Klemmen im Weg sind, oder eine externe Achse kann das Werkstück nicht in Position drehen, weil das Vorrichtungsprofil zu wuchtig ist. |
| Wann Probleme auftauchen, hängt von der Produktionsweise ab |
|---|
| Bei der Serienproduktion tauchen Probleme in der Regel während des Prototypenlaufs auf. Es gibt eine dedizierte Prototypenlinie, das Teil läuft einmal durch, Probleme werden sichtbar, und die Neukonstruktion erfolgt vor dem Start der Produktionslinie. Das ist der beste Fall. Ein fehlgeschlagener Prototypenlauf verzögert trotzdem den gesamten Produktionsstart. Bei der Klein- und Einzelteilfertigung gibt es keinen Prototypenlauf. Probleme tauchen während der eigentlichen Produktion auf. Bediener beheben Dinge spontan, manchmal mit Workarounds, die den Konstrukteur nie erreichen. Die Verschwendung ist real, aber unsichtbar. |
| Wie Visual Components OLP den Design-Kreislauf ermöglicht |
|---|
| Robot Offline Programming (OLP) gibt allen drei Rollen eine gemeinsame Umgebung, in der sie ein Design validieren können, bevor irgendjemand etwas baut. So sieht der Workflow in der Praxis mit Visual Components OLP aus: 1. Ein neues Werkstück kommt aus der Konstruktion. Konstrukteur, Prozessingenieur und Roboterprogrammierer treffen sich frühzeitig, bevor das Design finalisiert wird. 2.Der Konstrukteur erstellt das Bauteil in CAD mit Schweißnahtdaten (MBD/PMI), Vorrichtungsgeometrie und Spannpunkten. 3. Der Roboterprogrammierer importiert alles in Visual Components OLP. Schweißnähte werden automatisch aus PMI-Daten (Product Manufacturing Information) geladen oder manuell definiert. Schweißparameter werden gegen Standards geprüft. 4. Die Validierung läuft. Kann der Roboter jede Schweißnaht erreichen? Lassen die Vorrichtungen den Brennerzugang zu? Sind externe Achsen korrekt positioniert? Gibt es Kollisionen? 5. Die Torch Cloud macht Konflikte sichtbar. Eine 3D-Visualisierung zeigt das Swept Volume des Schweißbrenners entlang jedes programmierten Pfads, sodass sofort erkennbar ist, wo Vorrichtungen oder Klemmen kollidieren würden. 6. Wenn alles passt, wird das Design für die Produktion freigegeben. Wenn nicht, geht das Feedback zurück an die Konstruktion und der Kreislauf wiederholt sich. 7. Wenn das Design die abschließende Prüfung besteht, existiert bereits ein produktionsfertiges Roboterprogramm. In die kalibrierte Zelle einspielen und starten. |
| Torch Cloud: die Verbindung zwischen beiden Welten |
|---|
| „Torch Cloud” ist ein Begriff aus der Schweißtechnik, aber das Konzept gilt für jedes Roboterwerkzeug. Es zeichnet die 3D-Form des Werkzeugs (Brenner, Greifer, Klinge) an jedem Punkt entlang des Pfads auf, entweder als einzelne Positionen oder als kontinuierliches Swept Volume. Das Entscheidende: Dieses Swept Volume kann als 3D-Geometrie zusammen mit dem Werkstückmodell exportiert werden. Der Vorrichtungskonstrukteur kann es öffnen und sieht genau, welchen Raum das Roboterwerkzeug einnimmt. Er weiß, wo keine Klemmen platziert werden können. Das schließt die Lücke zwischen Roboterprogrammierung und Vorrichtungskonstruktion auf eine Weise, die verbales Feedback oder 2D-Zeichnungen nie ganz schaffen. In Kombination mit Erreichbarkeitsanalyse und Kollisionserkennung kann der Roboterprogrammierer jeden Schweißpunkt gegen die Vorrichtung validieren, bevor irgendein physisches Werkzeug gebaut wird. |
Praxisbeispiele: Sandvik und Ponsse
Sandvik
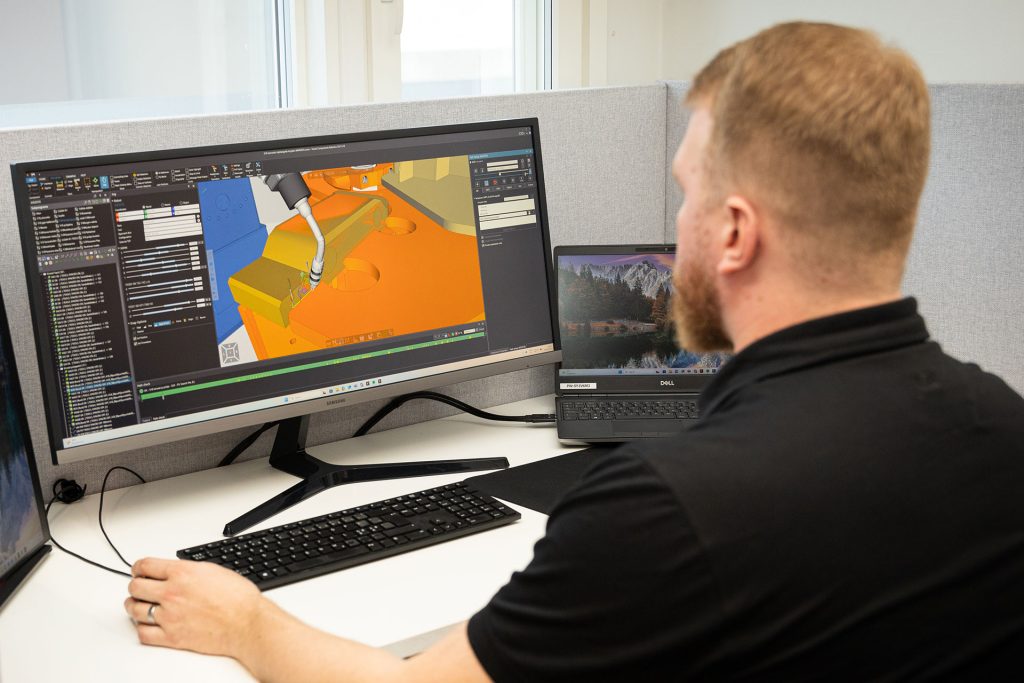
Sandvik setzt Visual Components nicht nur für die Roboterprogrammierung ein. Sie planen Spannvorrichtungen und Vorrichtungen, bevor die Produktion beginnt, indem sie eine Punktwolke der Brennerpfade erstellen und die optimale Rahmenmontageposition relativ zum Schweißpositionierer bestimmen. Das gibt ihren Vorrichtungskonstrukteuren genaue Randbedingungen, sodass die resultierende Vorrichtung volle Erreichbarkeit und gute Schweißpositionen für jede Schweißnaht gewährleistet.
Ponsse
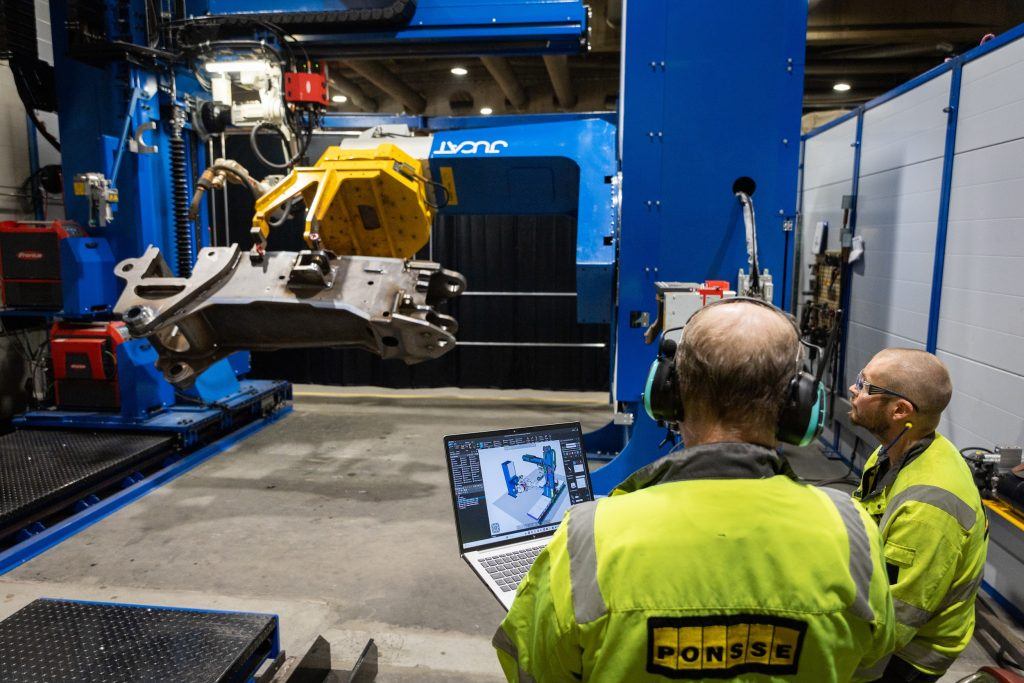
Ponsse setzt Visual Components für Vorrichtungskonstruktion, Spannvorrichtungsdesign und das Layout der Roboterzelle ein. Wenn eine neue Zelle geplant wird, wird alles zuerst in der Software validiert: Zellenkonfiguration, Vorrichtungsplatzierung, Layout. Sie verwenden dieselbe OLP-Lizenz für die Designvalidierung, die sie auch für die Programmierung nutzen. Mehr Nutzen, gleiche Investition.
Die meisten Hersteller kaufen Visual Components OLP für die Roboterprogrammierung. Das ist der Hauptgrund. Aber der Mehrwert aus Vorrichtungsplanung, Zellendesign und dieser Art von rollenübergreifender Zusammenarbeit bleibt oft ungenutzt. Sandvik und Ponsse sind Ausnahmen, weil sie erkannt haben, dass die Software beides kann.
Erste Schritte: Was du wirklich brauchst
Du brauchst kein großes Team und keinen kompletten Prozessumbau.
In einem kleinen Betrieb kann ein Ingenieur, der Konstruktion, Prozessentscheidungen und Programmierung übernimmt, den gesamten Design-Kreislauf alleine durchführen. Das ist das Minimum: eine Person mit der Software.
In größeren Unternehmen sind es die drei Rollen (Konstrukteur, Prozessingenieur, Roboterprogrammierer), die in ihren eigenen Bereichen arbeiten, aber miteinander sprechen und die Arbeit des anderen beeinflussen können. Wenn das nicht funktioniert, bricht der Kreislauf zusammen.
Wenn du Visual Components OLP bereits für die Programmierung verwendest, geht es bei diesem Workflow hauptsächlich um Kommunikation. Plane ein Review-Meeting, wenn ein neues Werkstückmodell eingeht. Der Roboterprogrammierer validiert es in der Offline-Programmierumgebung und schickt Feedback an die Konstruktion, bevor die Vorrichtung gebaut wird. Das ist der Kern davon.
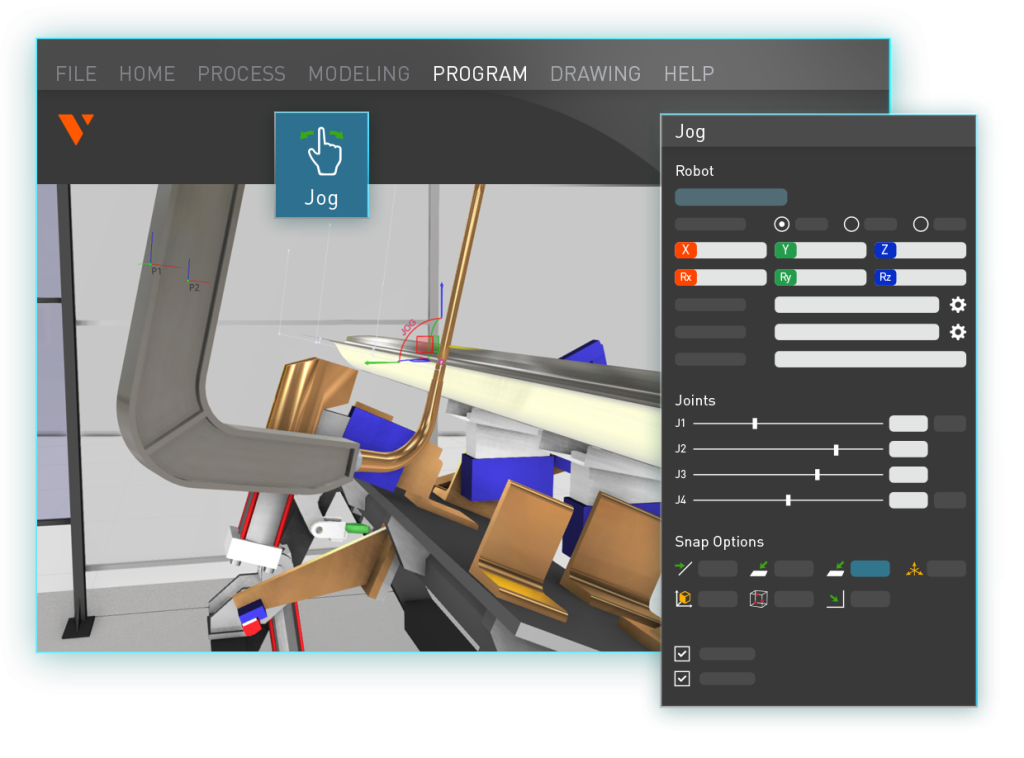
Ein Onboarding-Detail, das wichtig ist: Wenn die Software erstmals eingeführt wird, sollten alle drei Beteiligten in die Schulung einbezogen werden, auch wenn nur eine Person sie täglich nutzt. Wenn Konstrukteure die OLP-Umgebung sehen, verstehen sie, wie ihre Entscheidungen das beeinflussen, was downstream passiert. Sie lernen, Modelle im richtigen Format zu liefern, und sehen, woher die Schweißparameter kommen. Allein diese Transparenz verändert die Kommunikation.
Für Teams, die OLP zum ersten Mal einführen, deckt das Standard-Onboarding die technische Grundlage ab. Die Kollaborationsebene baut darauf auf.
Wo es am meisten zählt
Der Design-Kreislauf ist breit anwendbar. Jeder Hersteller konstruiert ein Bauteil und produziert es dann.
Aber der Nutzen ist in der Serienproduktion überproportional groß. Ein Vorrichtungsfehler bei einem Teil, das du 10.000 Mal produzierst, multipliziert sich über jede Einheit. Schwermaschinenbau, Automotive und großvolumige Fertigung profitieren am stärksten.
Auch Betriebe mit hoher Variantenvielfalt und kleinen Stückzahlen profitieren. OLP erkennt Probleme, die sonst als Ausschuss, Nacharbeit oder verschwendete Maschinenzeit auftauchen würden.
Ausblick: KI und kollaborative Tools
KI wird den Design-Kreislauf wahrscheinlich zuerst auf der Konstruktionsseite beeinflussen. Generatives Vorrichtungsdesign, bei dem KI Geometrien auf Basis unternehmensspezifischer Daten und Randbedingungen vorschlägt, befindet sich bereits in einem frühen Stadium. Die Ergebnisse sind noch inkonsistent, werden aber besser, je mehr Daten aus der Praxis die Modelle trainieren.
Auf der Programmierseite könnte der OLP-Solver mit der Zeit zellenspezifische Randbedingungen erlernen und verstehen, welche Parameterbereiche für eine bestimmte Zelle konsistent gültige Lösungen liefern, anstatt jedes Mal eine vollständige Berechnung von Grund auf durchzuführen.
Weiter in der Zukunft würde eine cloudbasierte Umgebung, in der alle drei Beteiligten gleichzeitig am selben Modell arbeiten mit Versionskontrolle den Design-Kreislauf noch natürlicher machen. Eine Entwicklung, die es wert ist, verfolgt zu werden.
Der Mehrwert, den die meisten Teams übersehen
Die meisten Hersteller kaufen Visual Components OLP für die Roboterprogrammierung. Das macht Sinn. Aber die Möglichkeit, Vorrichtungsprobleme vor der Inbetriebnahme zu erkennen, Konstrukteuren Einblick in Fertigungsrandbedingungen zu geben und Nacharbeitsschleifen zu vermeiden? Das steckt bereits in der Software. Die meisten Teams haben die Kommunikation nur noch nicht so aufgestellt, dass sie davon profitieren.
Der Design-Kreislauf ist keine neue Software. Es ist eine Arbeitsweise. Und sie beginnt damit, die richtigen Personen früh genug in dasselbe Modell einzubringen.
Buche eine Demo und sieh, wie Visual Components OLP Vorrichtungskonstruktion, Prozessingenieurwesen und Roboterprogrammierung in einer Umgebung verbindet.
Häufig gestellte Fragen
Ein Design-Kreislauf ist ein Workflow, bei dem Vorrichtungskonstrukteur, Prozessingenieur und Roboterprogrammierer mit demselben Modell arbeiten und sich gegenseitig während der gesamten Konstruktionsphase Feedback geben, anstatt Arbeit sequenziell weiterzugeben und Probleme erst während der Inbetriebnahme zu entdecken.
Sie teilen eine gemeinsame Offline-Programmierumgebung. Der Konstrukteur erstellt Vorrichtungen und Spanngeometrie in CAD. Der Roboterprogrammierer importiert das Werkstück in Visual Components OLP und prüft Brennerzugang, Robotererreichbarkeit und kollisionsfreie Pfade. Wenn etwas nicht funktioniert, geht das Feedback zurück an die Konstruktion, bevor eine Vorrichtung gebaut wird.
Eine Torch Cloud ist eine 3D-Visualisierung des Raums, den ein Roboterwerkzeug entlang seines programmierten Pfads einnimmt. Sie zeigt dem Vorrichtungskonstrukteur genau, wo das Werkzeug sich bewegt, sodass er sehen kann, wo Klemmen oder Vorrichtungen Kollisionen verursachen würden. Das Volumen kann als 3D-Geometrie für die Verwendung in CAD exportiert werden.
Schlecht positionierte Vorrichtungen können den Brennerzugang blockieren, den Roboter in ungünstige Konfigurationen zwingen oder korrekte Schweißwinkel verhindern. Das Überprüfen von Vorrichtungsdesigns gegen das Roboterprogramm in Visual Components OLP erkennt diese Probleme, bevor eine Vorrichtung gebaut wird.
Ja. Visual Components OLP prüft auf Konflikte zwischen Roboter, Werkzeug, Werkstück und Vorrichtungen in der Offline-Programmierumgebung. Probleme werden digital erkannt und behoben, bevor das Programm die Fertigung erreicht.
Ein Ingenieur mit Visual Components OLP kann den Design-Kreislauf in einem kleinen Betrieb alleine durchführen. In größeren Unternehmen reichen drei Beteiligte (Konstrukteur, Prozessingenieur, Roboterprogrammierer) mit gemeinsamem Zugang zur OLP-Umgebung und einem regelmäßigen Review-Rhythmus aus.
Zum Weiterlesen

Synchronisierte Roboterbewegungen: Wie OLP die Programmierung mehrerer Roboter beherrschbar macht
Mehrroboterzellen können große Bauteile so schweißen, handhaben und umpositionieren, wie es ein einzelner Roboter nicht kann. Mit der Roboter-Offline-Programmierung programmieren Ingenieure das gesamte System an einem Ort und erkennen Probleme...
Neu: FactoryLens macht aus Fabriksimulationen realistische Kundenerlebnisse
Visual Components stellt FactoryLens vor und erweitert damit die Zusammenarbeit mit NVIDIA bei industriellen digitalen Zwillingen. Mit FactoryLens können Systemintegratoren und Maschinenbauer ihre Simulationen aus Visual Components mit realistischen Materialien,...
Fertigungssimulation: Worauf du 2026 achten solltest
Ein objektiver Blick auf Features, Preisüberlegungen und Bewertungskriterien für Simulationssoftware. Erfahre, worauf du achten solltest und wie du die passenden Tools für deine Fertigungsanforderungen findest.