設計サークルによる、治具設計者とロボットエンジニアの連携強化
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。

多くの製造オペレーションでは、治具設計とロボットティーチングで対応部署やスケジュールが分かれています。場合によっては、別々の企業が担当することもあります。たとえば、治具設計者が治具を作成したとします。その数週間後、ロボットエンジニアがそのモデルを取り込み、クランプが干渉して溶接箇所の半数に届かないと判明します。
そこから現場は大慌てで対応に追われることになります。根本的な原因は、技術面の不備ではないことが多いです。各担当者に落ち度はありません。問題は、各ワークフローが交わったときに初めて不具合が判明するという点です。
これを解決するのが、「設計サークル」と呼ばれる手法です。治具設計者、プロセスエンジニア、ロボットエンジニアは、設計が確定する前から同じモデルを共有し、コミュニケーションをとりながら作業を進めます。当然のように見えますが、実際には、意識して取り組まない限り、こうした連携が実現することはほとんどありません。
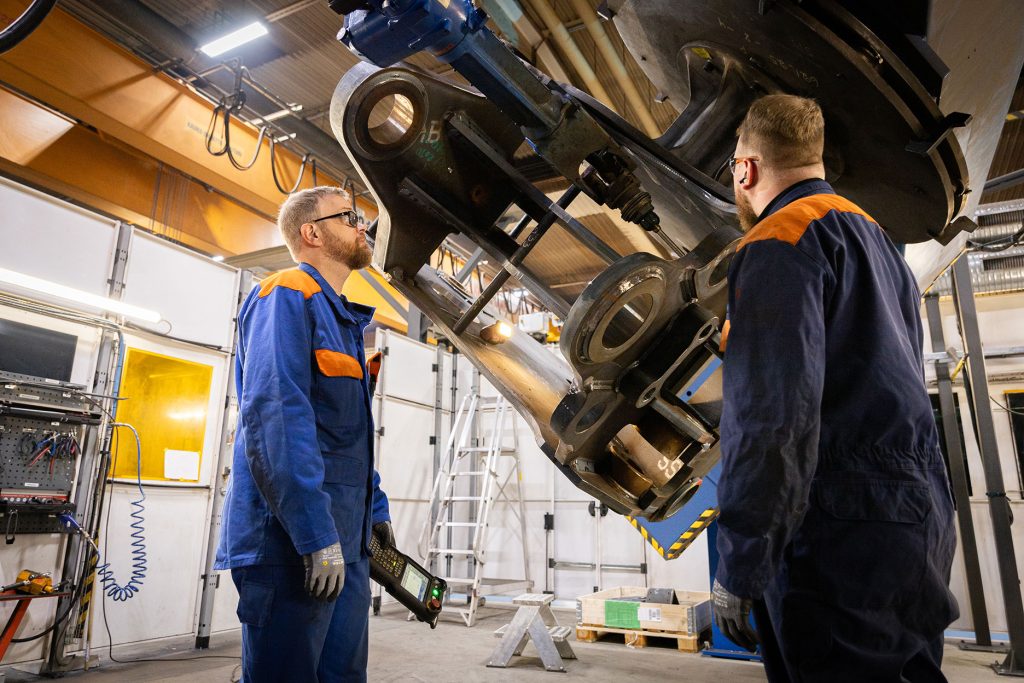
落とし穴は、溶接ではなく治具にある
多くの場合、設計担当者は溶接継ぎ目の計画に長けており、十分に理解しています。つまずきやすいのは、ワークをいかにクランプし、所定の位置に固定するかという点です。
治具の干渉は、製造性において最も発生しやすい問題です。また、発見が遅れることが最も多い問題でもあります。例として、クランプが溶接箇所の真上に来てしまう、入熱による変形が考慮されておらず治具が対応できない、溶接トーチがクランプ間の隙間に物理的に入らないといったことが挙げられます。
こうした問題が現場で発覚すると、現場スタッフがその場で対応することになります。一時的にクランプを追加し、プログラムを停止し、経路を手作業で微調整する必要があります。設計者がこうした問題を知る機会はありません。本来あるべきフィードバックのサイクルが存在しないのです。
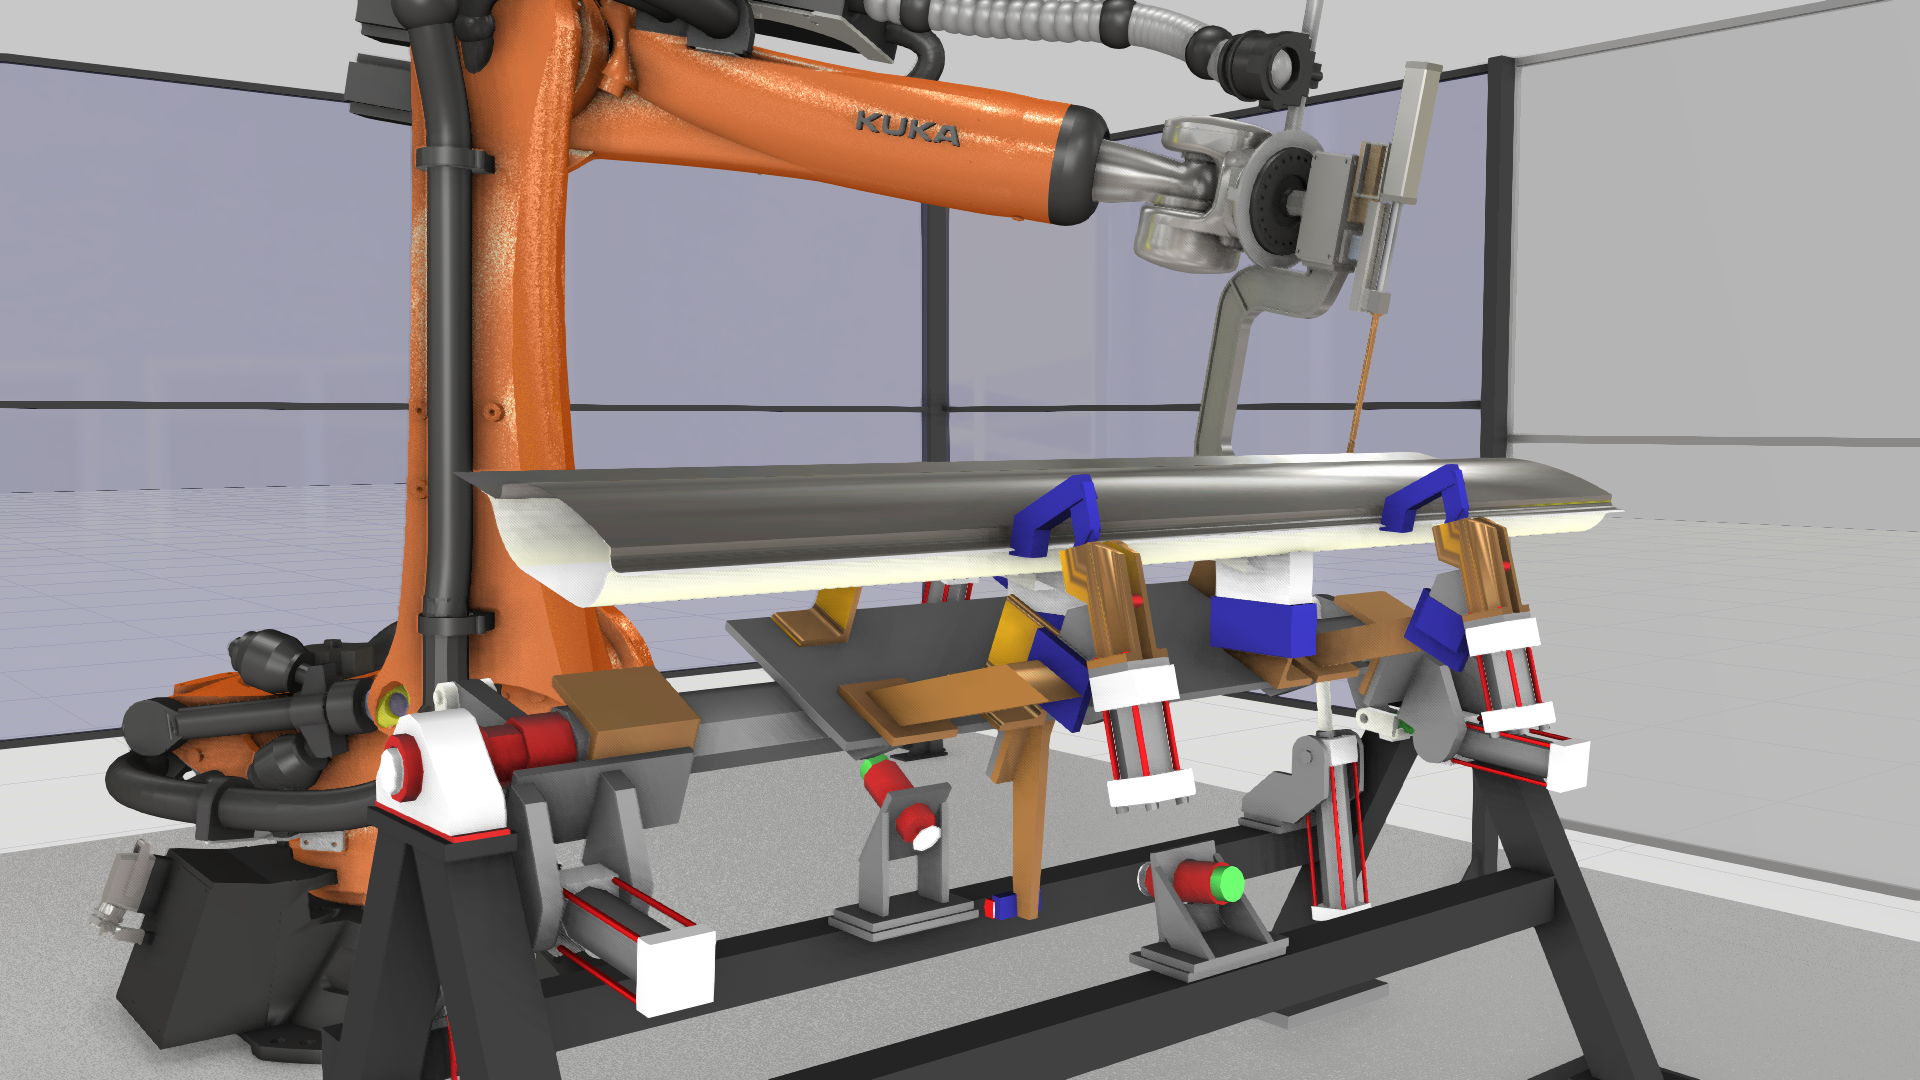
設計サークルとは
設計サークルとは、3つの立場で1つのモデルを共有し、継続的にコミュニケーションを行うことを指します。
まず、治具設計者や製品設計者が、部品の形状、治具、クランプ点を作成します。プロセスエンジニア(通常は溶接や製造に精通した者)は、実際のジョイントの形成方法、適用されるパラメーター、入熱の管理方法を把握しています。ロボットエンジニアは、ロボットが実際のセルで物理的に計画を実行できるかどうかを検証します。確認する項目は、到達性、工具のクリアランス、衝突のない経路などです。
実際の例を見てみましょう。
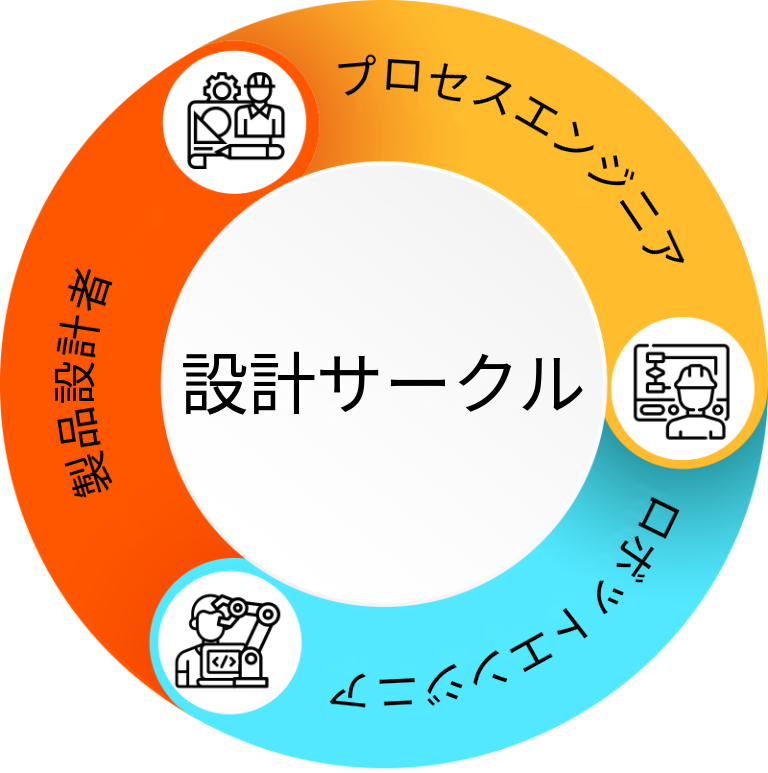
各担当者のアウトプットが、次の担当者の作業へとつながります。まず、設計者が形状を作成します。次に、プロセスエンジニアが溶接の方法を決定します。そしてロボットエンジニアが、実際にロボットで溶接できるかを確認します。不具合が見つかった場合、すぐに設計者へフィードバックされます。このため、半年後にコミッショニング段階で初めて判明するような事態は起こりません。
これとは対照的に、縦割りによるアプローチがとられる場合もあります。つまり、設計が終わったモデルをティーチングに回し、問題が見つかったら設計をゼロからやり直す方法です。時間もコストもかかりますが、多くの製造業者がいまだにこの方法を続けています。
問題が生じる部分
| 治具設計者の観点 |
|---|
| 治具設計者が検討するのは、クランプ、位置決め、部品のアクセス性です。ほとんどの場合、治具周りにおけるロボットの動きは確認しません。設計チームが社内にある場合、フィードバックのサイクルは短くなる傾向があります。一方、設計を外部に委託する場合、専門性は高くなるものの情報がスムーズに共有されず、問題の発見にも時間がかかります。 |
| ロボットエンジニアの観点 |
|---|
| ロボットエンジニアは、トーチ軌跡、角度、継ぎ目の順序を検討します。治具の形状によっては、ロボットの動作が制限されたり、妨げられたりする場合もあります。よくある問題としては、クランプ位置が原因でトーチがジョイントに届かない場合や、治具が分厚すぎて外部軸でワークを所定の位置まで回転できない場合などが挙げられます。 |
| 生産形式による問題の発覚タイミングの違い |
|---|
| 量産の場合、通常は試作段階で問題が発覚します。専用の試作ラインがあるため、一度部品を流して問題を洗い出し、生産開始前に設計をやり直すことができます。これが望ましい方法であるといえます。ただし、試作段階で不具合が発生すると、製品の発売が遅れる原因になります。 これに対し、少量生産や受注生産では試作が行われません。問題がある場合、実際の生産現場で初めて表面化します。現場スタッフがその場で対処しますが、その対応が設計者に伝わらないこともあります。無駄は確実に発生しているものの、表に出てこないのです。 |
| Visual Components OLPによる設計サークルの実現 |
|---|
| OLP(ロボットオフラインティーチング)を使えば、3つの立場にある担当者全員が、同じ環境を共有できます。これにより、実際に構築する前に設計の検証が可能です。Visual Components OLPにおける具体的なワークフローは次のとおりです。 1. 設計された新しいワークが届きます。設計者、プロセスエンジニア、ロボットエンジニアは、設計が確定する前の早い段階で打ち合わせを行います。 2. 設計者がCAD上で、溶接継ぎ目データ(MBD/PMI)、治具形状、クランプ点を含む部品を作成します。 3. ロボットエンジニアがすべてのデータをVisual Components OLPに取り込みます。溶接情報は、製品製造情報(PMI)データから自動的に読み込むか、手動で定義します。溶接パラメーターは規格情報に照らして確認します。 4. 検証を実行します。ロボットがすべての溶接箇所に到達できるか、治具がトーチにアクセスできるか、外部軸の位置決めは正しいか、衝突は発生しないかといった点を確認します。 5. トーチ群によって干渉を可視化します。プログラムされたすべての経路に沿って、溶接トーチの行程容積を3Dで可視化できます。これにより、治具やクランプが衝突する箇所がひと目で判別可能です。 6. 問題がなければ、生産に使用する設計として承認されます。問題がある場合は設計者にフィードバックされ、同じ手順が繰り返されます。 7. すべてのチェックが完了した時点で、生産に対応できるロボットプログラムが完成します。キャリブレーション済みのセルに展開し、生産を開始します。 |
| 2つの世界をつなぐトーチ群 |
|---|
| 「トーチ群」は溶接関連の用語ですが、このコンセプトはあらゆるロボットツールに応用できます。トーチ群は、経路上の各ポイントにおけるツール(トーチ、グリッパー、ブレードなど)の3D形状を記録するものです。個別の位置として記録することも、一連の行程容積として記録することもできます。 重要なのは、ワークのモデルとあわせて、この行程容積を3D図形としてエクスポートできるという点です。このデータを開くことで、治具設計者はロボットツールに必要な空間を正確に把握できます。クランプを設置できない箇所の確認が可能です。これにより、口頭によるフィードバックや2D図面では対応できなかった、ロボットティーチングと治具設計の間にある情報の隔たりを解消できます。 さらにロボットエンジニアは、到達性解析と衝突検出を組み合わせることで、実際の治具を製作する前にすべての溶接ポイントで治具を検証できます。 |
Sandvik社およびPonsse社における実際の事例
Sandvik社
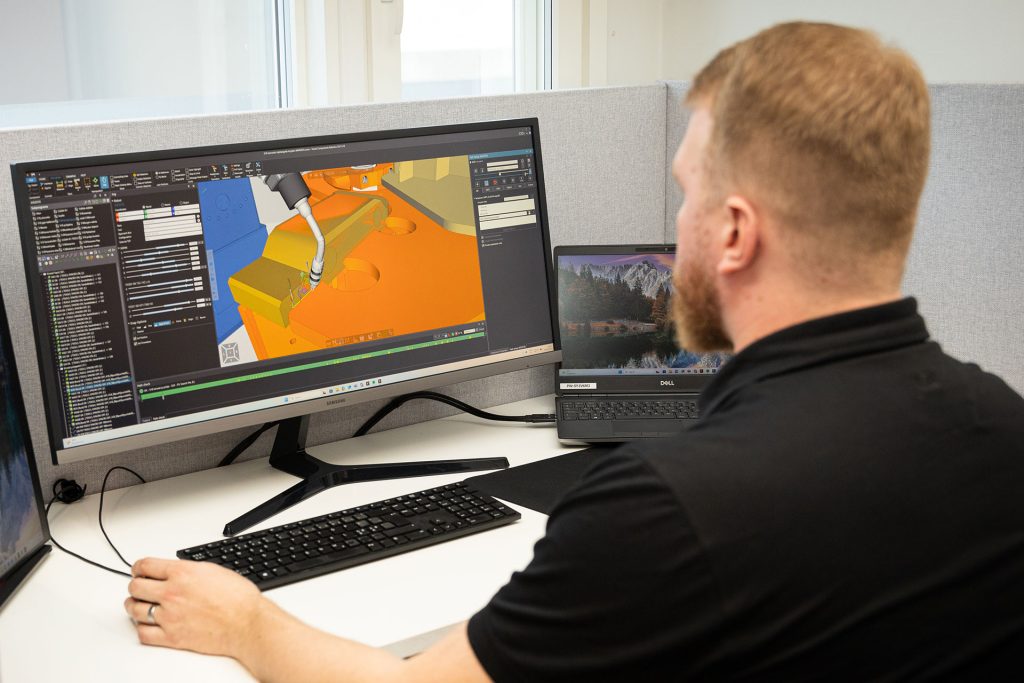
Sandvik社は、Visual Componentsをロボットティーチング以外の用途にも活用しています。トーチ軌跡の点群を作成し、溶接ポジショナーに対するフレームアセンブリの最適位置を決定することで、生産開始前に治具や治工具の計画を行っています。これにより、治具設計者に対して非常に精度の高い境界条件を提示できます。完成した治具は、あらゆる溶接において広い可動範囲と理想的な溶接姿勢を実現します。
Ponsse社
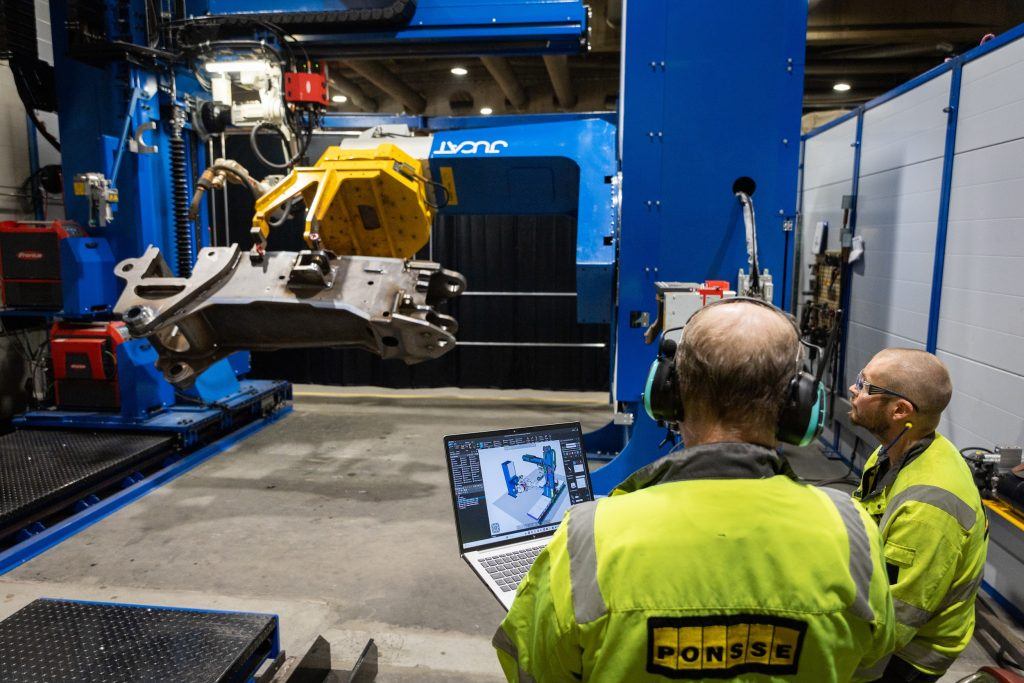
Ponsse社は、Visual Componentsを治具や治工具の設計、ロボットステーションのレイアウトに活用しています。新しいステーションの計画にあたっては、セル構成、治具配置、レイアウトといったあらゆる要素を、まずソフトウェア上で検証します。設計の検証には、ティーチングと同じOLPライセンスを使用します。投資による価値をさらに引き出しているといえるでしょう。
製造業者の多くは、主にロボットティーチングのためにVisual Components OLPを導入しています。しかし、治具計画、セル設計、そして立場を越えた連携から生まれる価値は、十分に引き出されていないことが多いのが実情です。Sandvik社やPonsse社は、Visual Components OLPでその両方に対応できると気づいた例外的な事例といえます。
導入に必要なもの
人員の増加も、プロセスの大幅な変更も必要ありません。
小規模な現場であれば、設計、プロセスの決定、ティーチングを1人のエンジニアが兼任し、設計サークル全体を回すことができます。最低でも、1人はソフトウェアを使えることが条件です。
大規模な組織の場合、設計者、プロセスエンジニア、ロボットエンジニアの3つの立場で、互いにコミュニケーションをとりながら業務を進めることが求められます。それができなければ、連携が途切れてしまいます。
すでにVisual Components OLPをティーチングに活用している場合、このワークフローを取り入れる際の最大のポイントはコミュニケーションです。新しいワークのモデルが届いたら、レビューのための会議を設定しましょう。ロボットエンジニアがオフラインティーチング環境で検証を行い、治具の製作前に設計者へフィードバックを送ります。この点が重要となります。
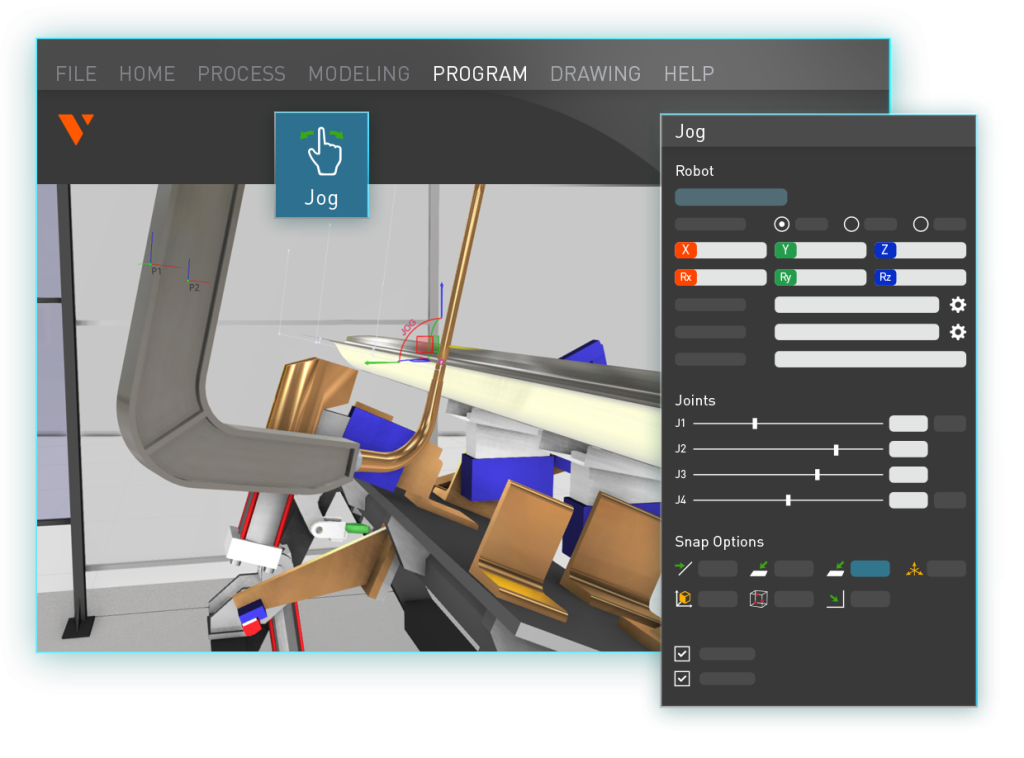
さらに、導入時のポイントを1つご紹介します。それは、ソフトウェアを初めて展開する際、たとえ日常的に使うのが1人だけだとしても、3つの立場にある全員をトレーニングに参加させることです。これは、設計者がOLP環境を目にすることで、自分の判断が後工程にどう影響するかを理解できるためです。モデルを作成する際の適切なフォーマットがわかるほか、溶接パラメーターが何に基づくものであるかを把握できるようになります。この点を可視化するだけで、議論の質が向上します。
OLPを初めて導入する場合、まずは標準的な導入研修により技術的な基本をカバーします。そこから連携の強化に向けて、段階的に内容を積み上げていきましょう。
特に効果的な場面
設計サークルは幅広い場面で活用できます。どの製造業者でも、部品を設計して生産するという流れは共通しているためです。
ただし、その効果は特に量産現場で大きく発揮されます。たとえば、1万個生産する部品で治具に不具合があれば、1万個すべてに不具合が積み重なります。このため、重機、自動車、大型の構造物といった製造分野で最も大きな効果が得られるでしょう。
また、多品目小ロット生産の現場でもメリットがあります。OLPを使えば、廃棄、手戻り、機械の無駄な待機時間につながるような問題を、事前に発見できます。
AIや連携ツールによる今後の展望
設計サークルにおいて、AIによる影響を最初に受けるのは設計者となるでしょう。治具のジェネレーティブデザインは、すでに初期段階に入っています。これは、各社固有のデータや制約条件に基づき、AIが形状を提案するものです。結果にはまだばらつきがありますが、実際のデータによる学習が進むにつれ、精度は向上していきます。
ティーチングに関しては、時間の経過に伴い、OLPソルバーがセルごとの制約条件を学習できるようになるかもしれません。毎回ゼロから解を求めるのではなく、特定のセルで安定して有効解が得られるパラメーター範囲を把握できるようになる可能性があるのです。
さらに将来的には、クラウドベース環境により、3つの立場にある全員がバージョン管理された同じモデルを同時に扱えるようになるかもしれません。そうなれば、より自然な形で設計サークルを実現できるでしょう。今後の動向に注目すべき方向性といえます。
見落とされがちな価値
製造業者の多くは、ロボットティーチングのためにVisual Components OLPを導入します。これは当然のことですが、機能はそれだけではありません。コミッショニング前に治具の問題を発見し、設計者に製造上の制約条件を共有することで、手戻りの繰り返しを防ぐこともできます。こうした機能はすでにソフトウェアに組み込まれているものの、コミュニケーション不足により活用できていないチームがほとんどです。
設計サークルは新しいソフトウェアではありません。働き方そのものです。まずは十分早い段階で適切な人材を集め、同じモデルを共有することから始めましょう。
ぜひVisual Components OLPのデモをお申し込みください。治具設計、プロセスエンジニアリング、ロボットティーチングを1つの環境に統合する仕組みをご覧いただけます。
よくあるご質問
設計サークルとは、治具設計者、プロセスエンジニア、ロボットエンジニアが同じモデルで作業を進め、設計作業全体を通して互いにフィードバックするワークフローを指します。作業を順番に引き渡し、コミッショニング段階で初めて問題に気づくというやり方とは対照的な手法です。
1つのオフラインティーチング環境を共有します。設計者はCAD上で治具やクランプ形状を作成します。ロボットエンジニアはそのワークをVisual Components OLPに取り込み、トーチのアクセス性、ロボットの到達性、衝突のない経路を確認します。問題があれば、実際に治具が製作される前に、その情報を設計者へフィードバックします。
トーチ群とは、プログラムされた経路上でロボットツールが占有する空間を3Dで可視化したものです。治具設計者に対してツールが通る場所を正確に示すことで、クランプや治具が衝突する箇所を確認できます。3D図形としてエクスポートし、CADで使用することも可能です。
治具の位置に不具合がある場合、トーチのアクセス性が損なわれたり、ロボットが無理な姿勢を強いられたり、適切な溶接角度を確保できなくなったりします。Visual Components OLP上でロボットプログラムと照らし合わせて治具設計を確認することで、実際に治具を製作する前にこうした問題を発見できます。
はい、検出可能です。Visual Components OLPでは、ロボット、ツール、ワーク、治具の干渉をオフラインティーチング環境で確認します。プログラムを現場に展開する前に、問題をデジタルで発見して修正できます。
小規模な現場の場合、Visual Components OLPを使えるエンジニアが1人いれば、設計サークルを回すことができます。大規模な組織では、設計者、プロセスエンジニア、ロボットエンジニアの3つの立場で共通のOLP環境へアクセスできるようにし、定期的なレビュー体制を設ける必要があります。
Further reading
塗装ロボットシミュレーション:OLPを活用し、生産前に技術的な実現可能性を検証
ロボットによる塗装では、スプレーガンの角度、距離、速度、重複を精密に制御することが求められます。複雑で立体的な表面に、均一な厚さの膜を塗装するためです。点間ティーチングやCADに組み込まれたパスデータに頼ることができないため、OLP(オフラインティーチング)が不可欠となります。本記事では、塗装専用のOLPにより試行錯誤や資材の無駄を削減し、ロボット動作の実現可能性を確保する方法をご紹介します。今やシミュレーションは、単なる便利なツールではなく、安定した塗装ロボットの導入に不可欠なツールとなっています。

治具の作成前に製造性や溶接性をデジタルで検証する方法
オフラインティーチングを活用することで、治具を作成する前にロボットによる実際の溶接可否を検証できます。継ぎ目への到達性、治具の干渉、トーチのアクセス性、衝突、熱変形、サイクルタイムといった要素をデジタルで確認することで、現場での予期せぬトラブルや手戻りを防ぎます。