Herstellergebundene OLP-Tools im Vergleich zu Visual Components: Was Systemintegratoren wirklich verlieren
Herstellergebundene OLP-Tools können für Kunden kostenlos sein. Für Systemintegratoren und OEMs haben Herstellerbindung und eine auf den Roboter beschränkte Simulationsebene jedoch versteckte Kosten zur Folge. Hier folgt der faktenbasierte Vergleich.
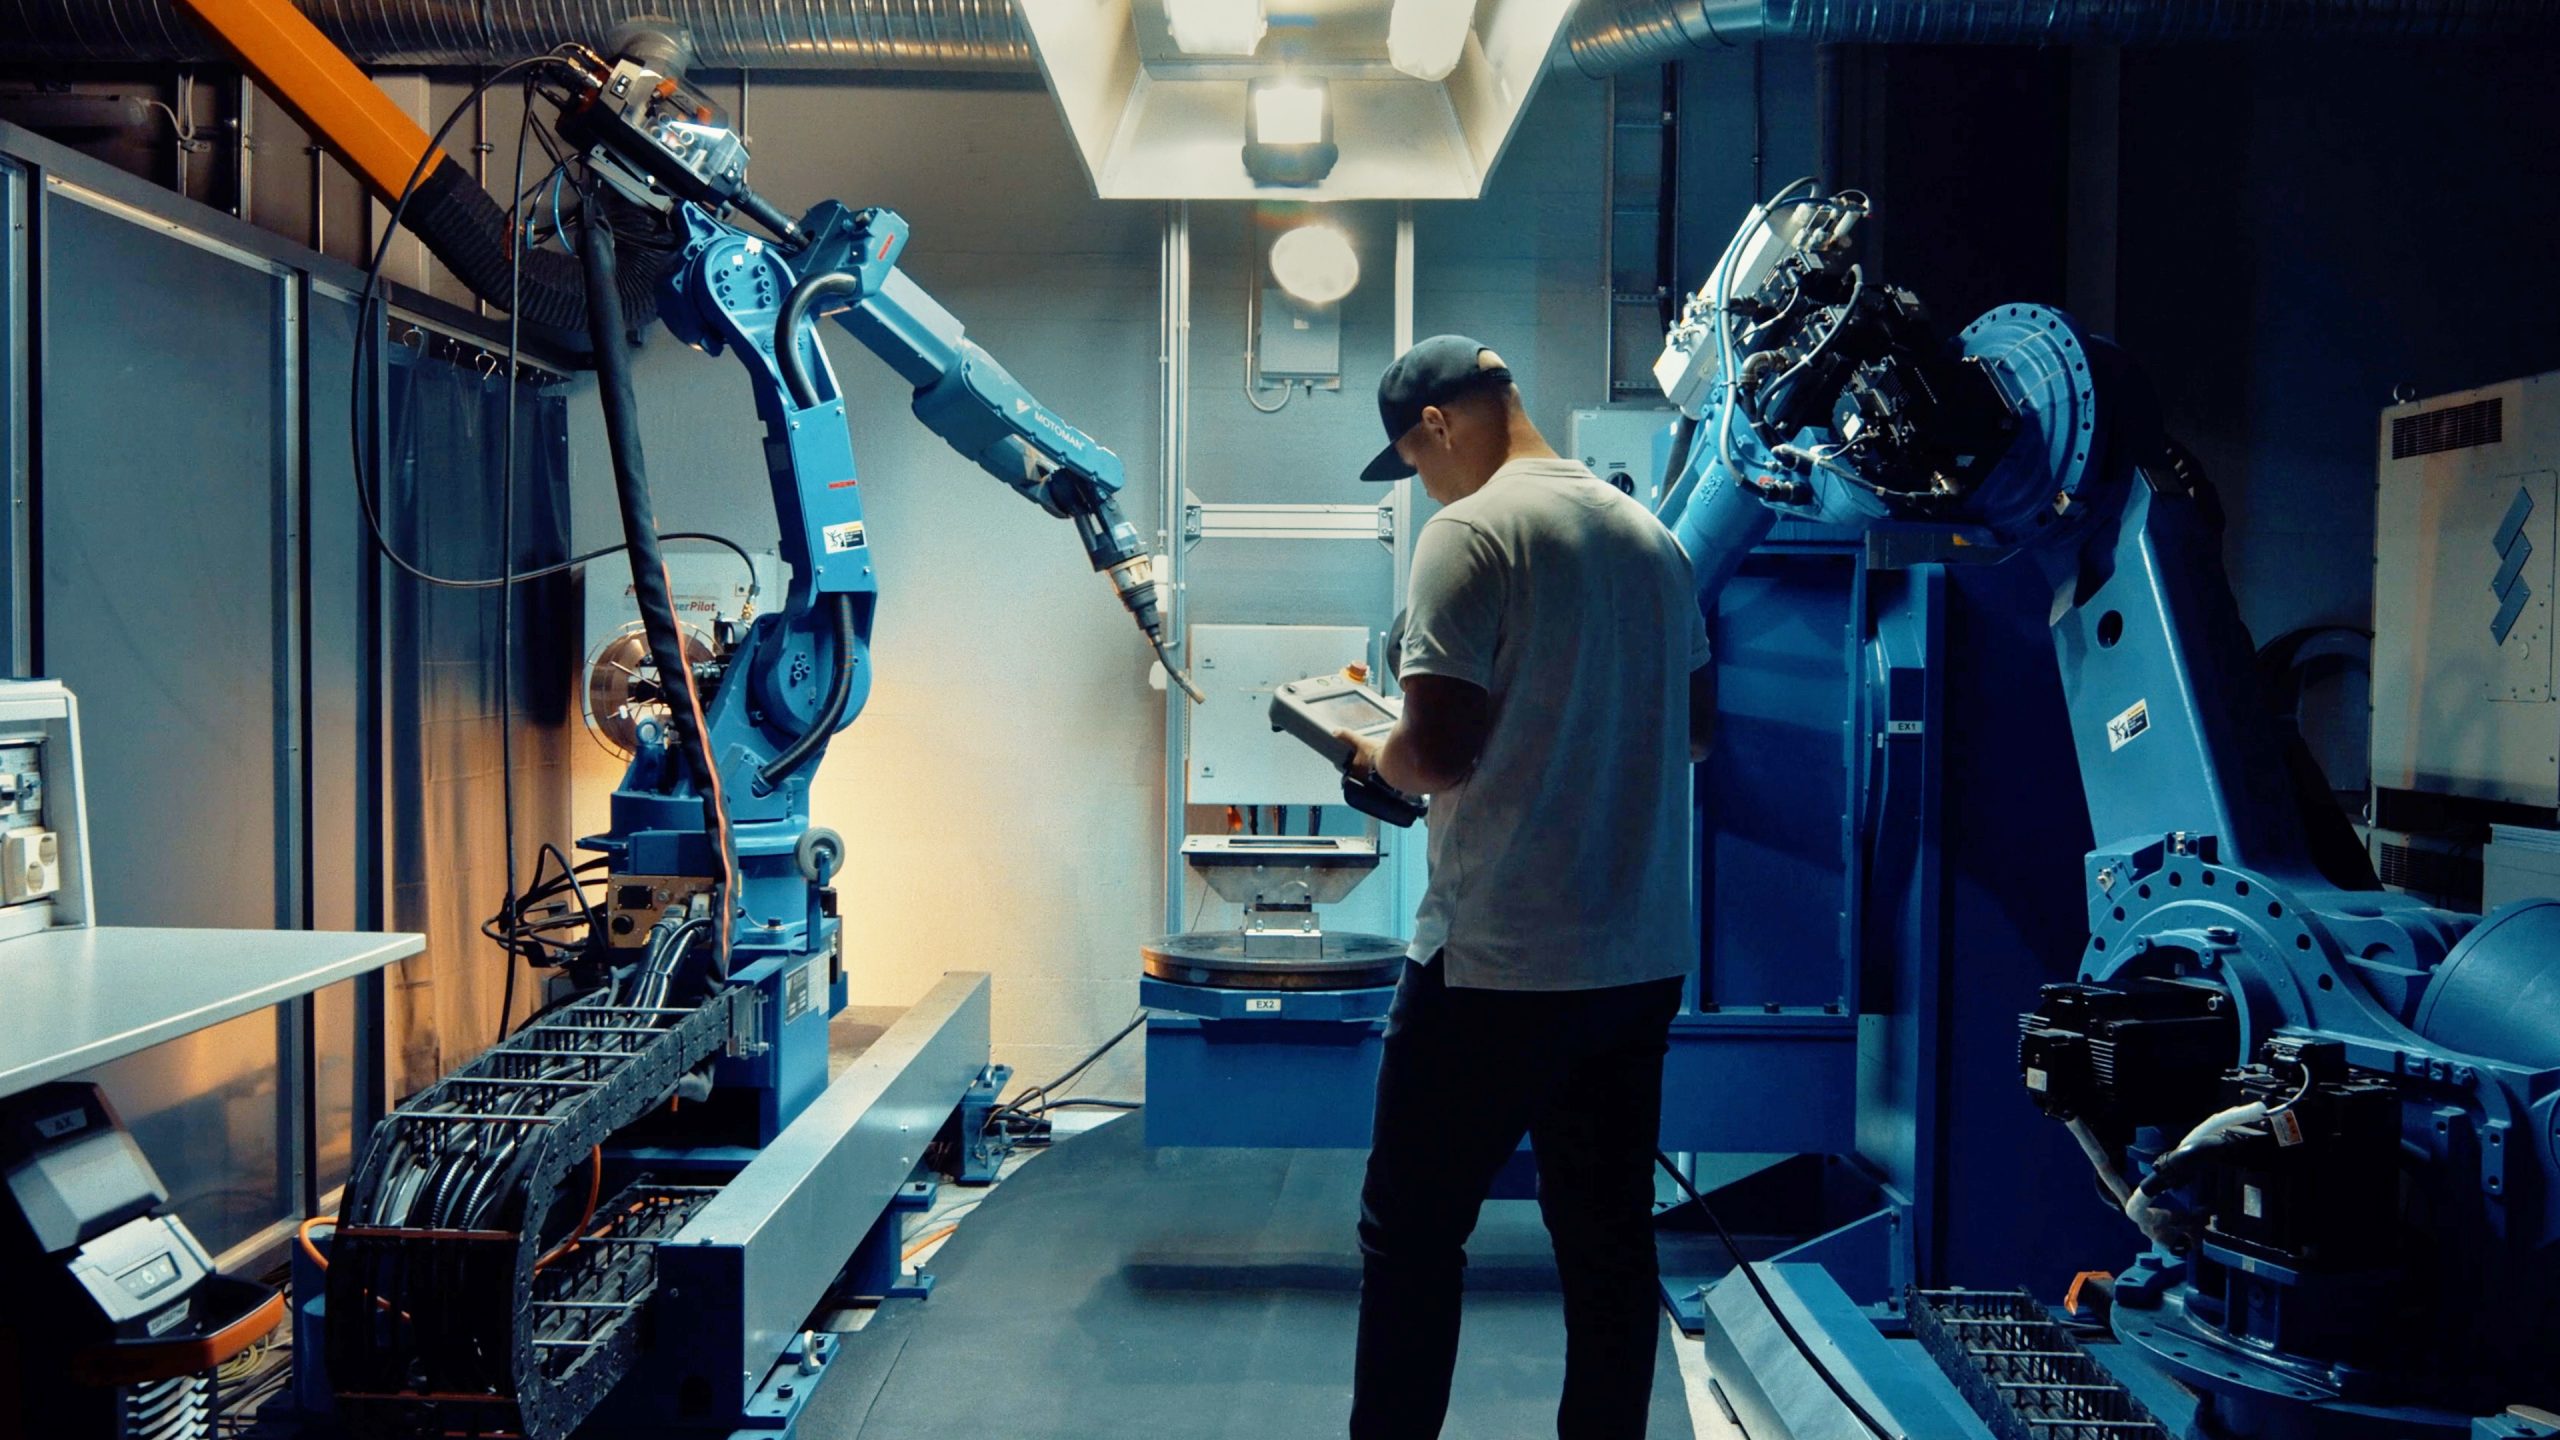
Herstellergebundene Tools können für Kunden des jeweiligen Herstellers kostenlos sein. Das ist ein schwer zu schlagender Preis, wenn du OLP-Software evaluierst.
Doch „kostenlos“ hat seinen Preis: Es gilt nur für eine Robotermarke in einer Zelle – ohne Blick auf den breiteren Produktionskontext. Für einen Betrieb mit nur einer Robotermarke, konstanter, einfacher Produktion und einfachen Bauteilen in einfachen Roboterzellen kann das ausreichen. Für Systemintegratoren, die projektübergreifend mit mehreren Robotermarken arbeiten, oder für OEMs, die an verschiedenen Standorten unterschiedliche Marken einsetzen, zeigen sich die Kosten dieser Einschränkung dagegen schnell.
Dieser Artikel ist ein faktenbasierter Vergleich zwischen herstellergebundenen OLP-Tools und Visual Components als markenübergreifender Full-Scope-Alternative. Kein Bashing einzelner Marken. Nur die strukturellen Unterschiede, die zählen, wenn du eine Plattform für die nächsten drei bis fünf Jahre auswählst.
Was herstellergebundene OLP-Tools wirklich gut können
Herstellergebundene OLP-Tools wurden entwickelt, um eine Sache extrem gut zu können: Roboter eines einzelnen Herstellers mit hoher Präzision zu programmieren und zu simulieren.
Die Kernstärke: Diese Tools nutzen den echten virtuellen Controller der jeweiligen Marke. Wenn du eine Taktzeit simulierst, emuliert die Software die reale Controller-Laufzeit – die angezeigte Taktzeit entspricht also weitgehend dem, was du später auf dem Shopfloor bekommst. Bei Prozesspaketen wie Lichtbogenschweißen oder Lackieren (separat erhältlich) sind sie tief in die markenspezifische Technologie integriert. Für Ingenieure, die seit Jahren in der markeneigenen Programmiersprache arbeiten, ist das eine vertraute und leistungsfähige Umgebung.
Manche wurden um Cloud-Optionen, AR-Viewer und KI-gestützte Bahnplanung erweitert – all das bleibt jedoch innerhalb des Marken-Ökosystems, und vieles davon hat als Add-on oft weitere Kosten zur Folge.
Der Umfang ist begrenzt, nicht die Qualität. Diese Tools sind für einen bestimmten Anwendungsfall konzipiert und erfüllen ihn. Das Problem ist, was sie nicht abdecken.
Die vier strukturellen Einschränkungen, die Integratoren am meisten kosten
1. Ein Tool, eine Marke
Jedes herstellergebundene OLP-Tool programmiert Roboter genau eines Herstellers. Ein Tool für eine Marke. Ein anderes Tool für die nächste Marke.
Für Systemintegratoren ist genau das das Kernproblem. Die meisten arbeiten projektübergreifend mit drei bis fünf Robotermarken. Das bedeutet drei bis fünf getrennte OLP-Umgebungen – mit jeweils eigener Installation, eigenen Schulungsanforderungen, eigenen Arbeitsabläufen und ohne Wiederverwendung von Programmen zwischen Projekten.
Nimm einen Anlagenbauer, dessen Kundenprozess an einem Ende der Linie eine Cobot-Anwendung erfordert – meist verbunden mit Robotern eines bestimmten Herstellers – während am anderen Ende spezialisierte Schweißroboter eines anderen Herstellers benötigt werden. Der Integrator nutzt ein Tool für die erste Marke und ein weiteres für die zweite. Die Abstimmung von Timing und Signalen zwischen beiden erfordert einen zusätzlichen Workflow.
2. Programmierung mit Teach Pendant vs. featurebasierte Programmierung
Viele herstellergebundene Tools funktionieren wie virtuelle Teach Pendants. Der Ingenieur fährt den virtuellen Roboter per Jogging zu einer Position, speichert den Punkt, fährt zur nächsten Position, speichert den nächsten Punkt. Es ist derselbe Workflow wie die manuelle Programmierung vor Ort – nur eben am Schreibtisch.
Anders die featurebasierte Programmierung – der Ansatz von Visual Components OLP: Programme entstehen auf Basis des CAD-Modells des Werkstücks statt durch Jogging des Roboters. Du wählst die zu bearbeitenden Flächen oder Nähte aus, definierst die Parameter, und die Software berechnet, wie der Roboter jeden Punkt erreicht.
Der Unterschied zeigt sich an zwei Stellen. Erstens bei der Geschwindigkeit: Eine Schweißnaht, für die ein Hersteller-Tool 30 Minuten Jogging und Punkte-Speichern braucht, lässt sich mit featurebasierter Programmierung in wenigen Klicks definieren. Zweitens bei der Wiederverwendbarkeit: Da Programme an die Werkstückgeometrie gebunden sind und nicht an eine bestimmte Roboterkonfiguration, lassen sie sich über Robotermarken hinweg und zwischen verschiedenen Roboterzellen im Werk übertragen.
3. Fokus nur auf den Roboter – kein Blick auf die gesamte Zelle
Herstellergebundene Tools simulieren den Roboter. Sie simulieren nicht die Produktionsumgebung, in der er sich befindet.
Es gibt keine Förderbandsimulation. Du kannst nicht abbilden, wie Bauteile die Zelle erreichen oder verlassen. Keine Vorrichtungssimulation über die statische Geometrie hinaus, mit der der Roboter interagiert. Keine Simulation von AGVs oder autonomen mobilen Robotern, um den Materialfluss in der gesamten Fabrik abzubilden. Keine Simulation menschlicher Bediener, um zu verstehen, wo sich Automatisierung und manuelle Aufgaben überschneiden.
Das ist entscheidend für die Inbetriebnahme. Ein Systemintegrator, der einen Roboter isoliert programmiert, aber nicht simulieren kann, wie die gesamte Zelle funktioniert, trifft letztlich fundierte Vermutungen darüber, wie Bauteile fließen, wo sich Engpässe und Warteschlangen bilden und ob die Taktzeit die Taktrate der Linie stützt. Diese Vermutungen werden am Ende auf dem Shopfloor überprüft – und das ist der teuerste Ort, um sie aufzulösen.
Visual Components simuliert Zellen, Linien und ganze Fabriken in derselben Umgebung wie die Roboterprogramme. Förderbänder, Vorrichtungen, AGVs, menschliche Bediener, Sensorlogik – alles gemeinsam mit den Roboterbahnen modelliert. Durchsatz-Engpässe, Taktzeit über die gesamte Linie, Auslastung über mehrere Zellen hinweg: Du siehst es, bevor du etwas baust.
4. Eingeschränkte Unterstützung für Mehrrobotersysteme
Mehrroboterzellen sind in der Fertigung üblich. Ein Positionierroboter hält und richtet das Werkstück aus, während ein Schweißroboter die Schweißung ausführt. Handlingroboter beschicken eine Zelle mit Bauteilen. Mehrere Roboter bearbeiten dasselbe Werkstück von verschiedenen Seiten. Die Koordination dieser Roboter – ihrer Bewegung, ihrer Signale, ihres Timings – ist der Punkt, an dem die eigentliche technische Komplexität liegt.
Herstellergebundene Tools simulieren die Roboter eines Herstellers isoliert. Sie können nicht abbilden, wie mehrere Roboter in einer Zelle interagieren, Signalübergaben zwischen ihnen validieren oder synchronisierte Bewegungen im gesamten System koordinieren. Du programmierst jeden Roboter für sich und hoffst, dass das Verhalten auf Zellenebene vor Ort dann passt.
Visual Components bietet vollständige Mehrroboterkoordination mit Signal-Logik, synchronisierter Bewegung (inklusive externer Achsen wie Bodenschienen und Positionierern) und koordinierter Bahnplanung – für Mehrrobotersysteme innerhalb einer Zelle und über Zellen hinweg entlang einer Linie. Wichtig zu wissen: Eng synchronisierte Bewegung zwischen Robotern unterschiedlicher Hersteller in derselben Zelle ist eine Hardware- und Controller-Einschränkung, die keine OLP-Software überwinden kann; dafür werden Roboter derselben Marke und Controller-Familie eingesetzt. Der übergeordnete Punkt bleibt aber: Visual Components bildet das gesamte Mehrrobotersystem ab, nicht nur einzelne Roboter.
Mehrroboterprogrammierung erweist sich in umfangreichen Evaluierungsprozessen großer Hersteller immer wieder als das wichtigste OLP-Unterscheidungsmerkmal. Diese Fähigkeit gehört seit Jahren zum Kern von Visual Components.
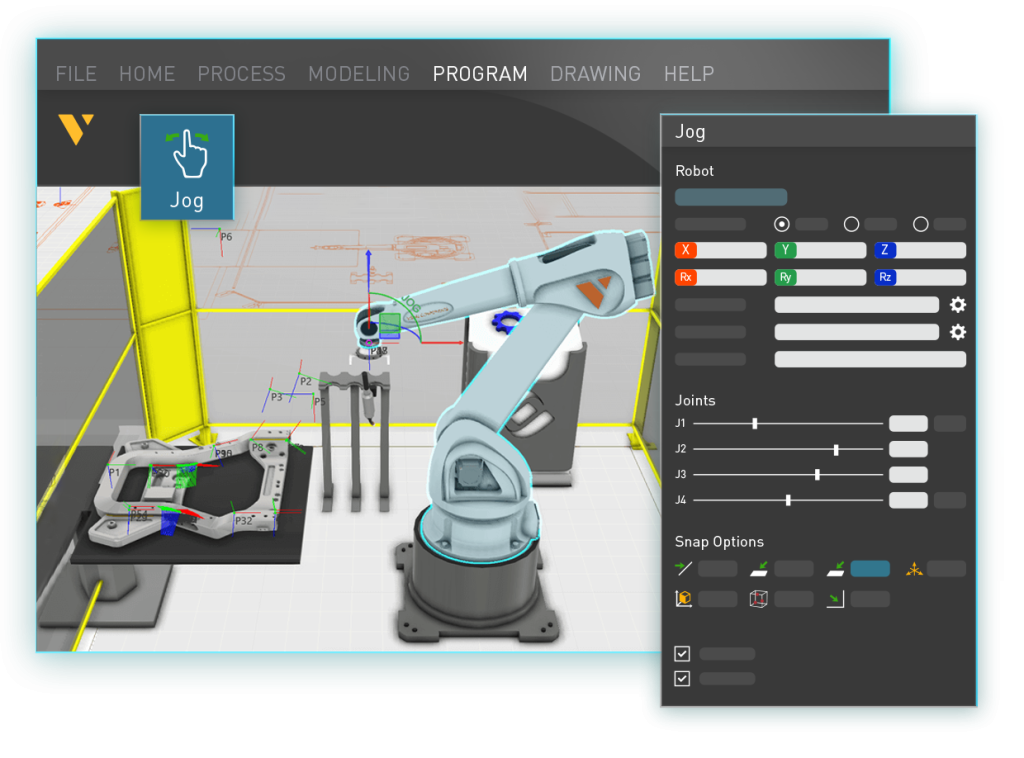
Visual Components: eine Plattform für markenübergreifendes Full-Scope-OLP
Visual Components unterstützt über 22 Robotermarken und mehr als 40 Controller in einer einzigen Plattform. Derselbe Workflow gilt unabhängig davon, welcher Roboter in der Zelle steht. Kein Wechseln zwischen Tools. Kein separates Training pro Marke.
Programm-Wiederverwendung über Marken hinweg. Wenn ein für eine Robotermarke erstelltes Programm auf einer anderen laufen soll, ist der Ablauf einfach: Programm exportieren, in die neue Zelle importieren, Prozessparameter für die neue Marke anpassen und den Postprozessor ausführen. Werkstückgeometrie, Bahndefinitionen und Schweißparameter bleiben erhalten. Du baust nicht von Grund auf neu.
Featurebasierte Programmierung. Bahnen entstehen direkt auf dem CAD-Werkstück, die Software berechnet die Roboterbewegung automatisch. Das übernimmt kollisionsfreie Bahnplanung, Vermeidung von Singularitäten, Prüfung der Achsgrenzen und Erreichbarkeitsanalyse, Aufgaben, die Hersteller-Tools entweder auslassen oder nur mit manuellem Eingriff lösen können.
Postprozessoren, die Teams selbst pflegen können. Die Postprozessoren von Visual Components decken alle über 22 Marken ab und sind über Python- und .NET-Schnittstellen anpassbar. Wenn Roboterhersteller die Firmware aktualisieren oder sich Prozessparameter ändern, können Teams den Postprozessor selbst anpassen – ohne den Softwareanbieter einschalten zu müssen.
Virtuelle Inbetriebnahme inklusive. Die PLC-Anbindung über OPC UA, Siemens S7, Beckhoff ADS und weitere Protokolle ist Teil der Plattform, nicht als separates Modul. Die Echtzeitverbindung zu Hardware-PLCs und virtuellen PLCs wird unterstützt. Der Workflow der virtuellen Inbetriebnahme – die Validierung von Steuerungslogik und Automatisierungsabläufen am digitalen Zwilling vor der physischen Inbetriebnahme – findet in derselben Plattform statt wie die Roboterprogrammierung.
Anbindung an markeneigene virtuelle Controller, wenn es darauf ankommt. Für Anwendungen mit kritischen Taktzeiten verbindet sich Visual Components Connectivity mit markenspezifischen virtuellen Controllern. So können Teams Programme dort mit der Genauigkeit des Hersteller-Tools validieren, wo es zählt, und profitieren für alles andere weiterhin von markenübergreifender Programmierung und Full-Scope-Simulation.
OEM- und Whitelabel-Fähigkeit. Visual Components bietet OEM-Partnerschaften und Whitelabeling – Unternehmen können die Software für ihre eigenen Go-to-Market-Anforderungen umbranden und anpassen. Diese Möglichkeit ist bei herstellergebundenen Tools unüblich; deren Ökosysteme sind von vornherein geschlossen. Für Roboterhersteller und große Integratoren, die Simulation und OLP in ihr eigenes Angebot einbetten wollen, ist das ein struktureller Vorteil, den Hersteller-Tools schlicht nicht bieten können.
30-Tage-Testversion. Hersteller-Tools sind für Markenkunden kostenlos, lassen sich aber nicht unabhängig evaluieren. Visual Components bietet qualifizierten Interessenten eine 30-tägige Testlizenz, mit der Teams die Passung zu ihren tatsächlichen Workflows prüfen können, bevor sie sich entscheiden.
Wo herstellerunabhängige Alternativen passen
Visual Components ist nicht die einzige herstellerunabhängige Option. Manche Enterprise-Plattformen decken breite Fertigungssimulation und OLP ab, allerdings zu deutlich höheren Jahreskosten und mit tiefer PLM-Integration. Manche Einstiegstools bieten grundlegende markenübergreifende Roboterprogrammierung zu einem niedrigeren Preis, jedoch mit eingeschränkter Programmier- und Bahnplanungsfunktionalität, eingeschränkter Zellsimulation und ohne Modellierung auf Fabrikebene. Nischenlösungen decken bestimmte Prozesse ab, etwa die automatisierte Generierung von Schweißbahnen. Keine dieser Alternativen vereint markenübergreifendes OLP, vollständige Fabriksimulation und virtuelle Inbetriebnahme in einer einzigen Plattform zum Preis von Visual Components.
Auf einen Blick
| Feature | Herstellergebundene Tools | Visual Components |
| Unterstützte Robotermarken | Nur eine Marke | 22+ Marken, 40+ Controller |
| Zell-/Liniensimulation | Eingeschränkt | Full-Scope |
| Mehrrobotersystem-Simulation | Eingeschränkt oder keine | Ja |
| Featurebasierte Programmierung | Nein | Ja |
| Automatisierte, fehlerfreie Bahnplanung | Eingeschränkt oder manuell | Ja |
| Prozessspezifische Programmier-Tools (Lackieren, Schneiden, Schweißen) | Keine oder eingeschränkt | Ja |
| Automatisierter Import von Prozessdaten aus 3D-Produktmodellen | Nein | Ja |
| Programm-Wiederverwendung über Marken hinweg | Nein | Ja |
| Virtuelle Inbetriebnahme | Eingeschränkt oder keine | Ja |
| Materialfluss-Simulation | Nein | Ja |
| Anpassbare Postprozessoren | Nein | Ja (Python + .NET) |
| OEM-/Whitelabel-Fähigkeit | Nein | Ja |
| Anbindung an markeneigene virtuelle Controller | Entfällt (nativ) | Ja (über Connectivity) |
| Testlizenz | Kostenlos (nur für Kunden des jeweiligen Herstellers) | Testversion für 30 Tage |
Eine ehrliche Anmerkung zur Genauigkeit der Taktzeit
Herstellerspezifische Tools haben einen echten Genauigkeitsvorteil, den man klar benennen sollte: Sie nutzen den echten virtuellen Controller. Wenn ein Hersteller-Tool eine Taktzeit berechnet, emuliert es die reale Controller-Laufzeit. Das Ergebnis liegt entsprechend nah am physischen Roboter.
Visual Components nutzt für die Taktzeitschätzung einen generischen Robotercontroller. Die Schätzungen sind für die Planung nützlich, erreichen aber nicht die Präzision der herstellergebundenen Tools bei Anwendungen, bei denen es auf die Millisekunde ankommt – vor allem Punktschweißen und Handling in der Serienfertigung, wo enge Taktzeiten die Taktrate direkt beeinflussen.
Bei den meisten Schweißanwendungen – Lichtbogenschweißprogramme, die aufgrund von Prozessgeschwindigkeit und Abkühlzeiten mehrere Minuten laufen – fällt dieser Unterschied in der Praxis kaum ins Gewicht. Die Fehlerquote ist gering, und andere Variablen (Wärmeeintrag, Brennerwinkel, Bahnreihenfolge) wirken sich stärker auf das Ergebnis aus.
Für Anwendungen mit kritischen Taktzeiten verbindet sich Visual Components Connectivity mit markenspezifischen virtuellen Controllern. So lassen sich Programme dort mit der Genauigkeit des Hersteller-Tools validieren, wo es zählt, während Teams für alles andere weiterhin von markenübergreifender Programmierung und Full-Scope-Simulation profitieren.
OLP-Mythen, die Hersteller an herstellergebundene Tools binden
Mythos: „Kostenlose Hersteller-Tools reichen aus.“
Sie sind innerhalb des jeweiligen Marken-Ökosystems kostenlos nutzbar – sofern sie überhaupt kostenlos sind. Für einen Systemintegrator, der drei Robotermarken einsetzt, bedeutet „kostenlos“ aber drei Tools, drei Workflows und drei separate Schulungsprogramme, die gepflegt werden müssen. Und die versteckten Kosten gehen über die Tool-Fragmentierung hinaus: Programmierzeit und -aufwand spielen eine enorme Rolle. Ein „kostenloses“ Hersteller-Tool kann leicht 20-mal langsamer sein als ein Premium-Tool wie Visual Components, weil Visual Components featurebasiert programmiert und die Bahnplanung in einem Maß automatisiert, das Hersteller-Tools schlicht nicht erreichen. Die Integrationskosten – manuelle Datenübertragung, Zeitverlust beim Wechseln zwischen Umgebungen, Programme, die sich nicht über Marken hinweg wiederverwenden lassen, und schlicht die Stunden, die für Jogging und Punkte-Speichern draufgehen – tauchen in der Kaufentscheidung selten auf.
Mythos: „Hersteller-Tools sind genauer.“
Für Anwendungen mit kritischer Taktzeit stimmt das – der Vorteil des virtuellen Controllers ist real. Für Lichtbogenschweißen, Schneiden, Lackieren und die meisten Handling-Anwendungen wirkt sich der Genauigkeitsunterschied nicht spürbar aus. Und für Integratoren, die in genauigkeitskritischen Kontexten Roboter mehrerer Marken programmieren müssen, bietet Visual Components Connectivity die Brücke zur Simulation mit dem Hersteller-Controller.
Mythos: „Wir setzen nur eine Robotermarke ein.“
Heute. Die meisten Systemintegratoren – und die meisten OEMs mit mehreren Standorten – arbeiten schon nach wenigen Jahren mit einer zweiten oder dritten Marke. Die Tool-Fragmentierung, die sich mit einer Marke noch handhaben lässt, wird zum echten Engpass, sobald eine zweite dazukommt.
Wann herstellergebundenes OLP sinnvoll ist
Dieser Vergleich ist kein Plädoyer dafür, dass Hersteller-Tools immer die falsche Wahl sind. Wenn deine Situation auf Folgendes zutrifft, können Hersteller-Tools ausreichen:
- Nur eine Robotermarke, keine Erweiterungspläne
- Gleichbleibende Produktionszellen, die sich zwischen Projekten nicht ändern
- Ingenieure, die Experten in der Programmiersprache der Marke sind und Programme nicht markenübergreifend verschieben müssen
- Automotive-Produktionszellen, bei denen Millisekunden-Genauigkeit der Taktzeit zwingend ist und eine Marke Unternehmensstandard ist
- Einfache Anwendungen, bei denen eine KI-gestützte Bahnplanung im Hersteller-Tool ausreicht
Die Fragen, die du dir ehrlich stellen solltest: Mit wie vielen Robotermarken arbeitest du heute – und was ist in drei Jahren realistisch? Erfordern deine Projekte je die Koordination von Robotern unterschiedlicher Hersteller? Musst du Materialfluss, Vorrichtungen oder menschliche Tätigkeiten neben dem Roboter simulieren? Müssen deine Programme zwischen Zellen oder Projekten übertragbar sein? Musst du Simulation oder OLP in dein eigenes Produktangebot einbetten?
Wenn die ehrlichen Antworten auf Wachstum und Vielfalt hindeuten, werden Hersteller-Tools zu einem Hindernis, dessen Beseitigung du am Ende bezahlst.
Häufig gestellte Fragen
Kann Visual Components Roboter der Marke [XY] programmieren?
Ja. Visual Components unterstützt über 22 Robotermarken mit integrierten Postprozessoren, die präzisen Code für die wichtigsten Controller erzeugen. Programme sind featurebasiert und markenübergreifend wiederverwendbar, sodass sich ein für eine Marke entwickeltes Programm für jede andere unterstützte Marke anpassen lässt.
Sind herstellergebundene OLP-Tools wirklich kostenlos?
Nicht immer – nur bei bestimmten Marken. Und selbst wenn sie kostenlos sind, stecken erweiterte Funktionen oft in kostenpflichtigen Zusatzmodulen. Für Umgebungen mit mehreren Marken oder für Systemintegratoren, die projektübergreifend mit mehreren Robotermarken arbeiten, bietet eine markenunabhängige Plattform wie Visual Components einen größeren Funktionsumfang. Visual Components OLP entdecken.
Welche OLP-Software eignet sich am besten für Systemintegratoren?
Systemintegratoren, die mit mehreren Robotermarken arbeiten, profitieren von einer markenunabhängigen Plattform. Visual Components unterstützt über 22 Robotermarken und vereint Roboterprogrammierung, Full-Scope-Zell- und Liniensimulation sowie virtuelle Inbetriebnahme in einer Plattform – ohne Tool-Wechsel pro Projekt oder Marke.
Kann ich eine Zelle mit mehreren Robotermarken simulieren?
Ja. Visual Components unterstützt die markenübergreifende Zellsimulation – Roboter unterschiedlicher Hersteller lassen sich mit Signal-Logik und koordinierter Bahnplanung in derselben Zelle abbilden. Zu beachten: Eng synchronisierte Bewegung zwischen Robotern unterschiedlicher Hersteller ist eine Hardware- und Controller-Einschränkung, die keine OLP-Software überwinden kann; dafür werden Roboter derselben Marke und Controller-Familie eingesetzt. Herstellergebundene Tools können markengemischte Umgebungen überhaupt nicht simulieren.
Bietet Visual Components eine kostenlose Testversion?
Ja. Visual Components bietet qualifizierten Interessenten eine 30-tägige Testlizenz. Hier starten.
Was ist der Unterschied zwischen Teach-Pendant-Programmierung und featurebasierter Programmierung?
Teach-Pendant-Programmierung – von manchen Hersteller-Tools genutzt – fährt den virtuellen Roboter per Jogging zu jeder Position und speichert sie, analog zur manuellen Programmierung vor Ort. Featurebasierte Programmierung erstellt Bahnen auf dem CAD-Modell des Werkstücks und lässt die Software berechnen, wie der Roboter jeden Punkt erreicht. Featurebasierte Programme entstehen schneller und lassen sich über Robotermarken hinweg übertragen. Den Workflow in Aktion sehen.
Wie übertrage ich ein Roboterprogramm in Visual Components von einer Marke auf eine andere?
Exportiere das Programm aus dem ersten Zellenmodell als werkstückreferenzierte Datei. Importiere es in das zweite Zellenmodell. Passe die Prozessparameter für die neue Robotermarke und den neuen Controller an. Führe den Postprozessor aus, um den Code der neuen Marke zu erzeugen. Werkstückgeometrie, Bahndefinitionen und Schweißreihenfolge werden automatisch übernommen – du baust das Programm nicht von Grund auf neu.
Kann sich Visual Components mit markenspezifischen virtuellen Controllern verbinden?
Ja. Visual Components Connectivity verbindet sich mit den wichtigsten markenspezifischen virtuellen Controllern und ermöglicht es Teams, Programme mit derselben Taktzeit-Genauigkeit wie das Hersteller-Tool zu validieren – während sie Visual Components weiterhin für markenübergreifende Programmierung, Zellsimulation und virtuelle Inbetriebnahme nutzen.
Kann Visual Components für OEM-Zwecke Whitelabel eingesetzt werden?
Ja. Visual Components bietet OEM-Partnerschaften und Whitelabeling-Möglichkeiten. Unternehmen können die Plattform für ihre eigenen Produktangebote umbranden und anpassen – etwas, das herstellergebundene Tools in der Regel nicht unterstützen, da deren Ökosysteme von vornherein geschlossen sind.
Fazit: das Tool von gestern vs. die Flexibilität von morgen
Herstellergebundene OLP-Tools wurden für eine Fertigungswelt entwickelt, in der eine Marke lange Zeit einen Zellentyp bediente. Darin sind sie gut. Doch die Fertigungsumgebung, in der Systemintegratoren und OEMs tatsächlich arbeiten – mehrere Marken, gemischte Produktzellen, wachsende Automatisierung – passt nicht in dieses Modell.
Visual Components löst, was Hersteller-Tools nicht können: jede Robotermarke im Kontext der gesamten Produktionsumgebung zu programmieren, mit Programmen, die sich über Marken und Zellen hinweg übertragen lassen, ohne von vorn zu beginnen.
Eine Plattform. Über 22 Marken. Mehr als 40 Controller. Uneingeschränkte Flexibilität.
Im 30-Tage-Test vergleichen oder eine Demo anfordern, um Visual Components mit deinem individuellen Robotermix in Aktion zu sehen.
Zum Weiterlesen

Synchronisierte Roboterbewegungen: Wie OLP die Programmierung mehrerer Roboter beherrschbar macht
Mehrroboterzellen können große Bauteile so schweißen, handhaben und umpositionieren, wie es ein einzelner Roboter nicht kann. Mit der Roboter-Offline-Programmierung programmieren Ingenieure das gesamte System an einem Ort und erkennen Probleme...

Der Design-Kreislauf: Wie Konstrukteure und Roboterprogrammierer besser zusammenarbeiten
Bevor du eine einzige Vorrichtung baust, kannst du mit Offline-Programmierung testen, ob ein Werkstück tatsächlich von einem Roboter geschweißt werden kann. Prüfe Nahtreichweite, Vorrichtungsinterferenzen, Brennerzugang, Kollisionen, Wärmeverzug und Taktzeit digital...
Der komplette Leitfaden zur ABB-Roboterprogrammierung und Offline-Programmierung
Meistere die ABB-Roboterprogrammierung mit Offline-Programmierung (OLP). Dieser umfassende Leitfaden zeigt dir, wie du MultiMove-Zellen für synchronisiertes Schweißen effizient programmierst, den OLP-Workflow optimierst und die passende Software für deine Produktion auswählst:...